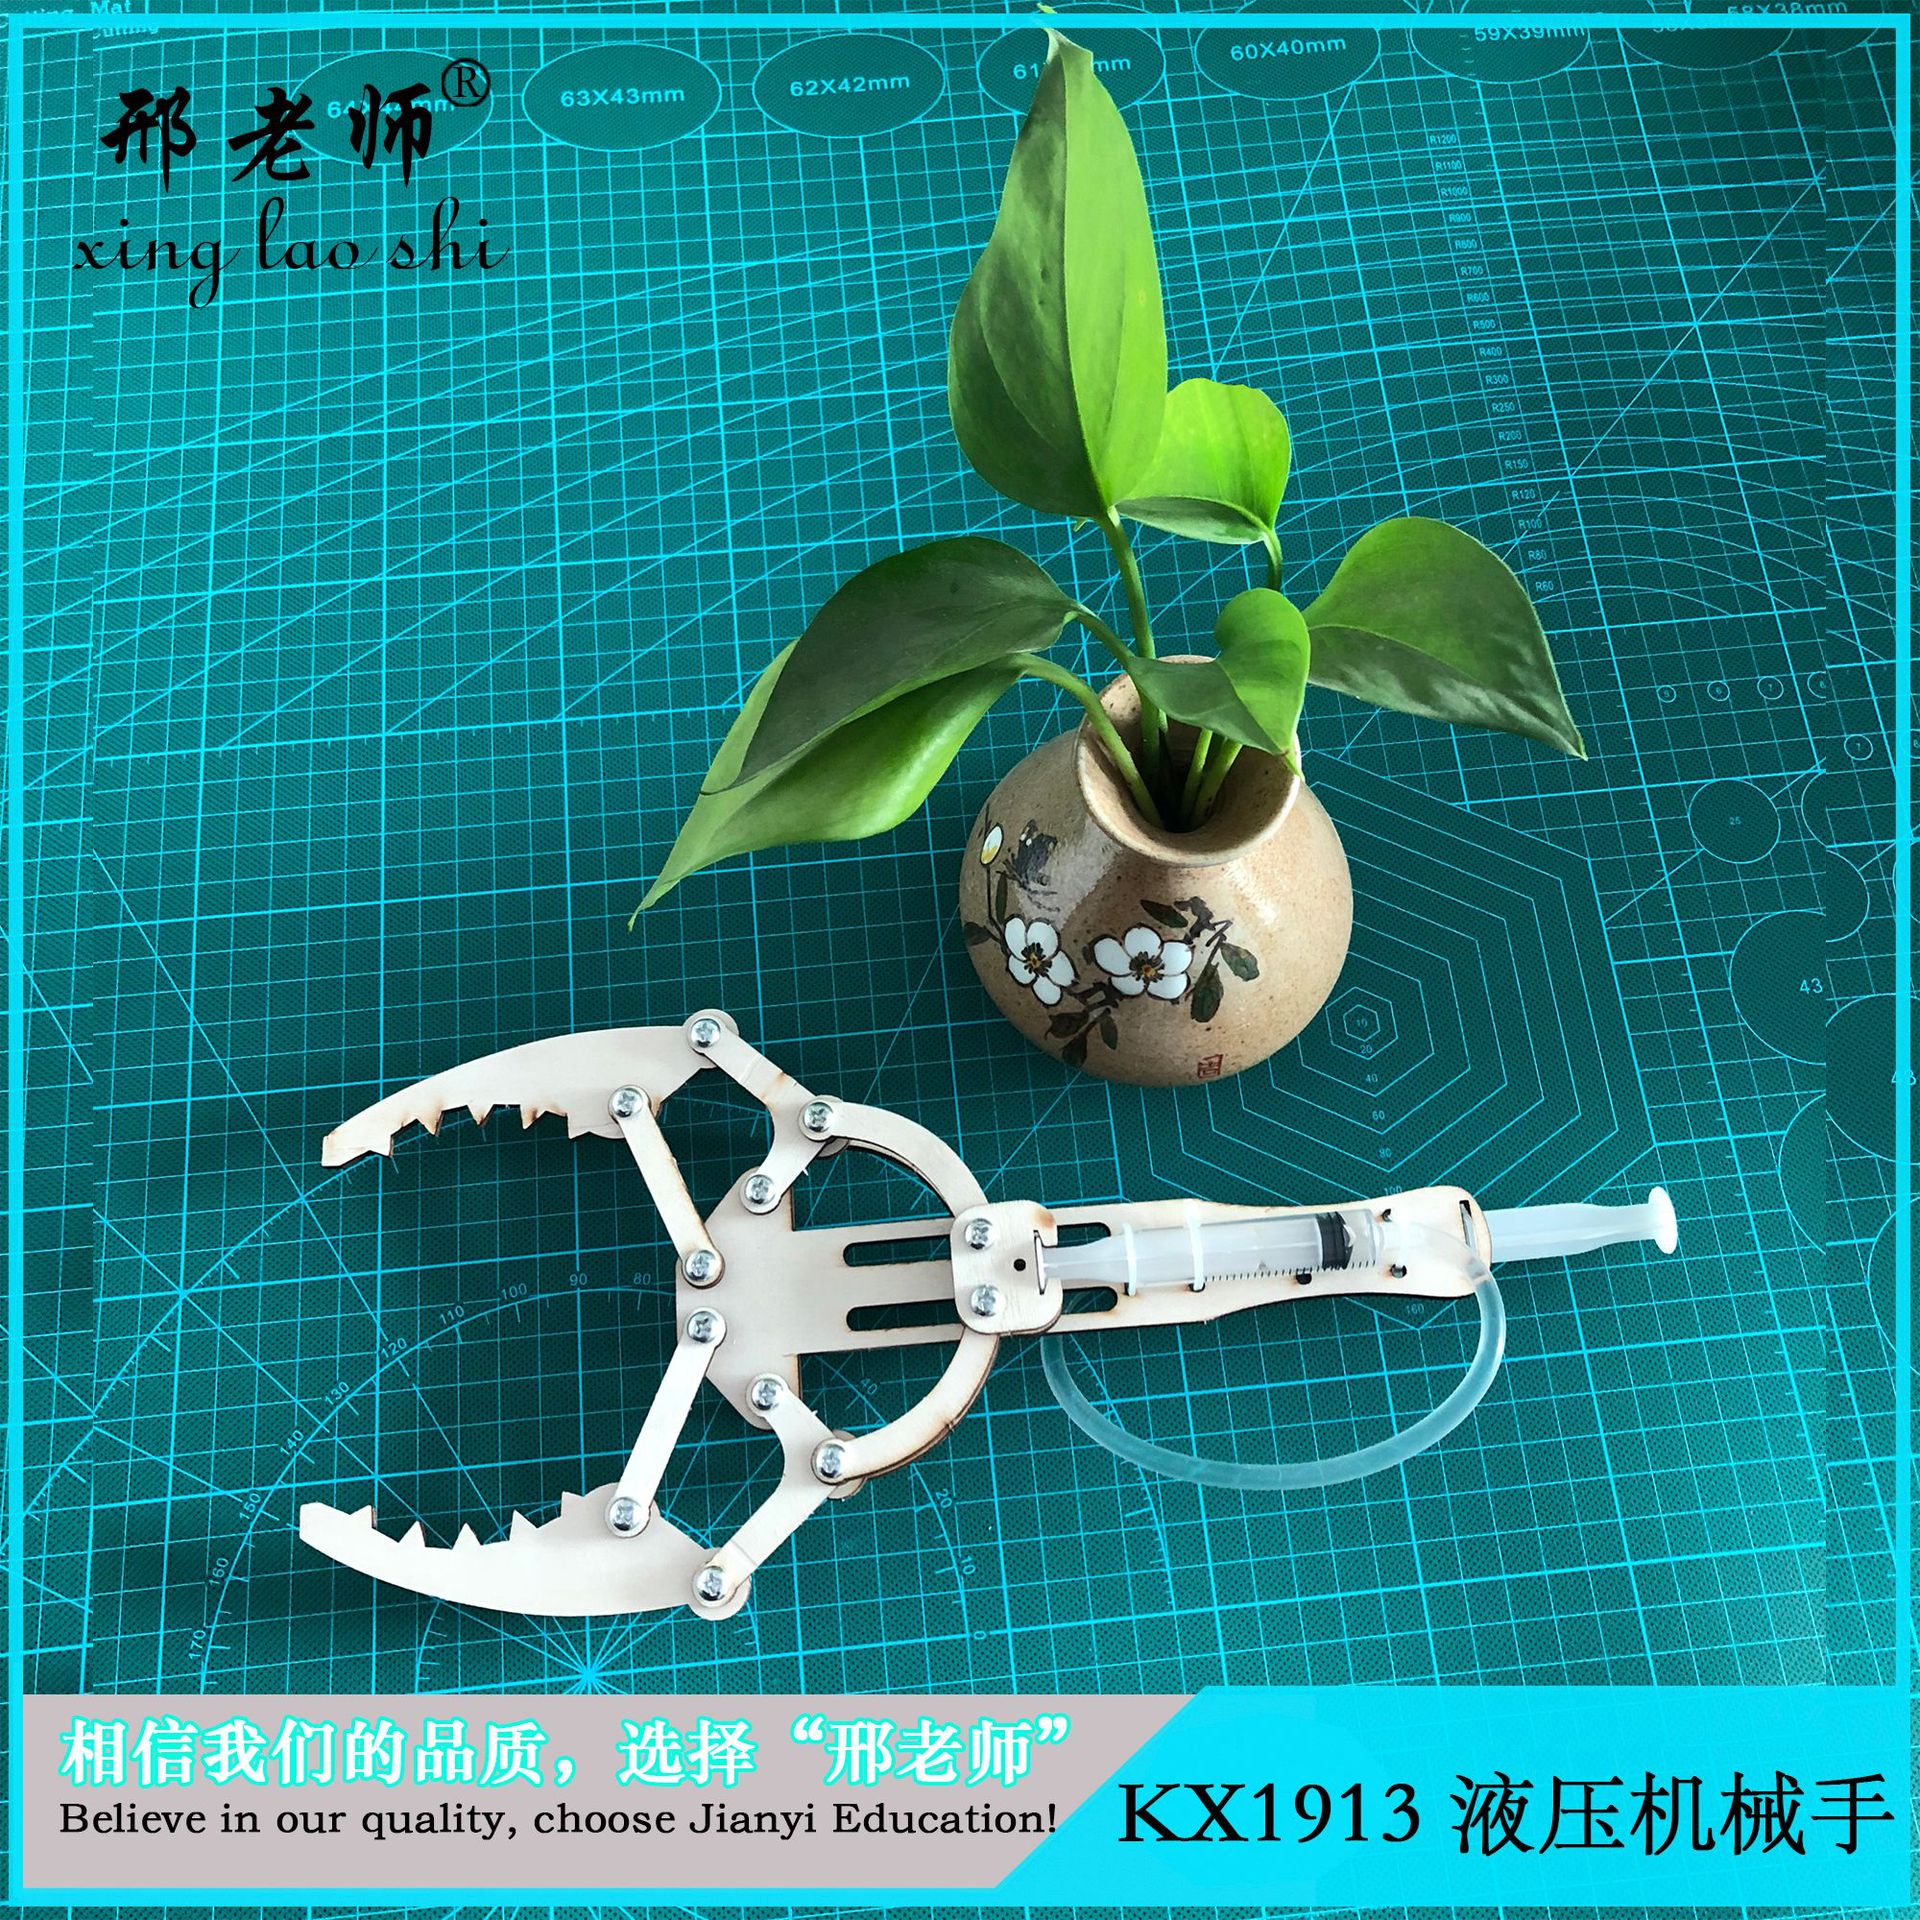
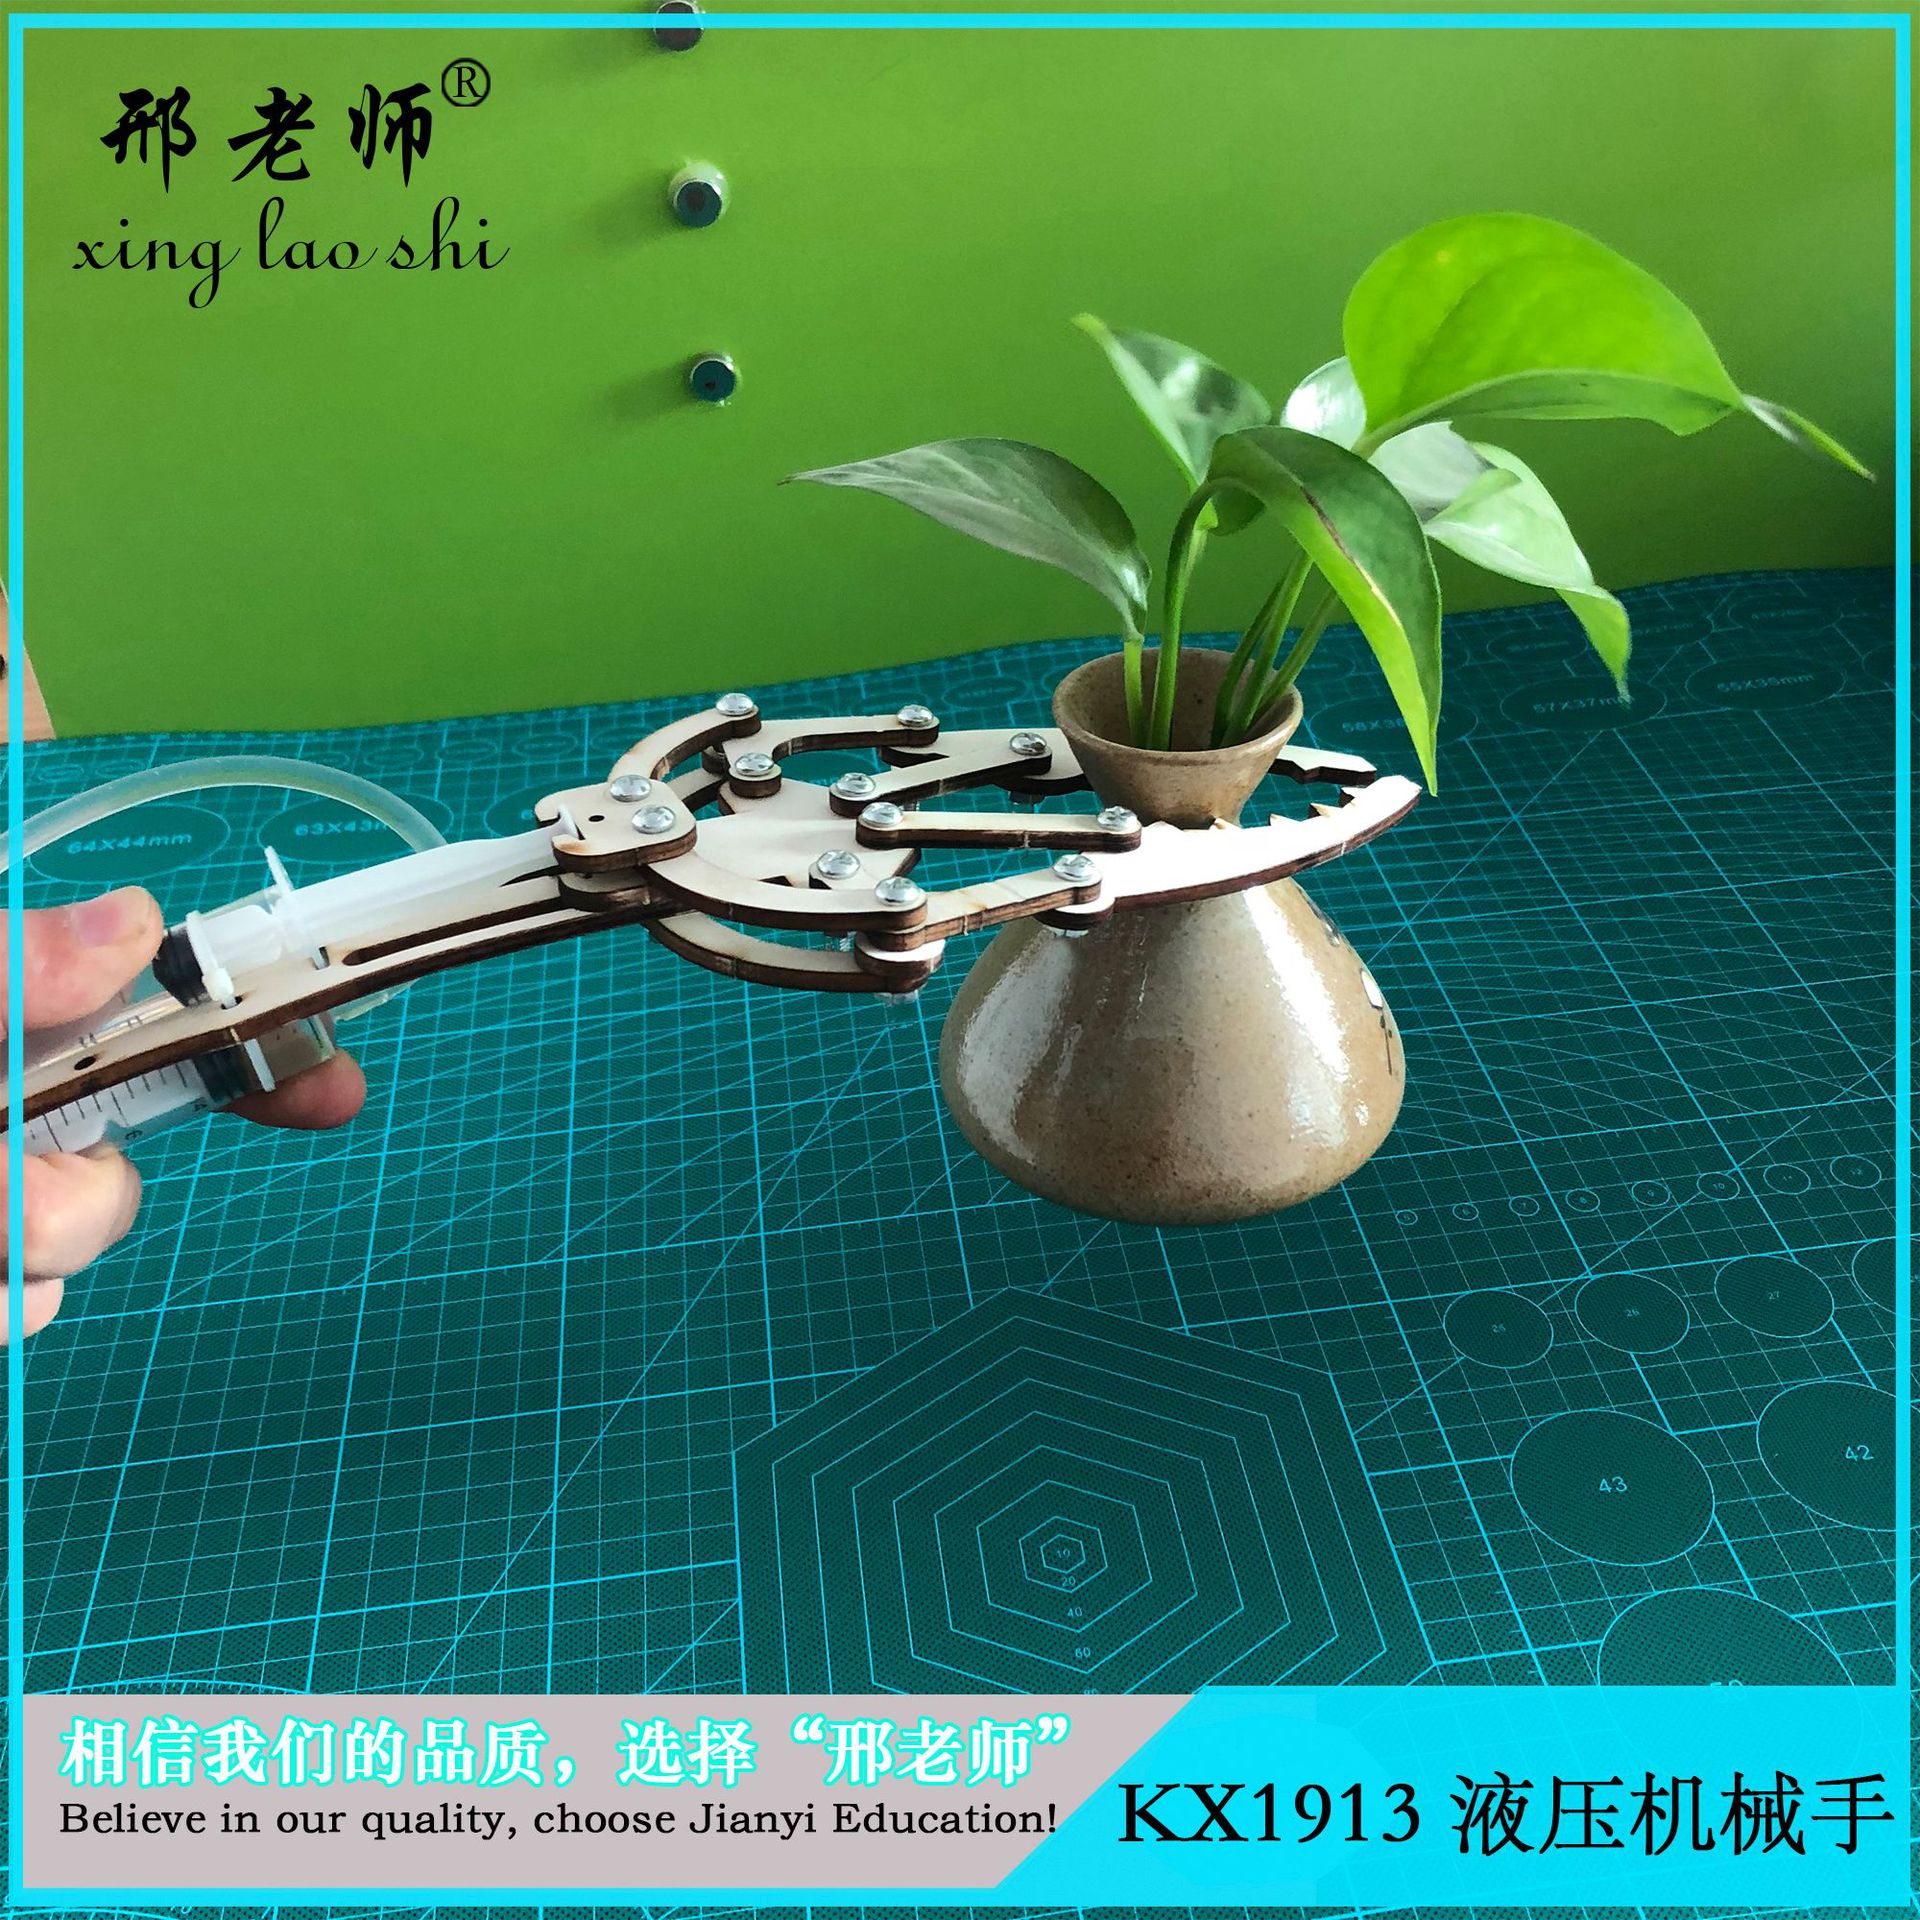
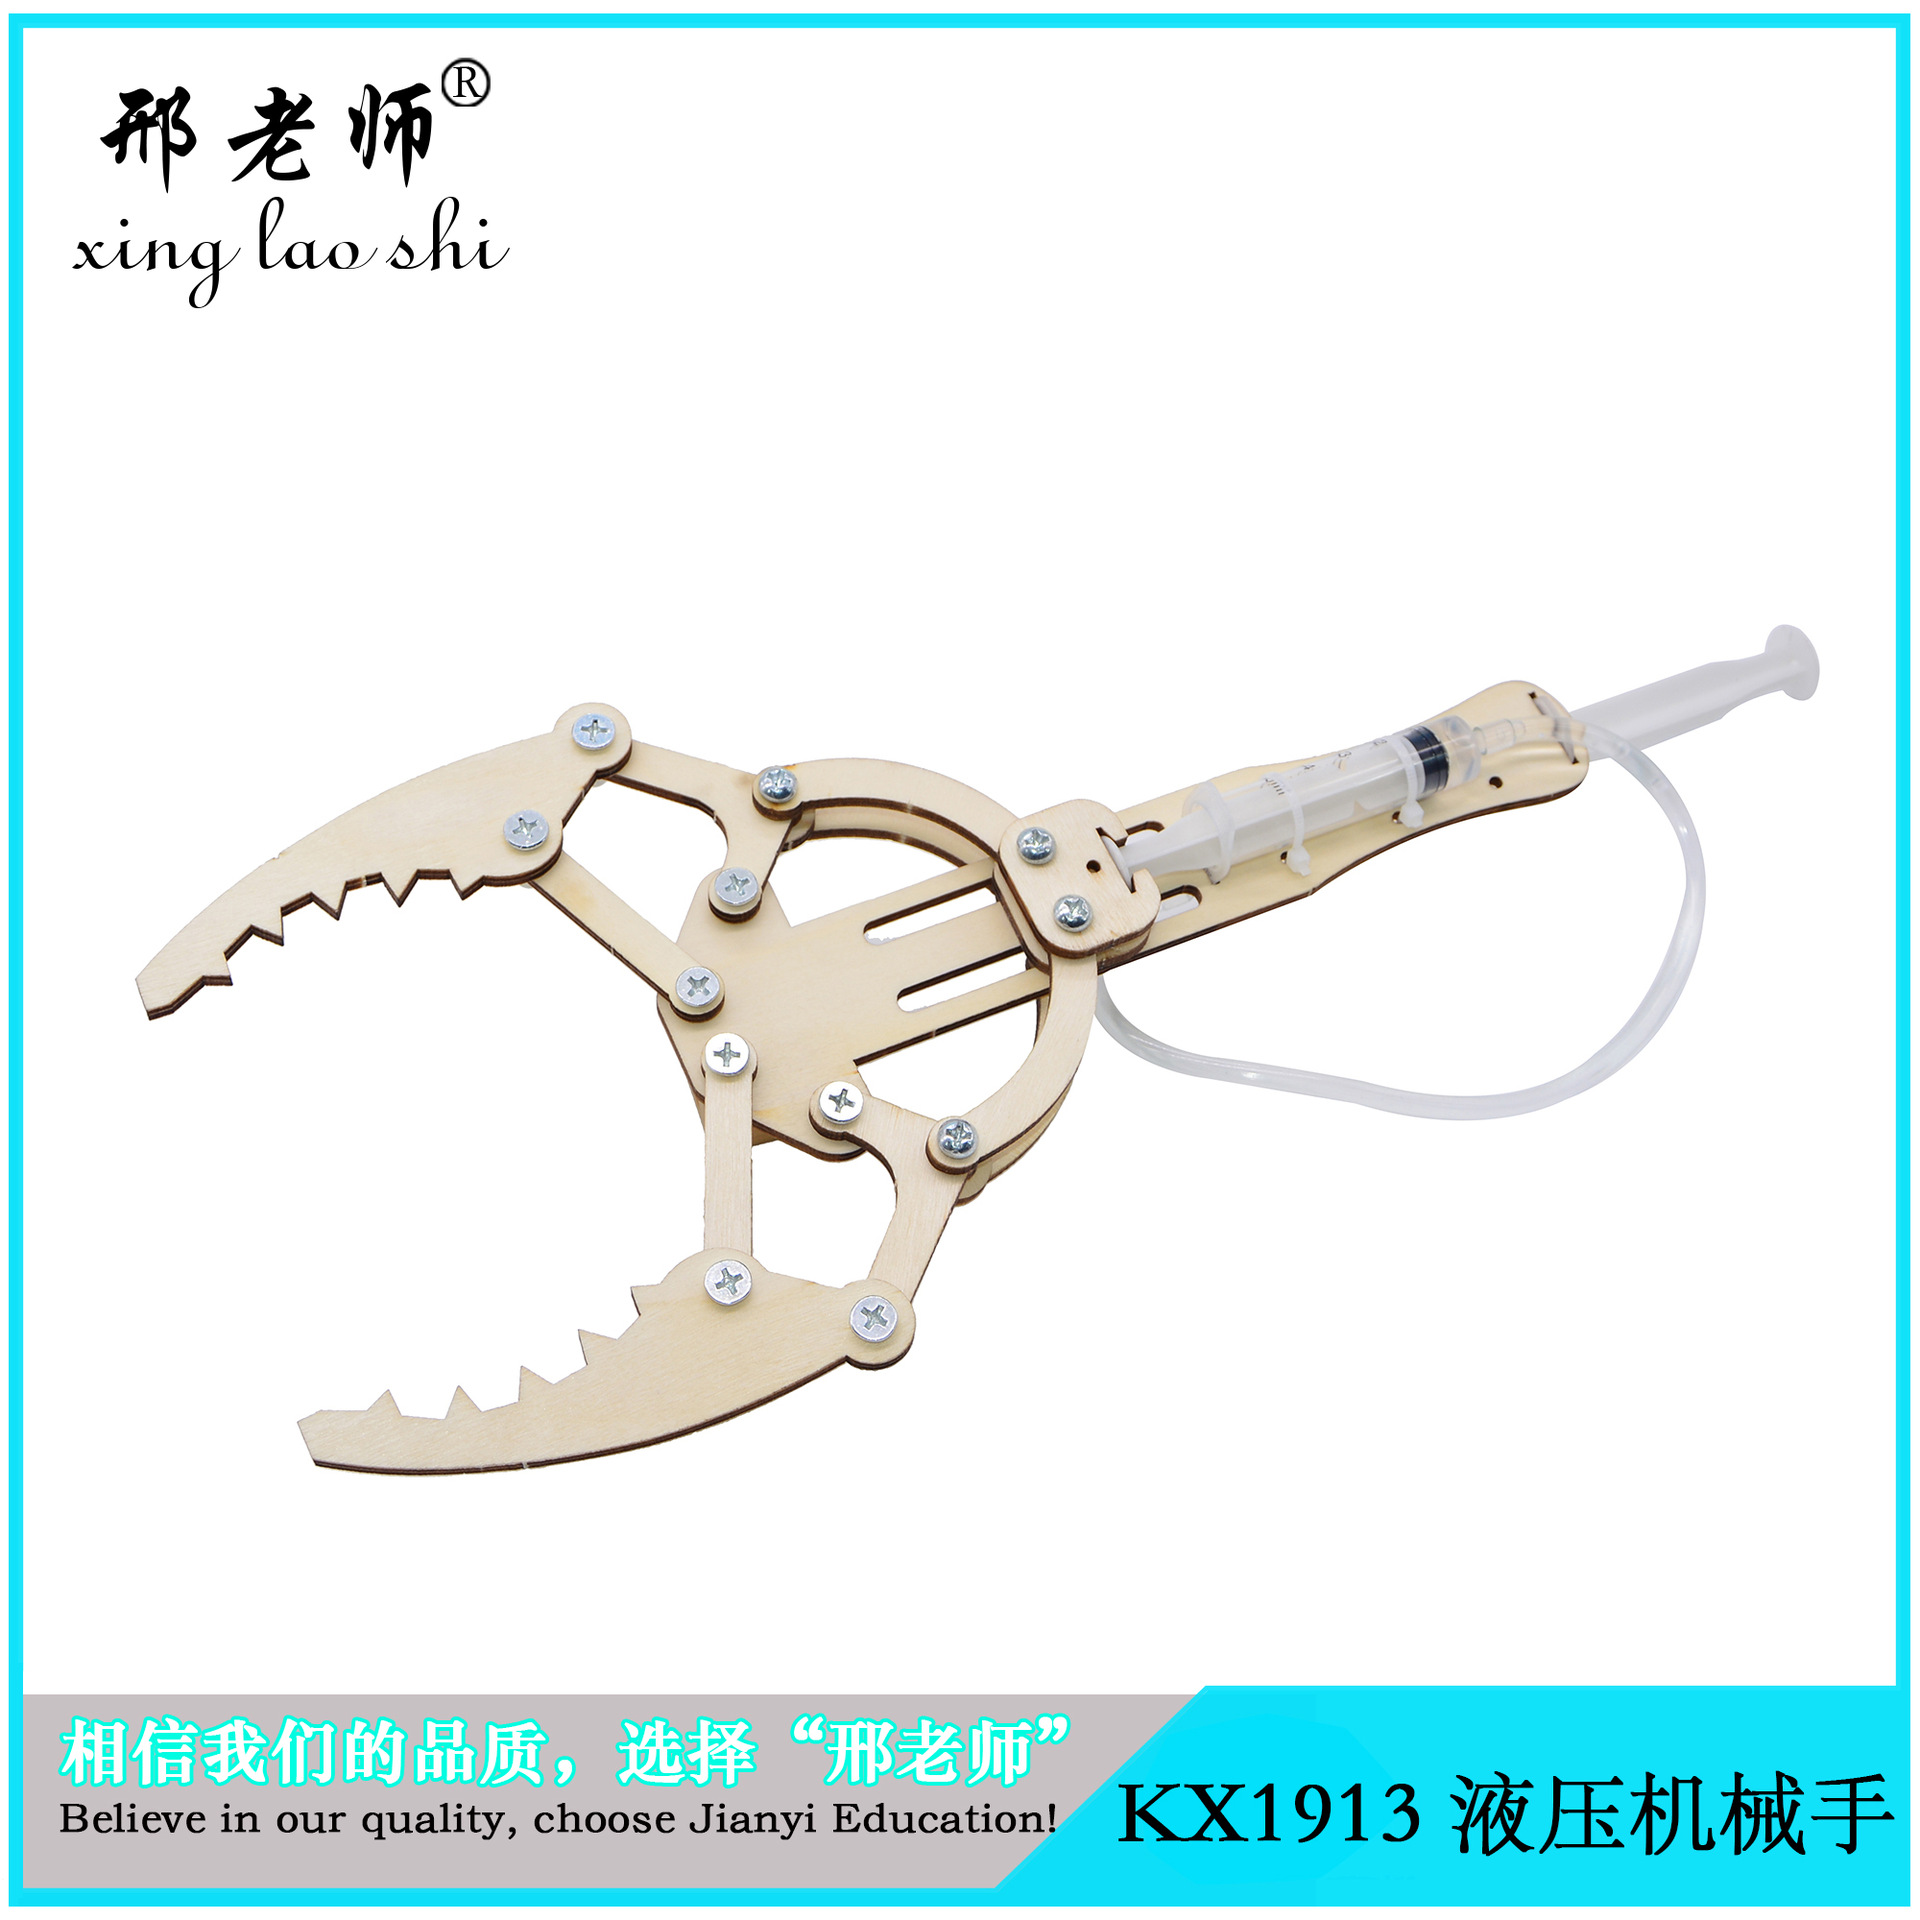
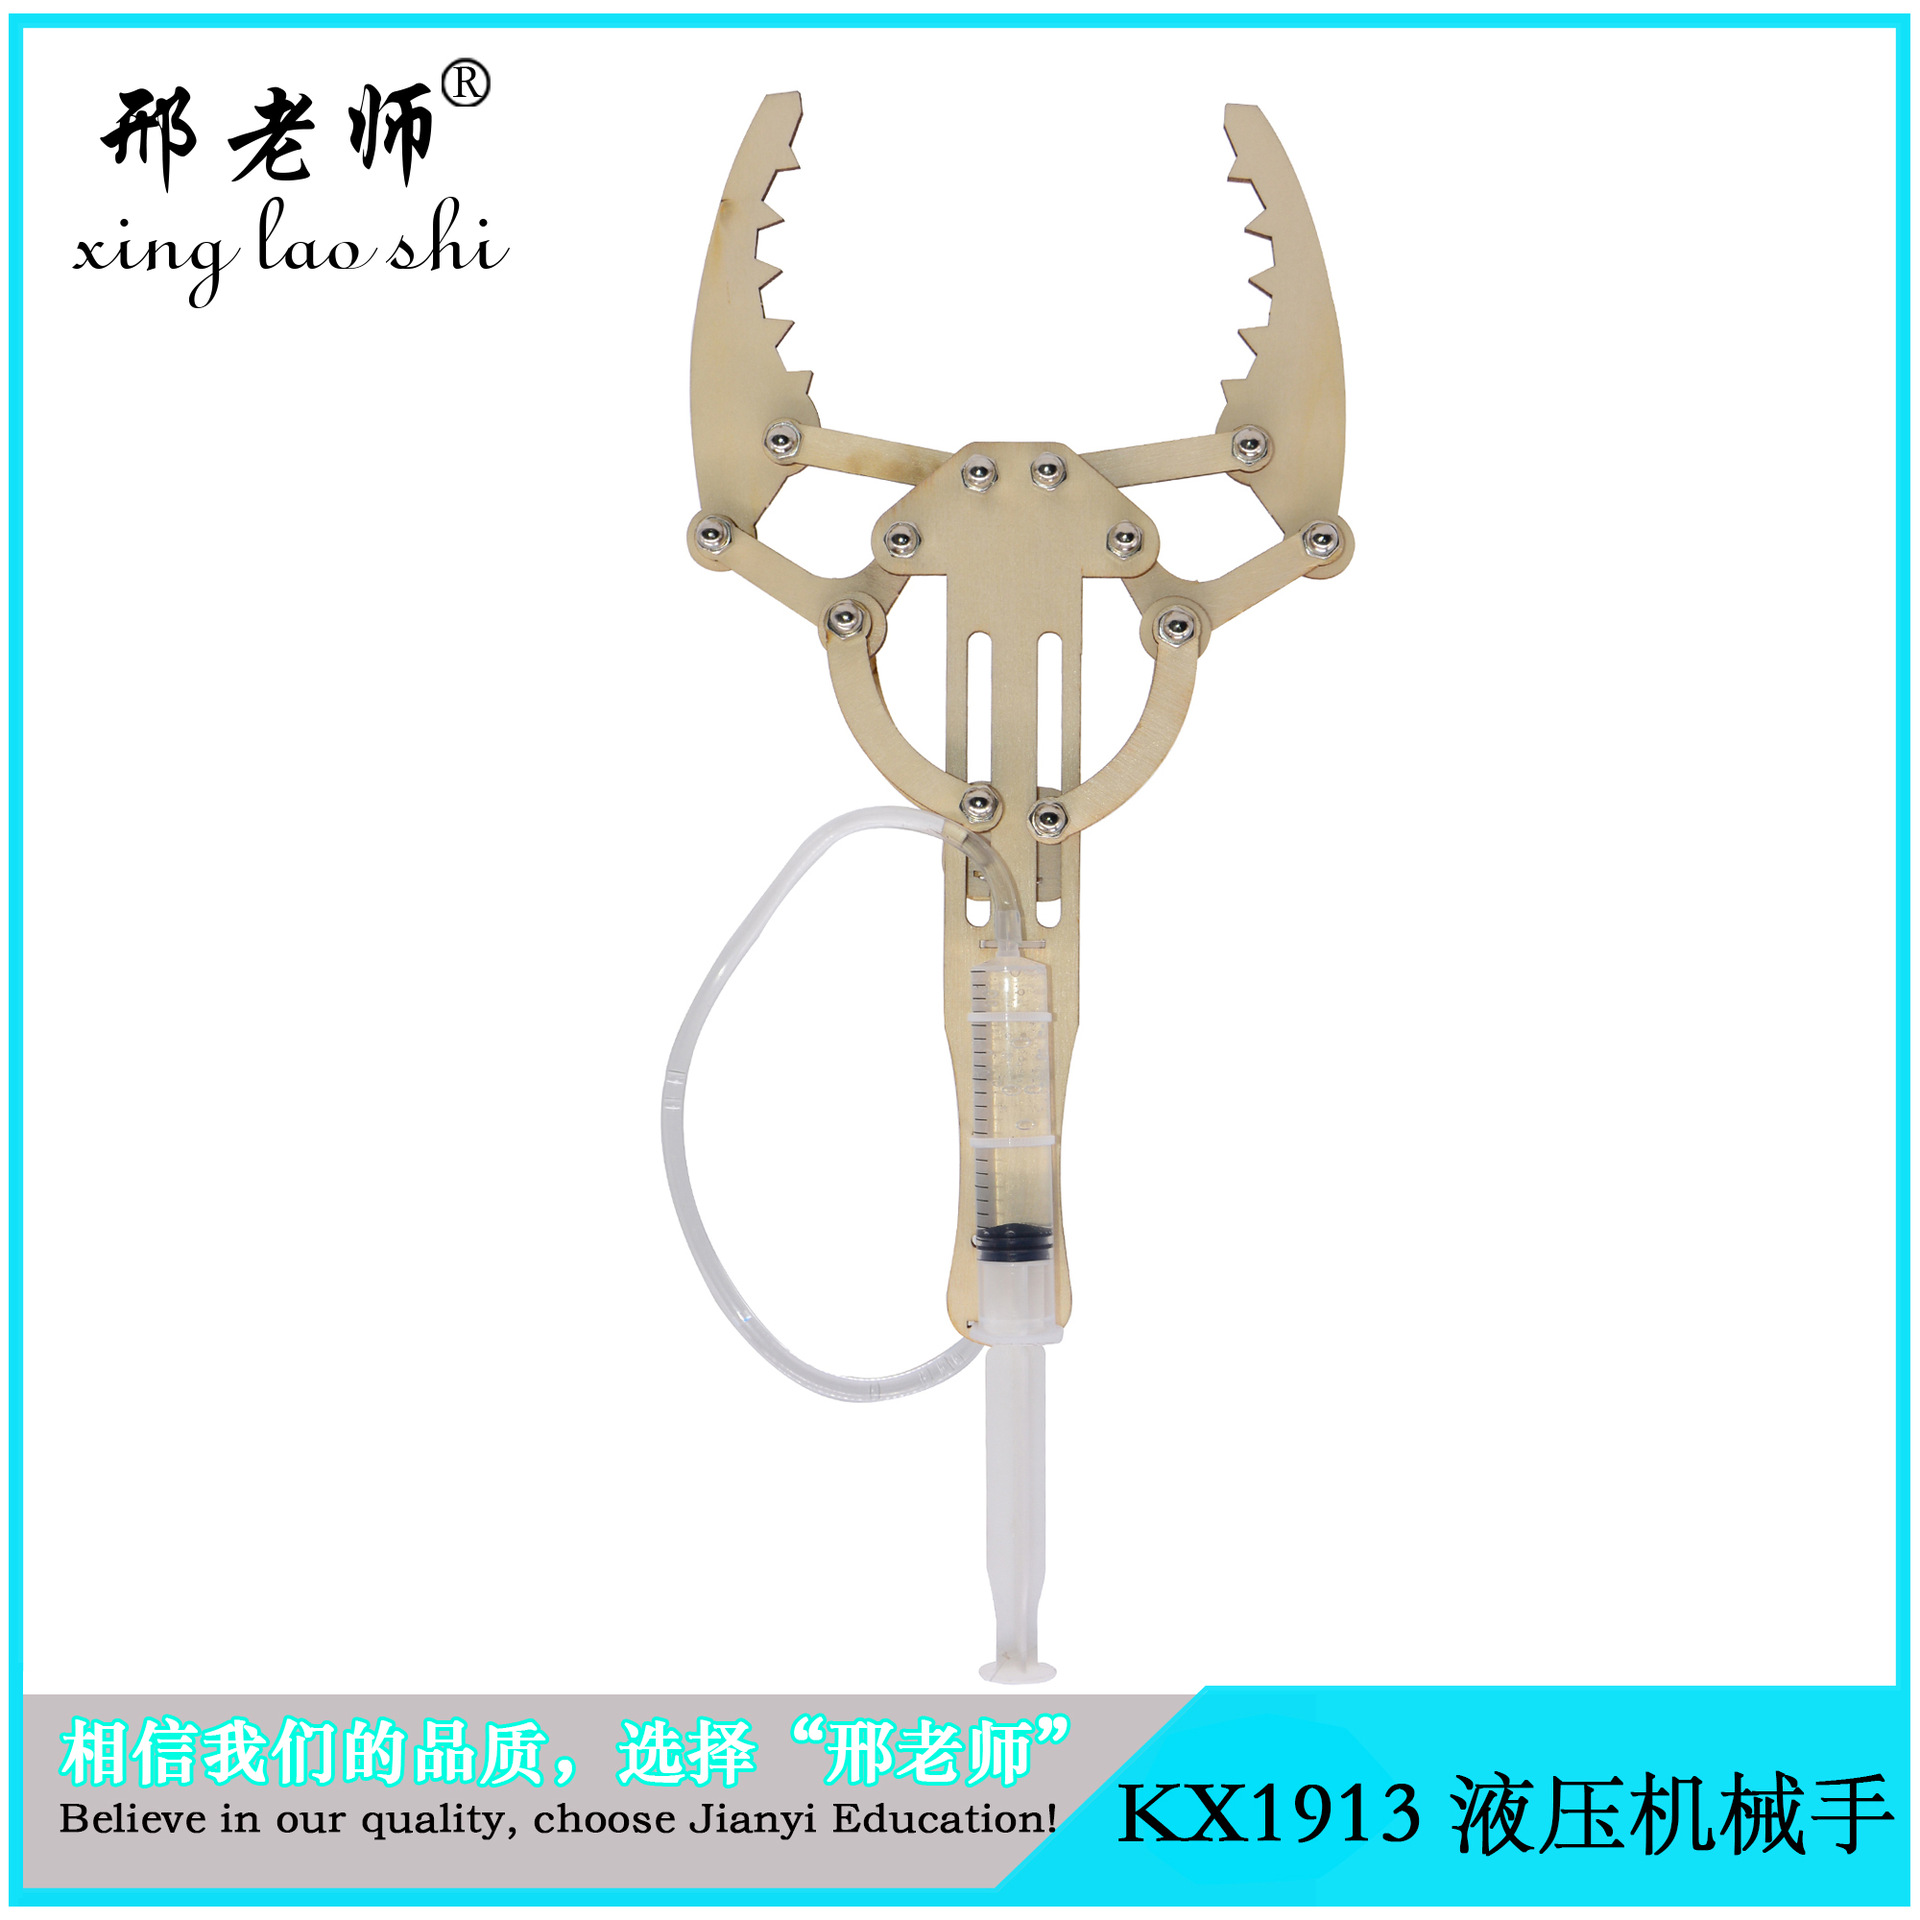
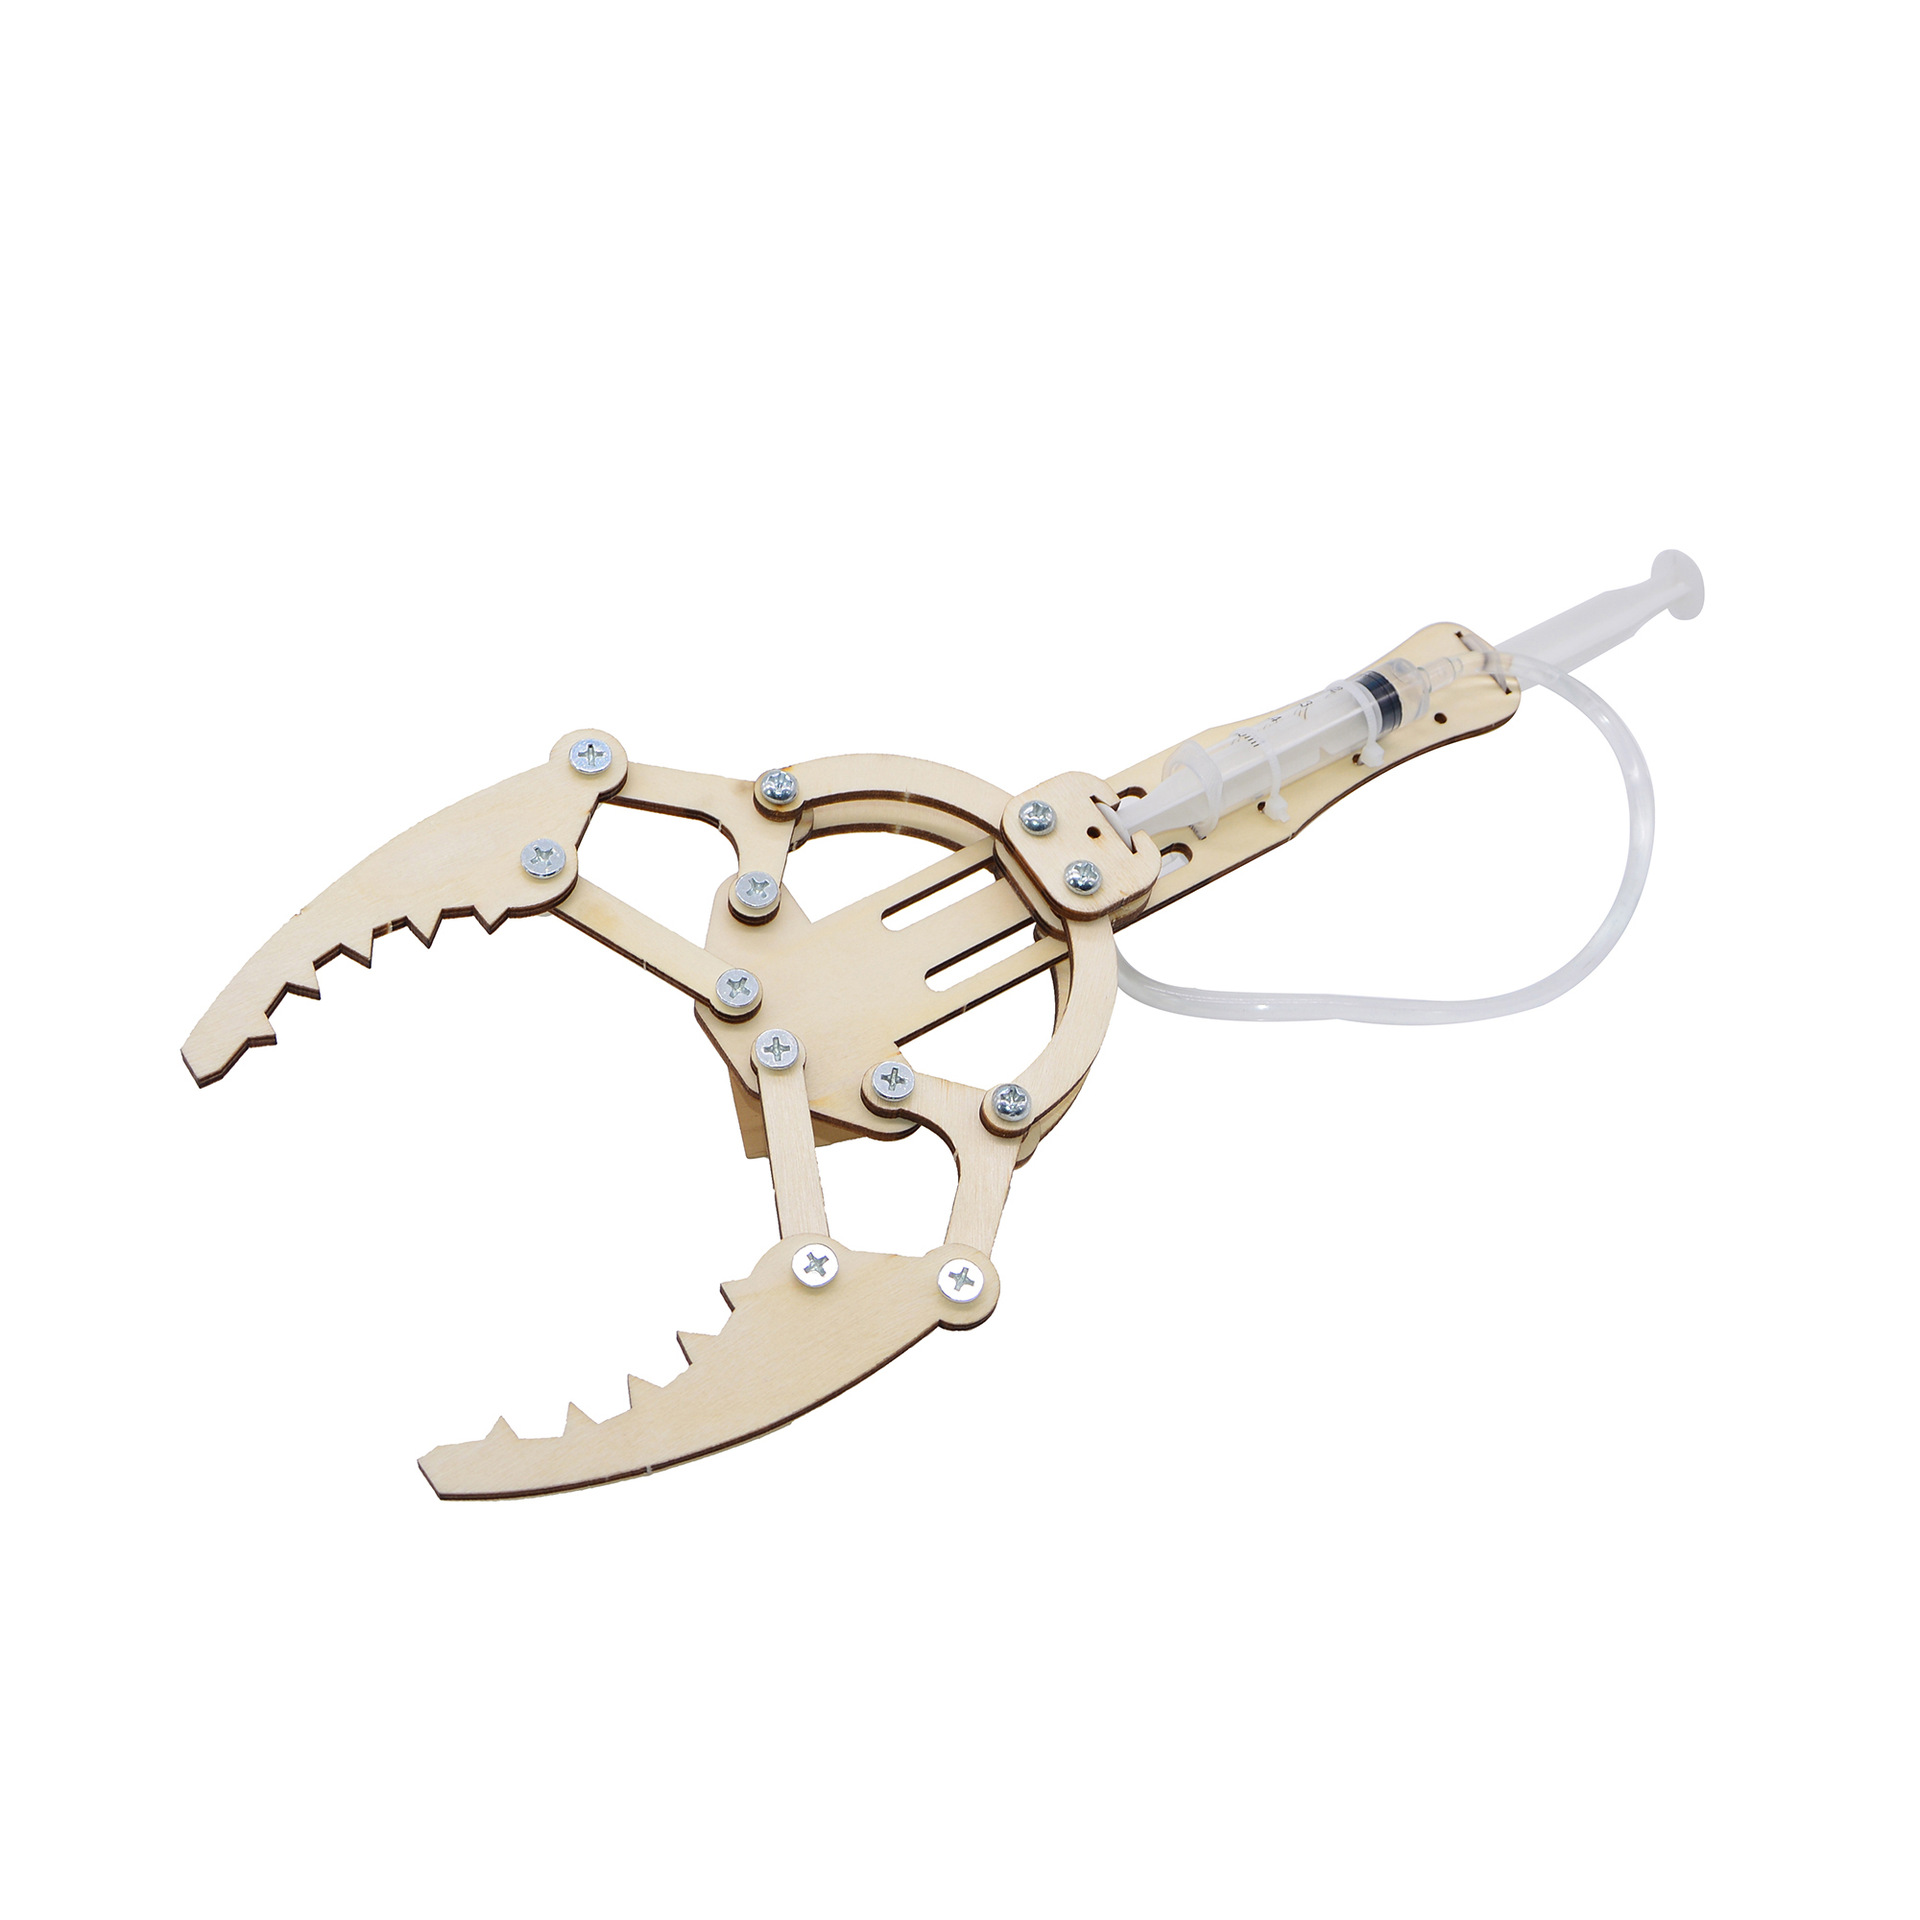
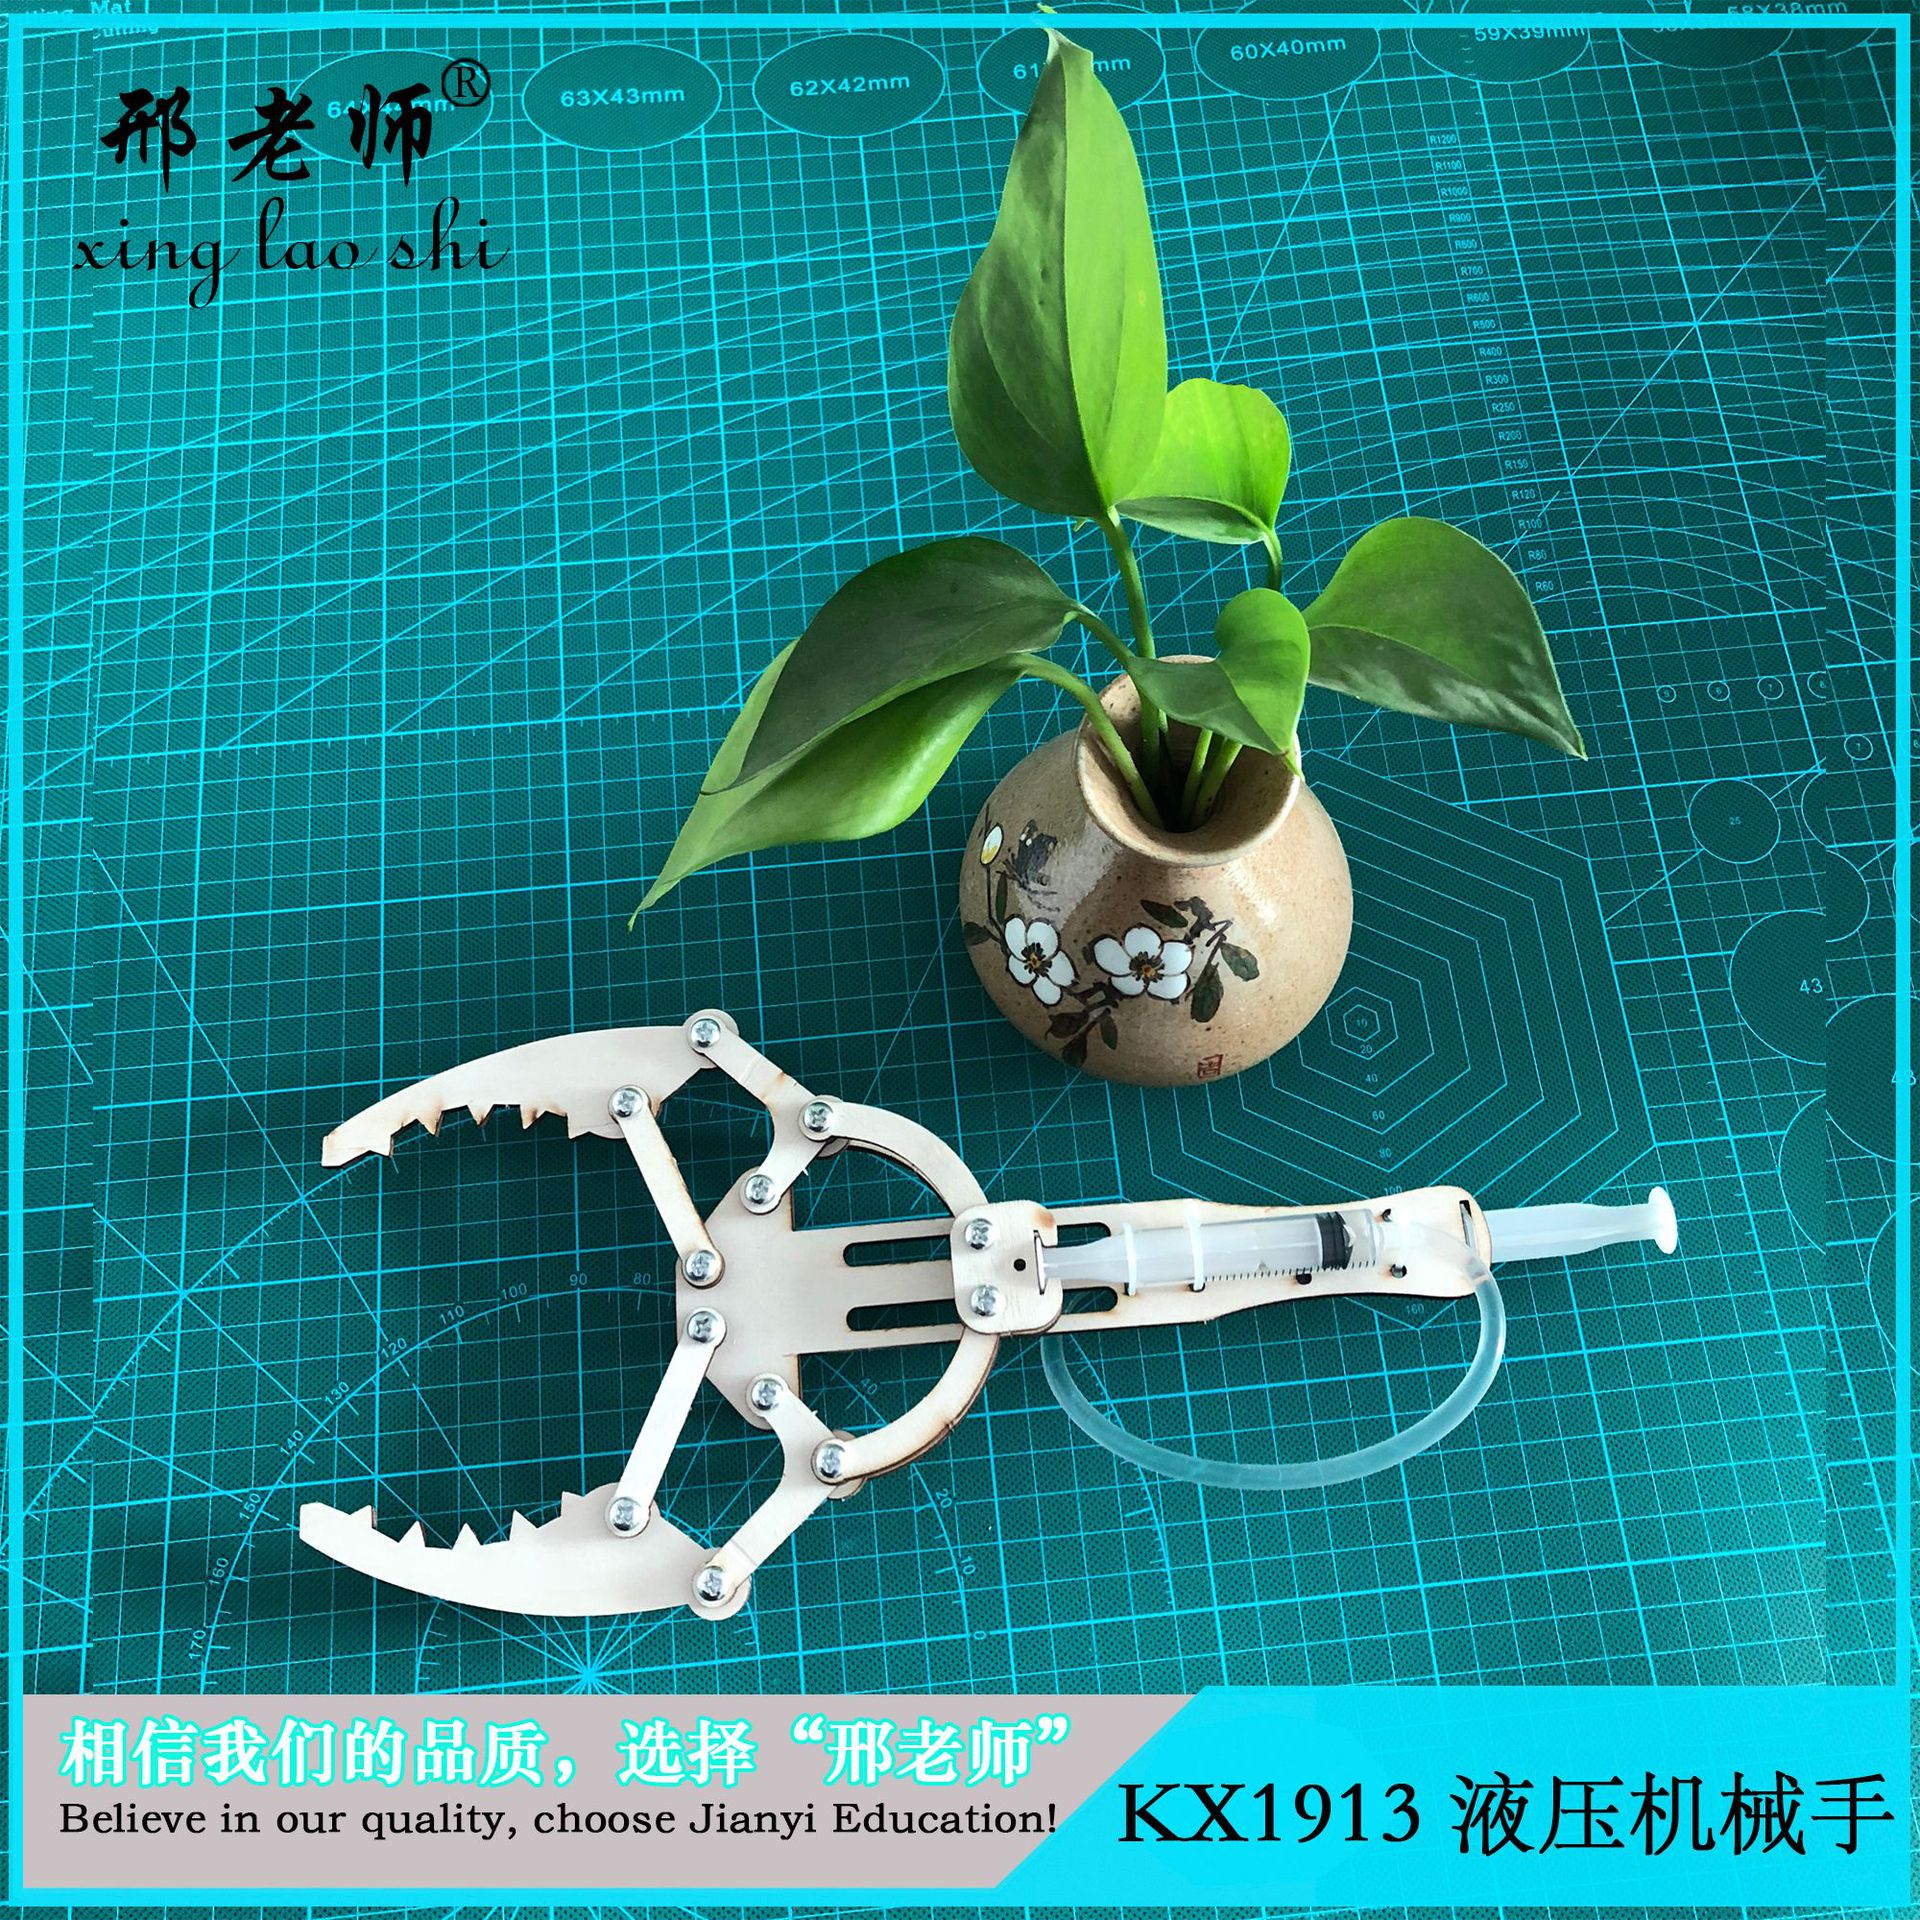

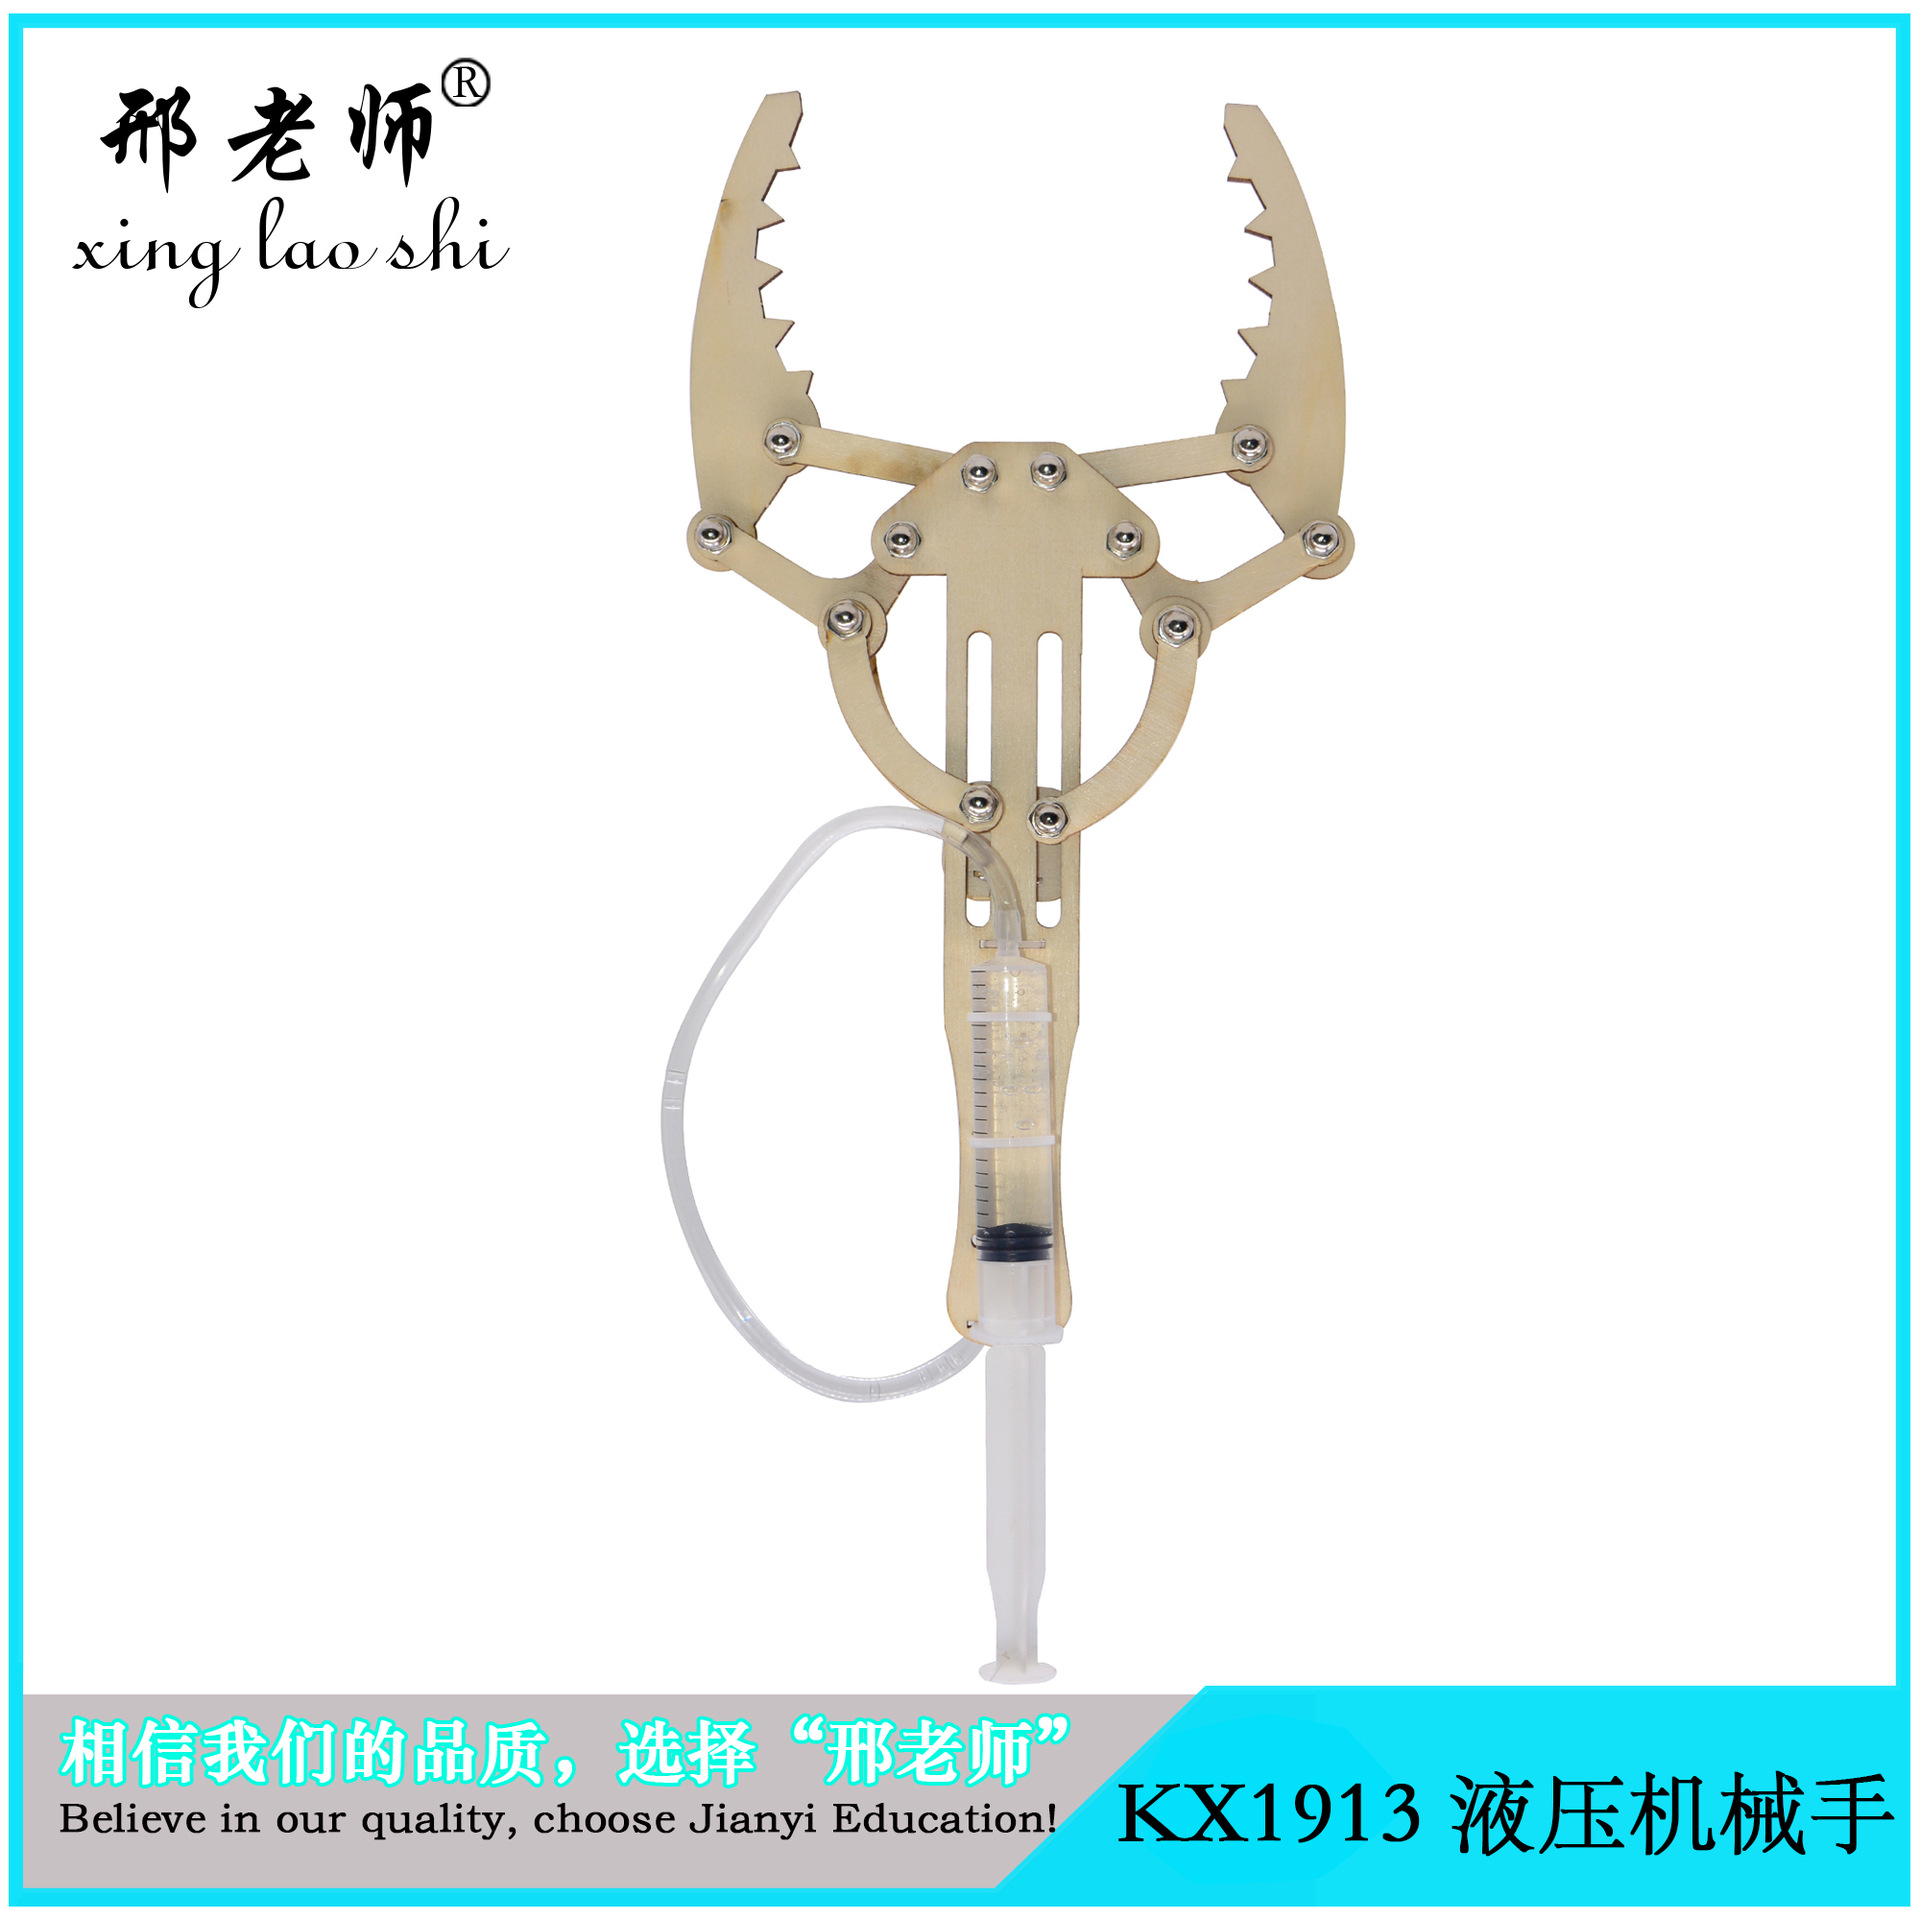
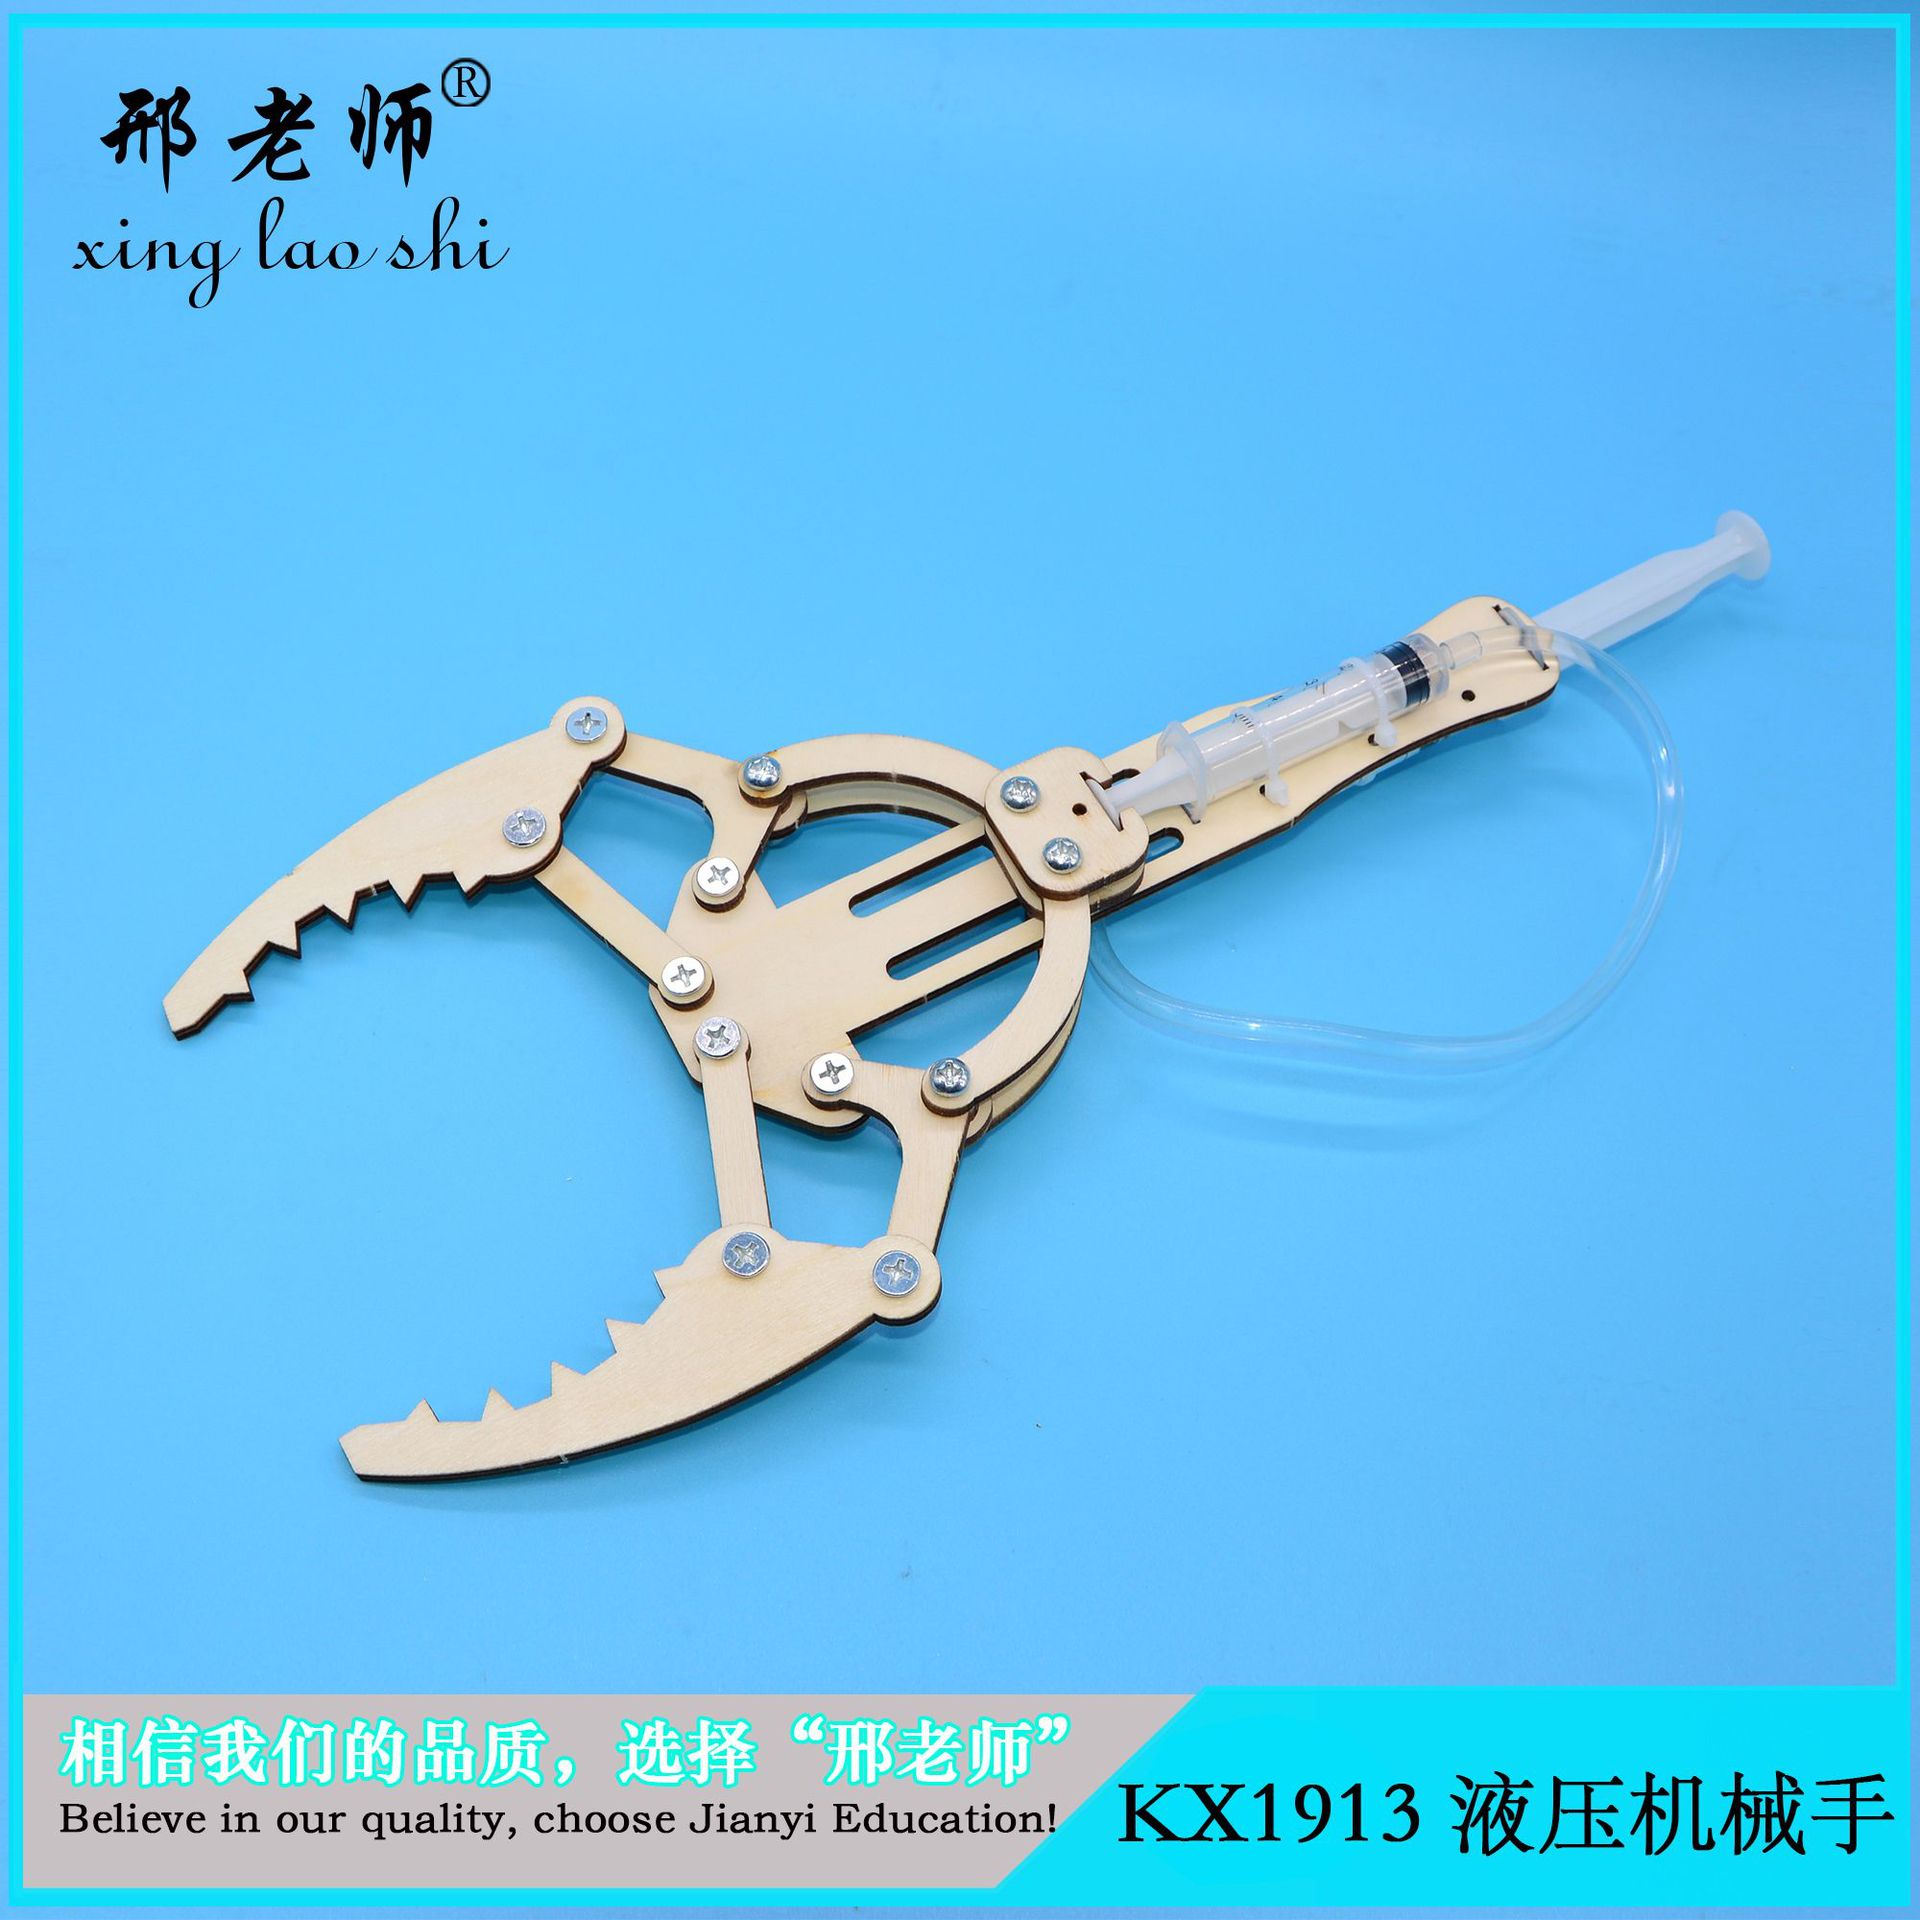
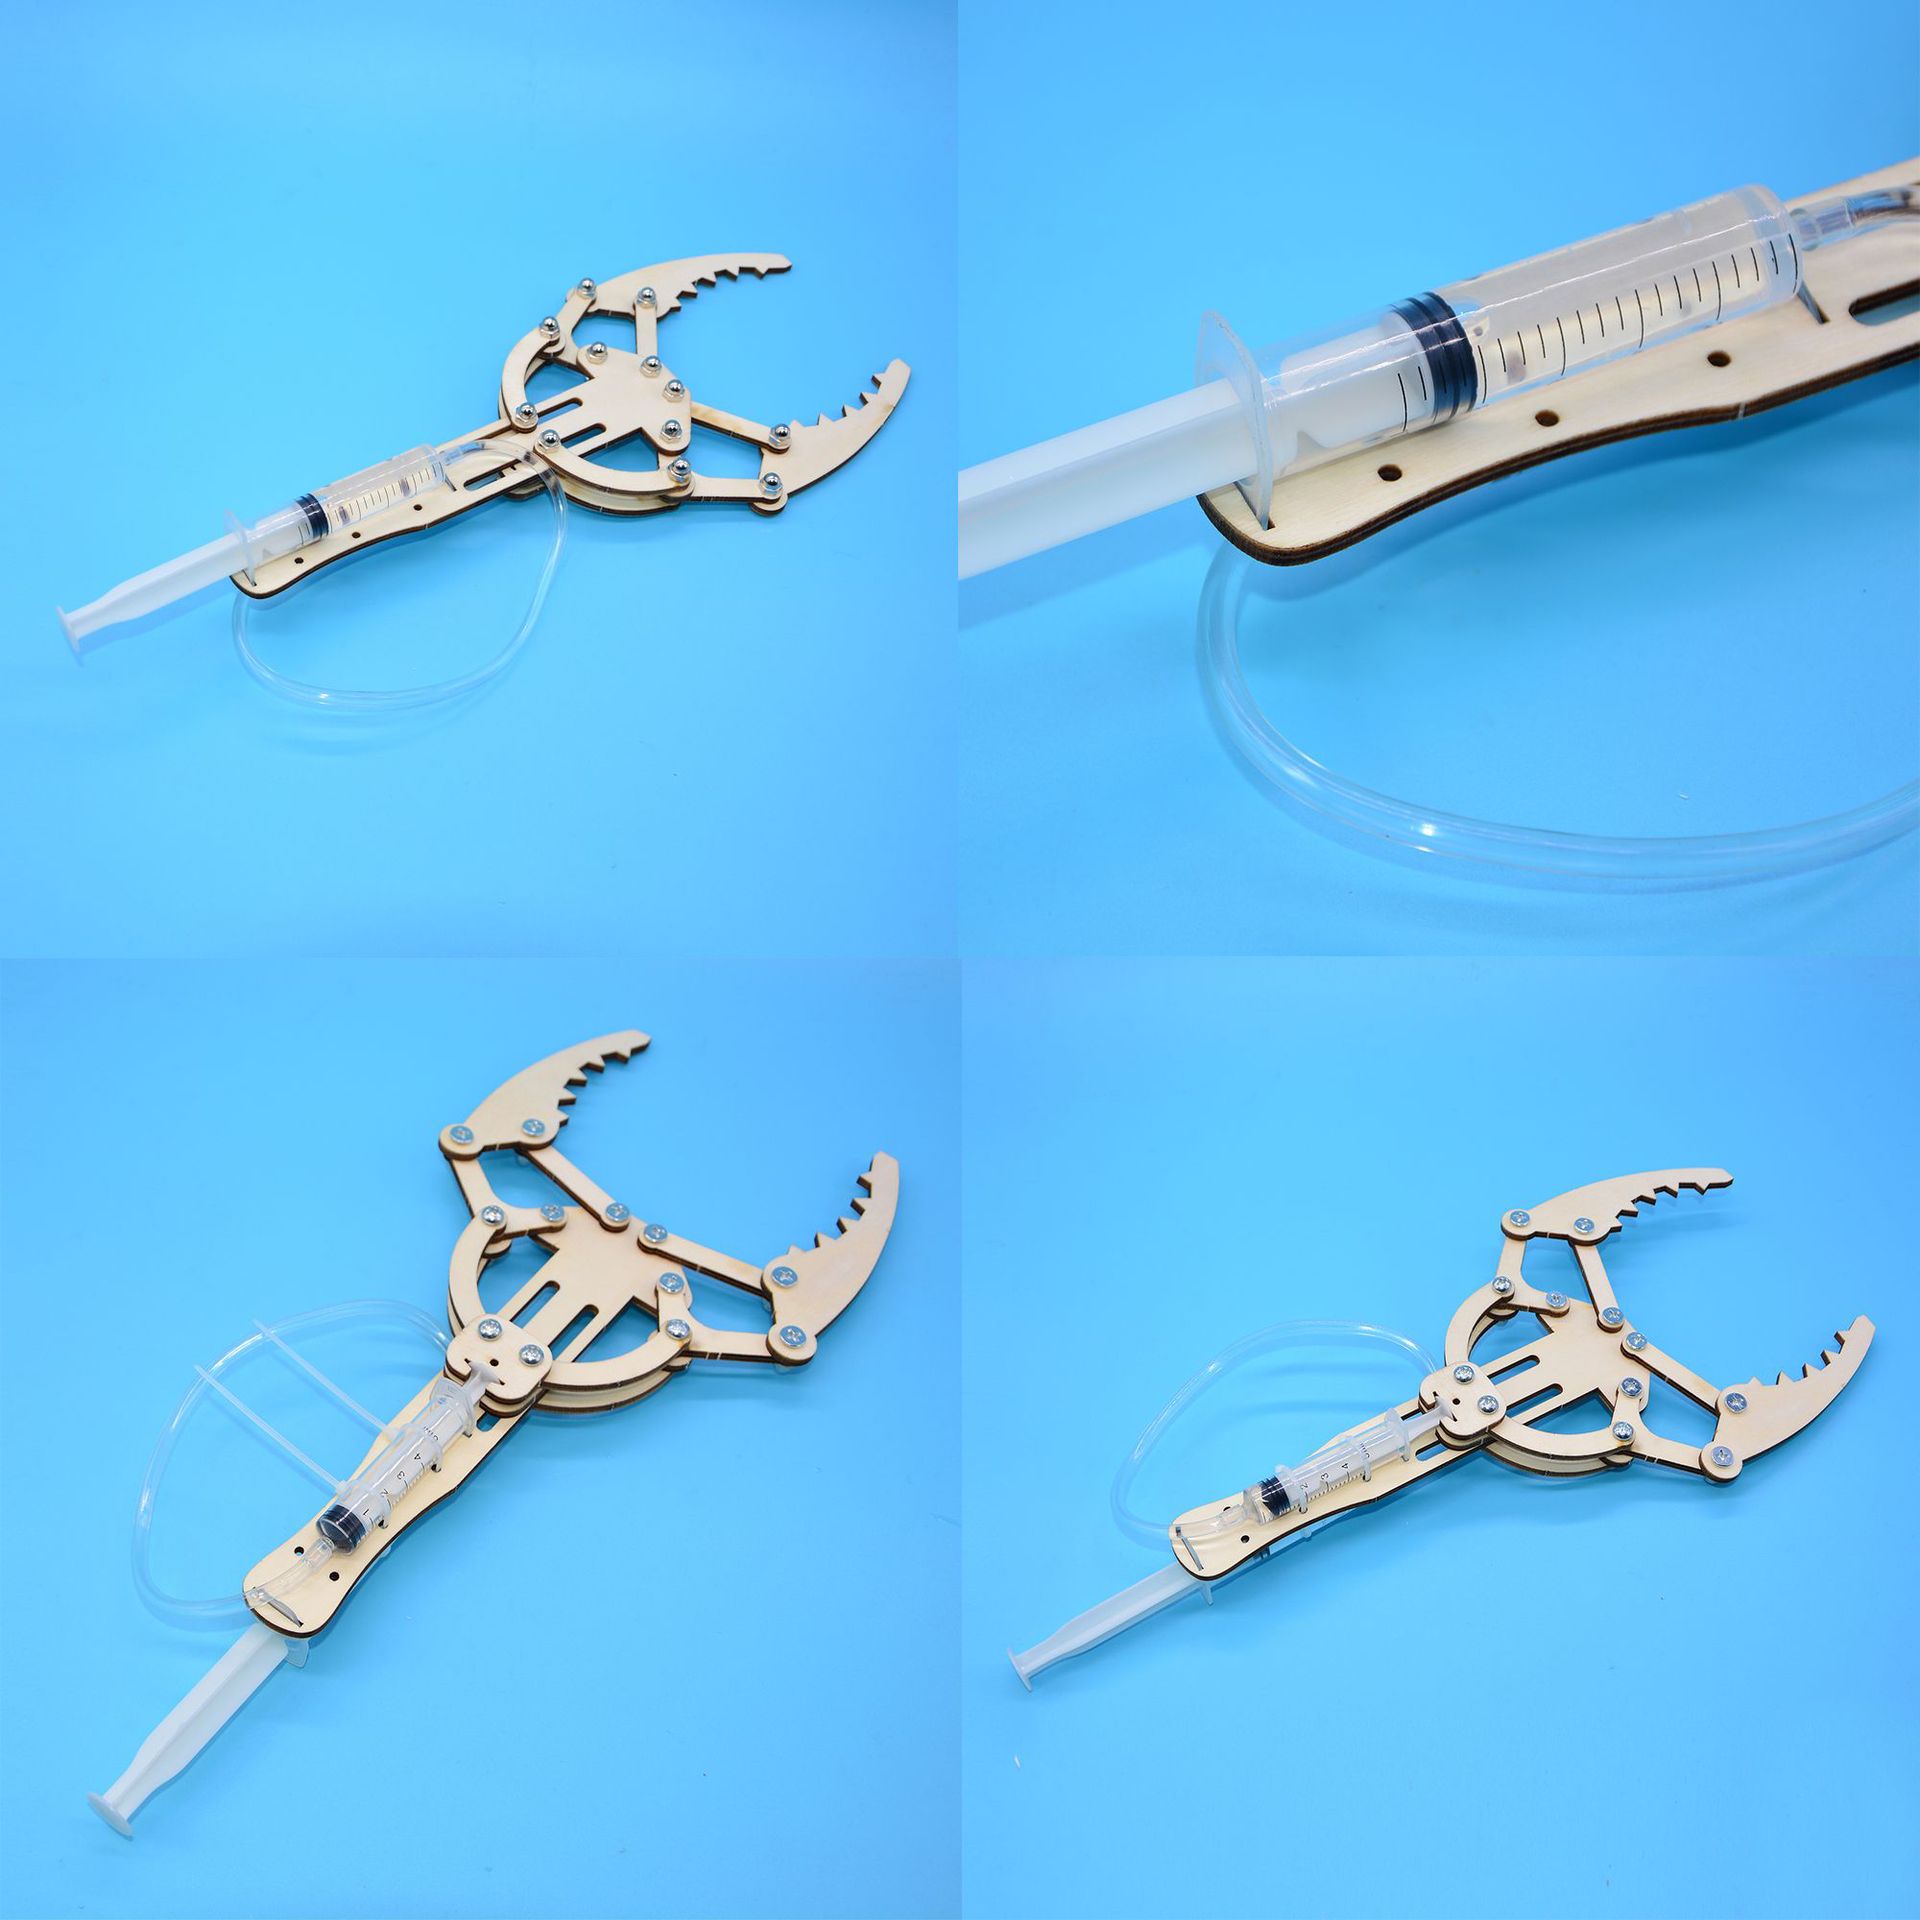
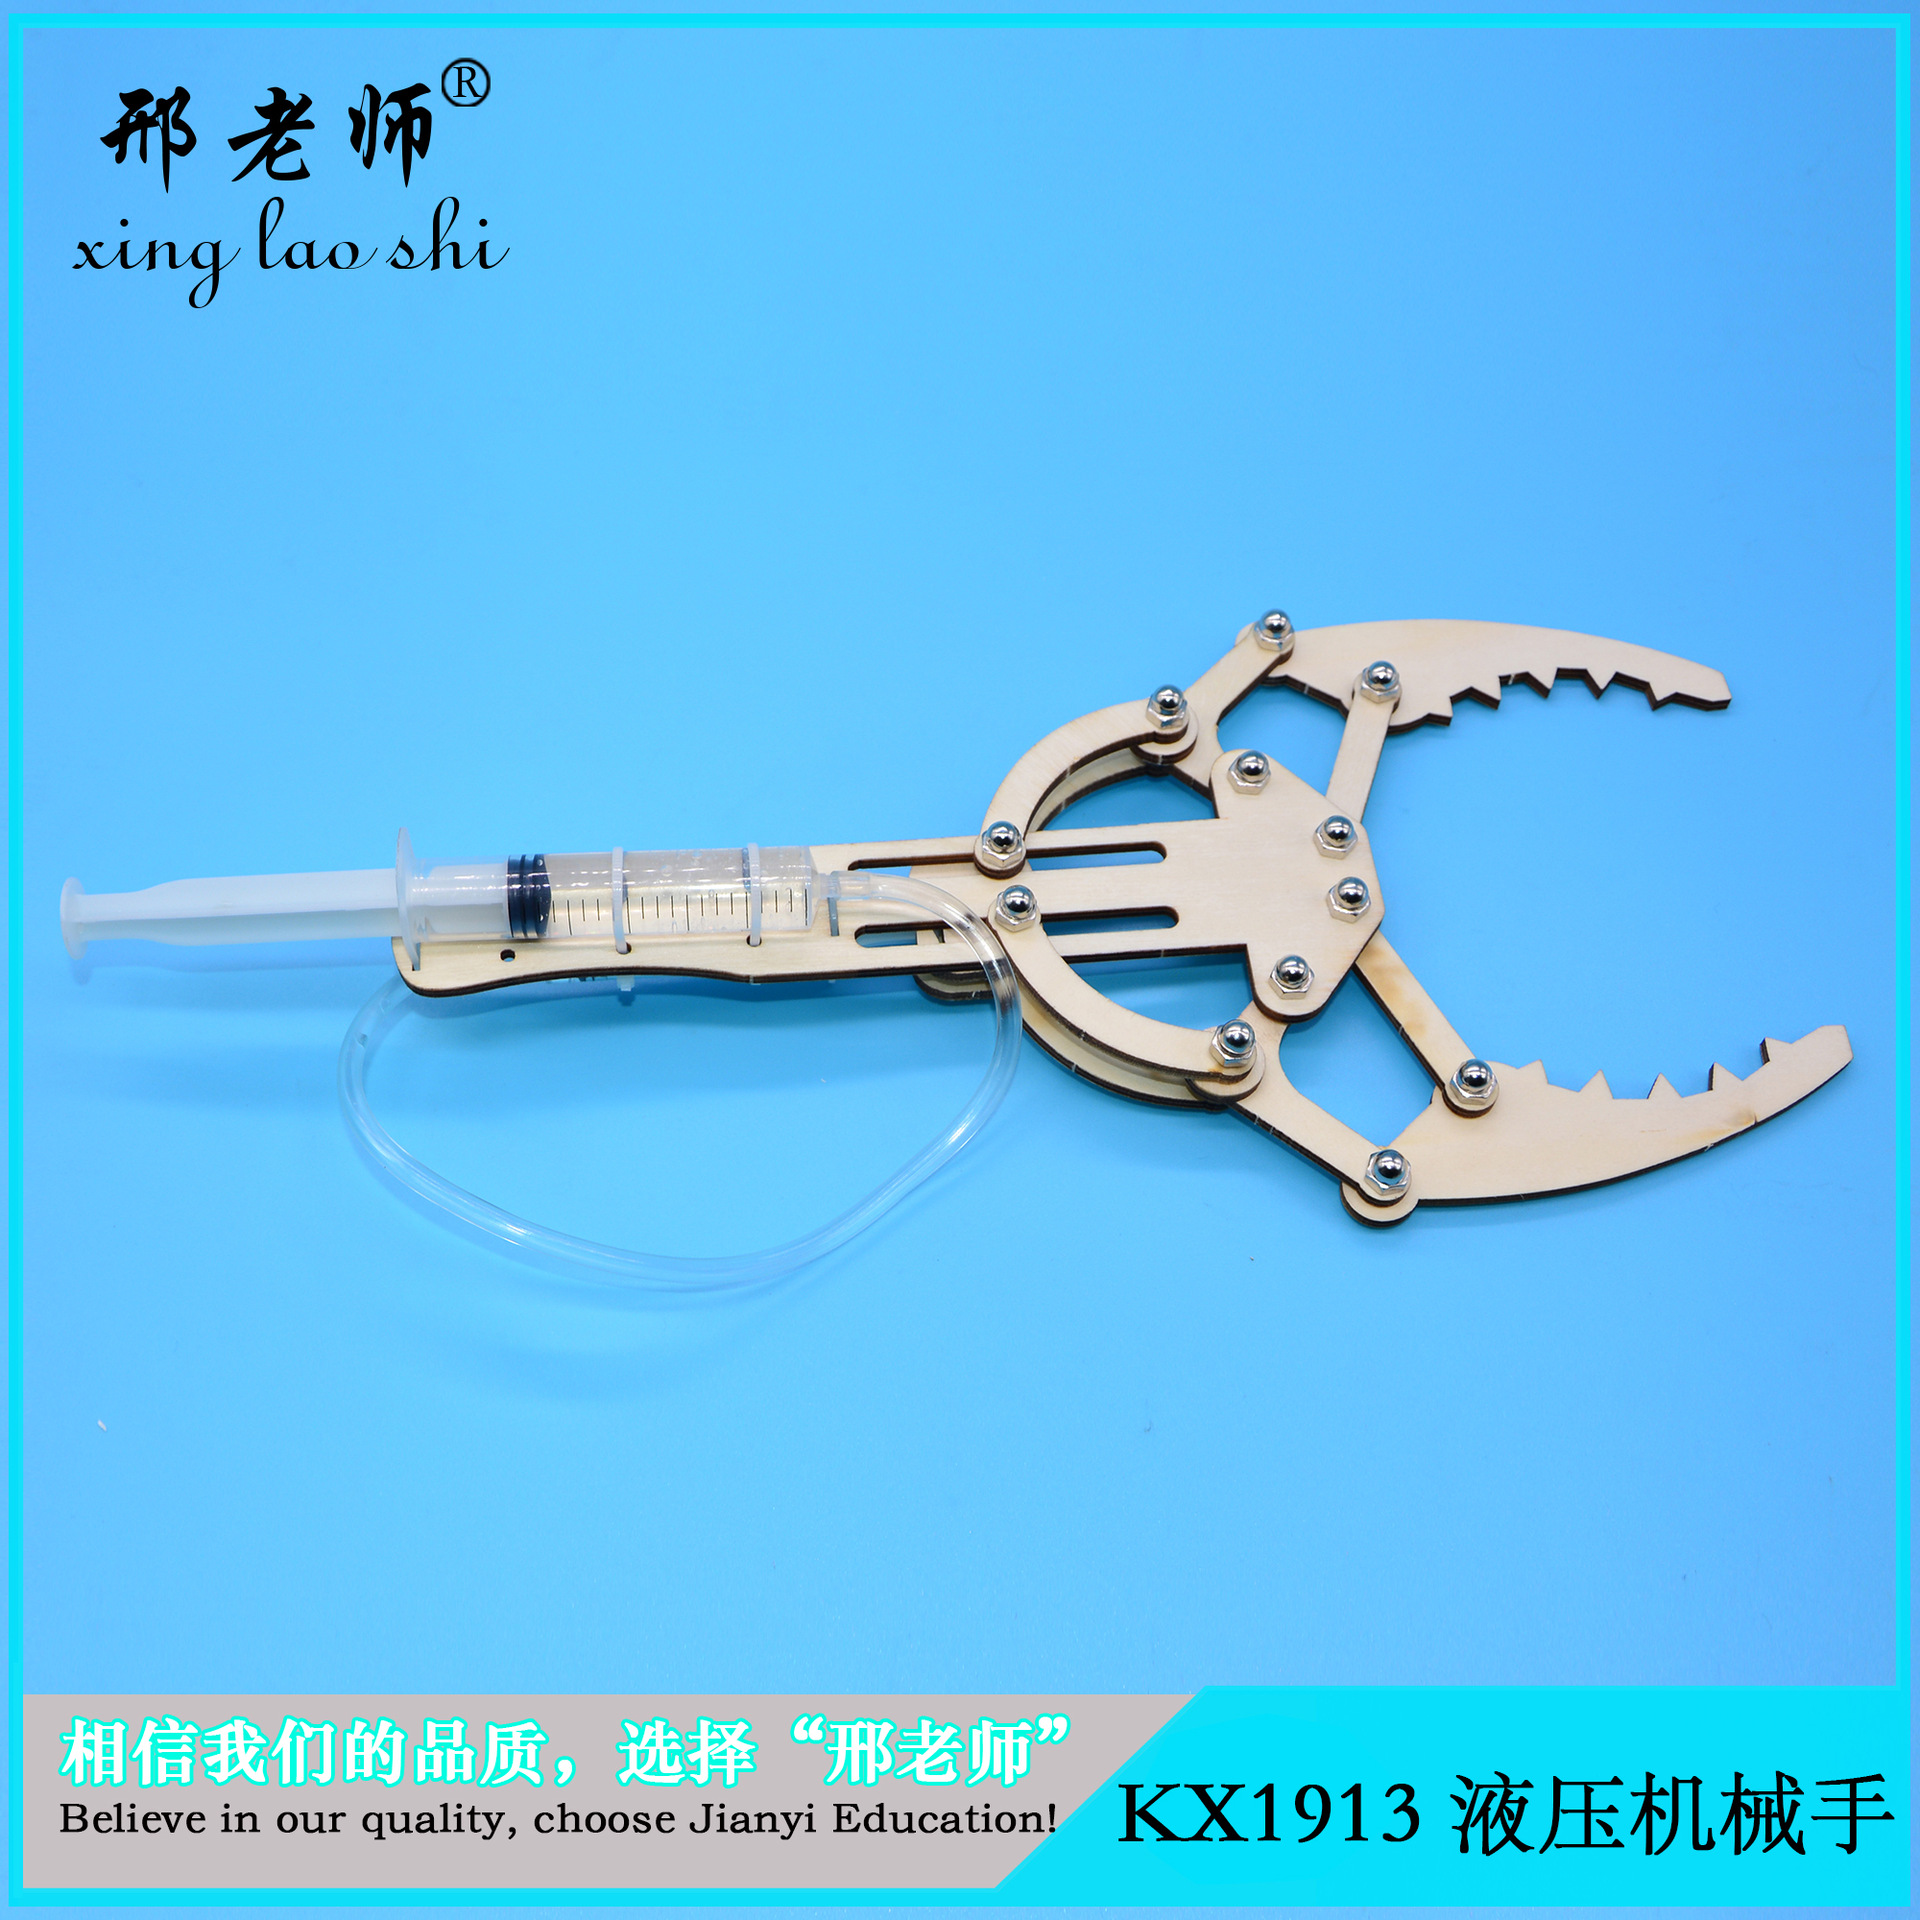
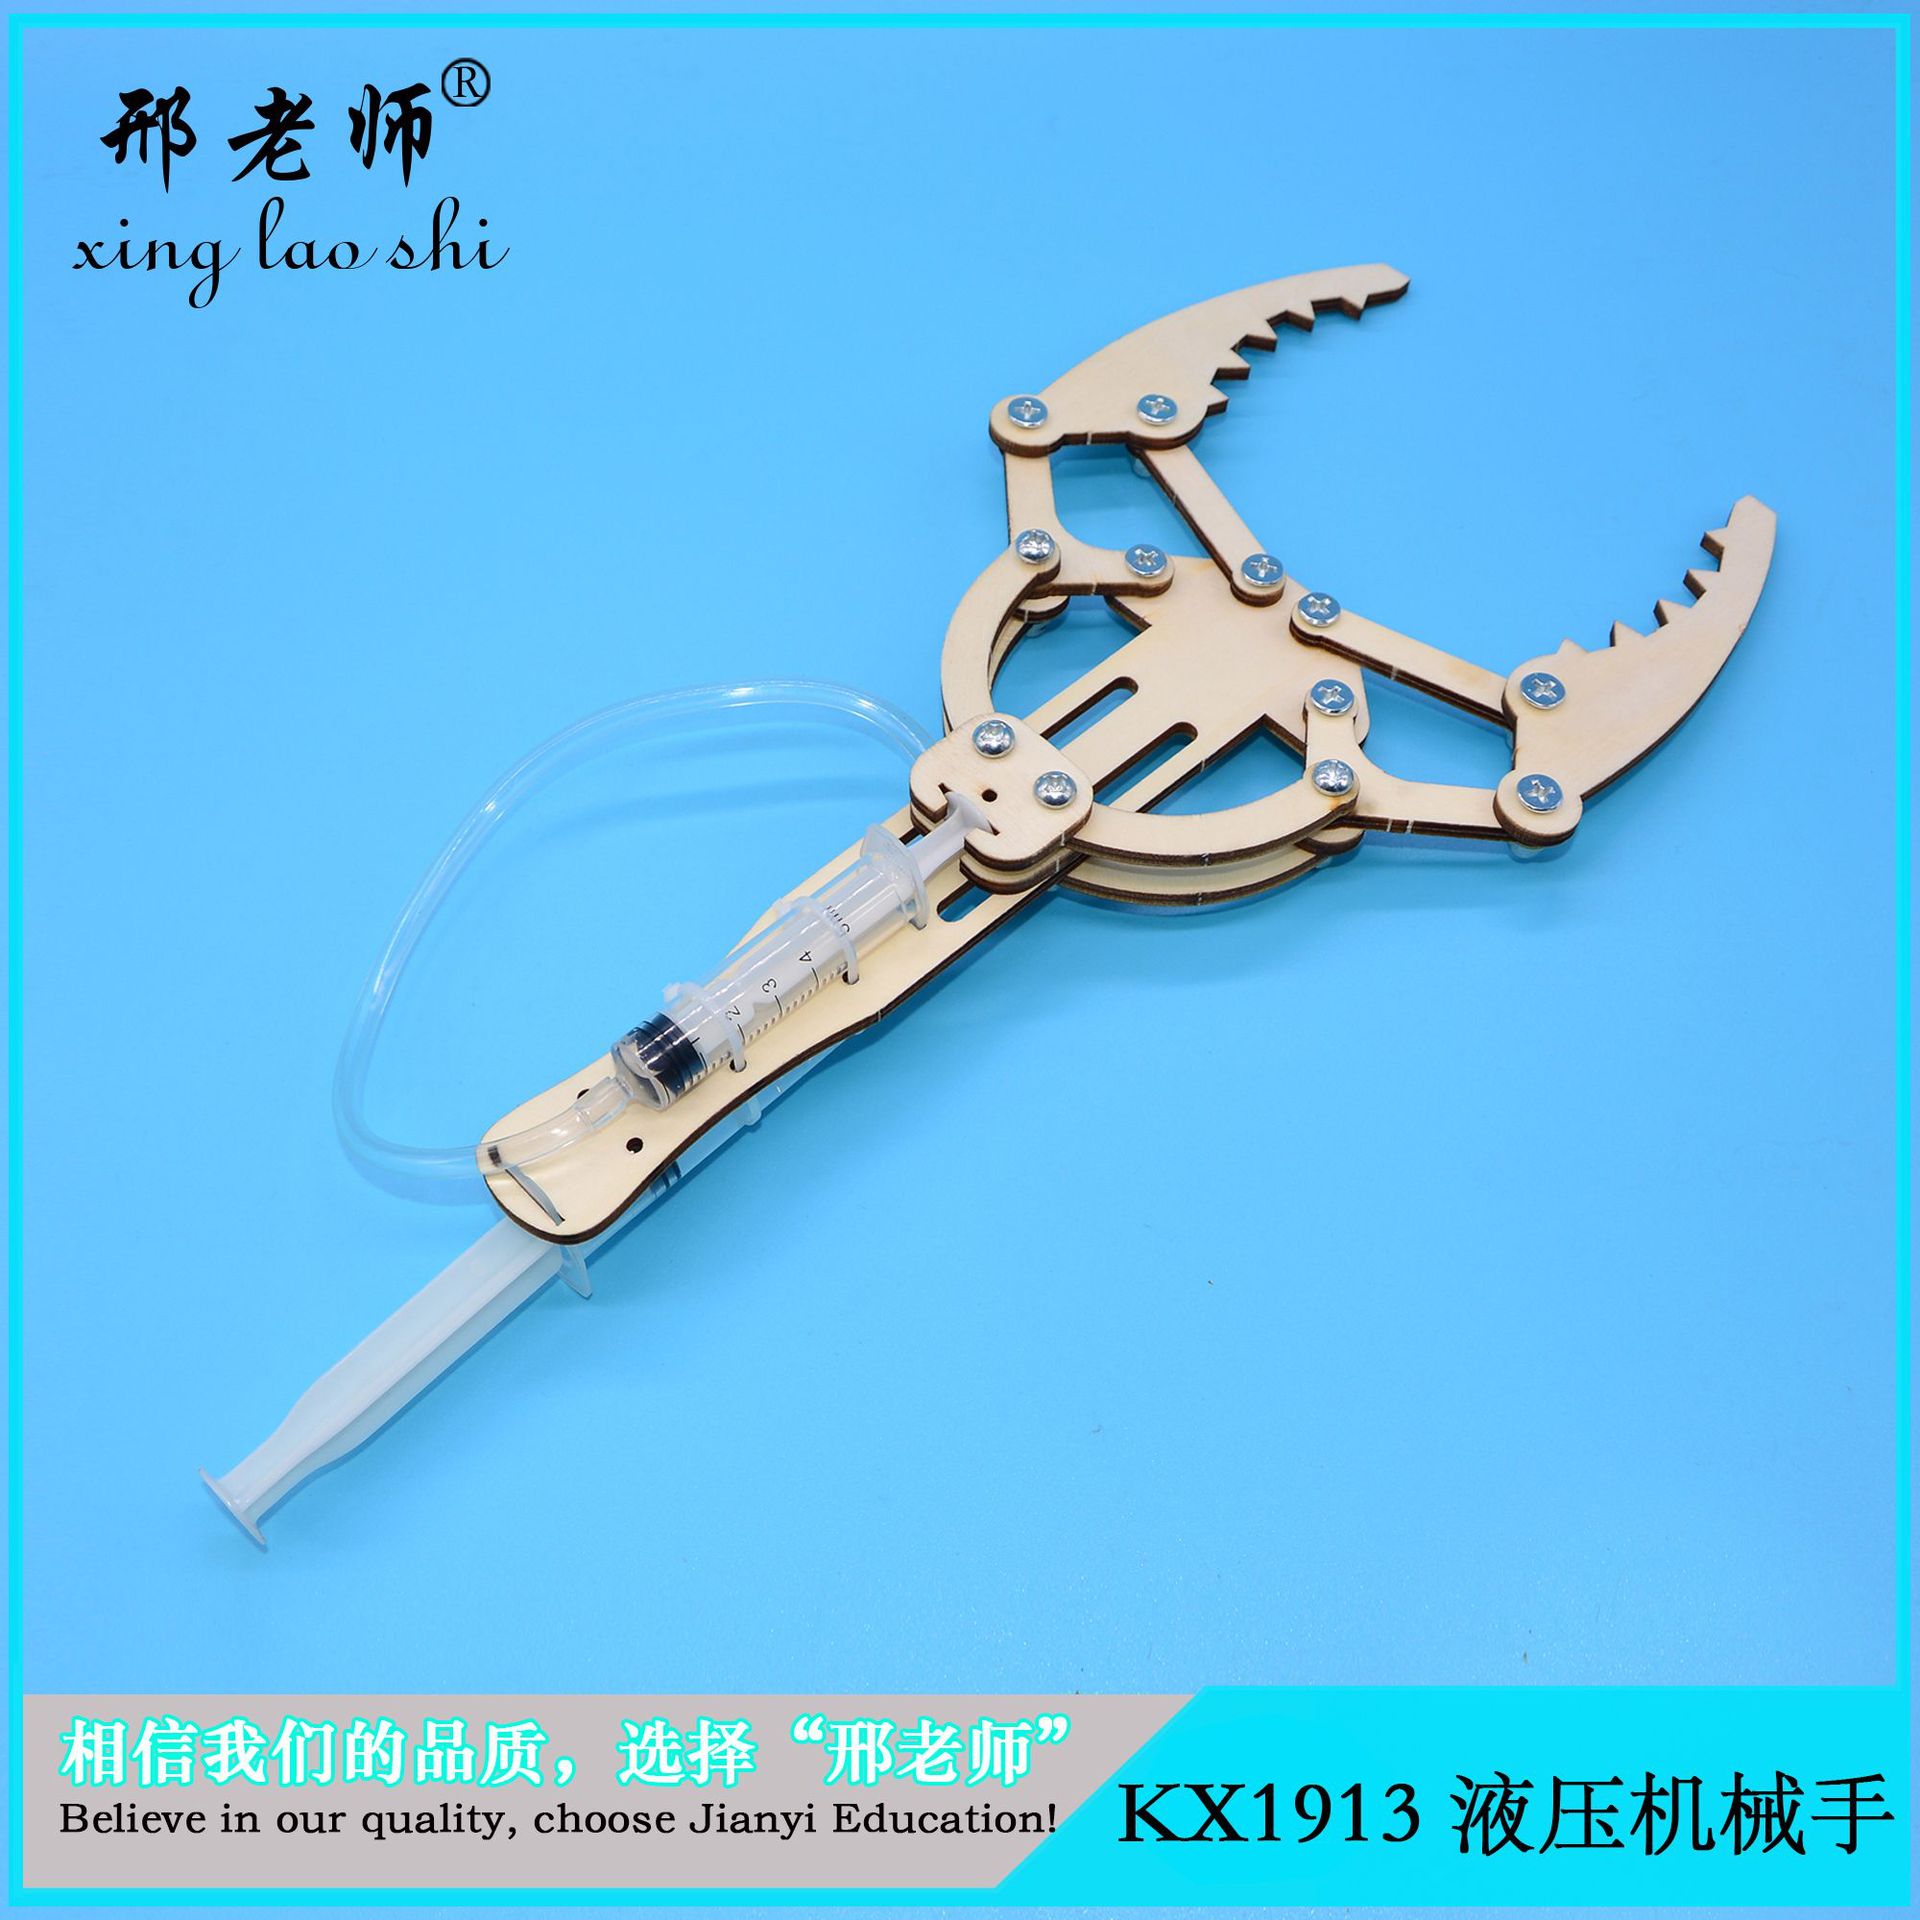
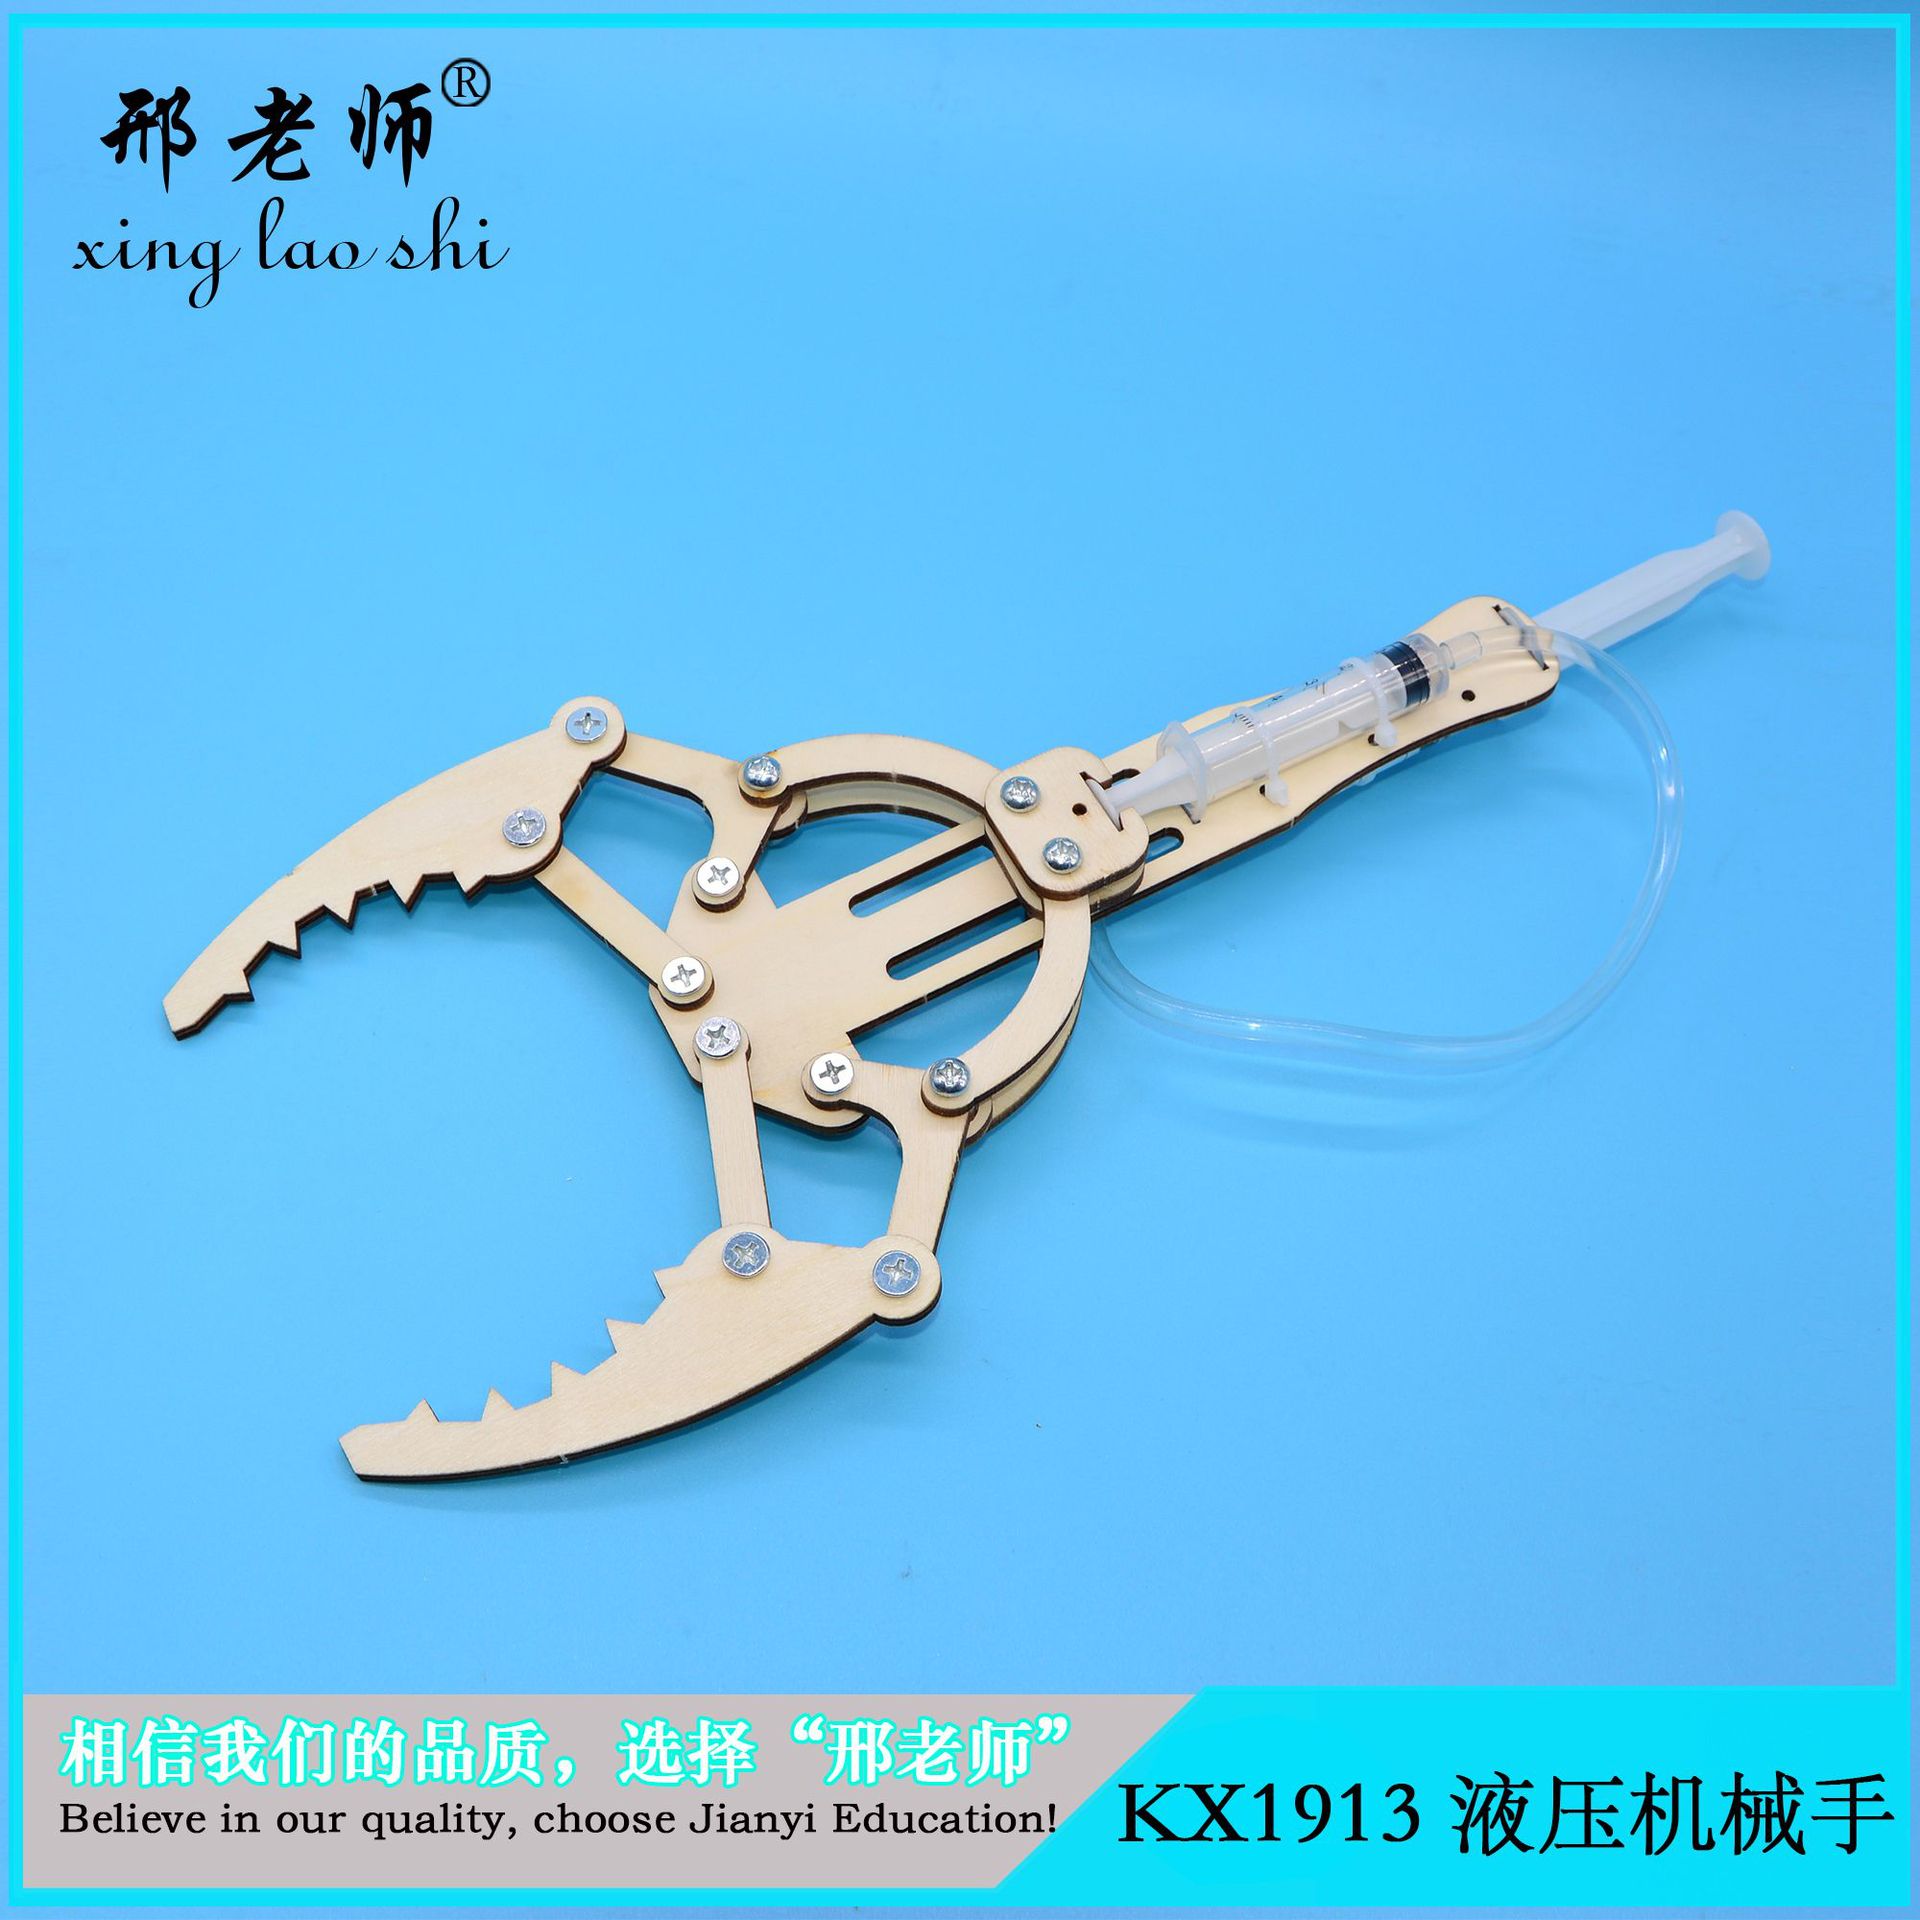
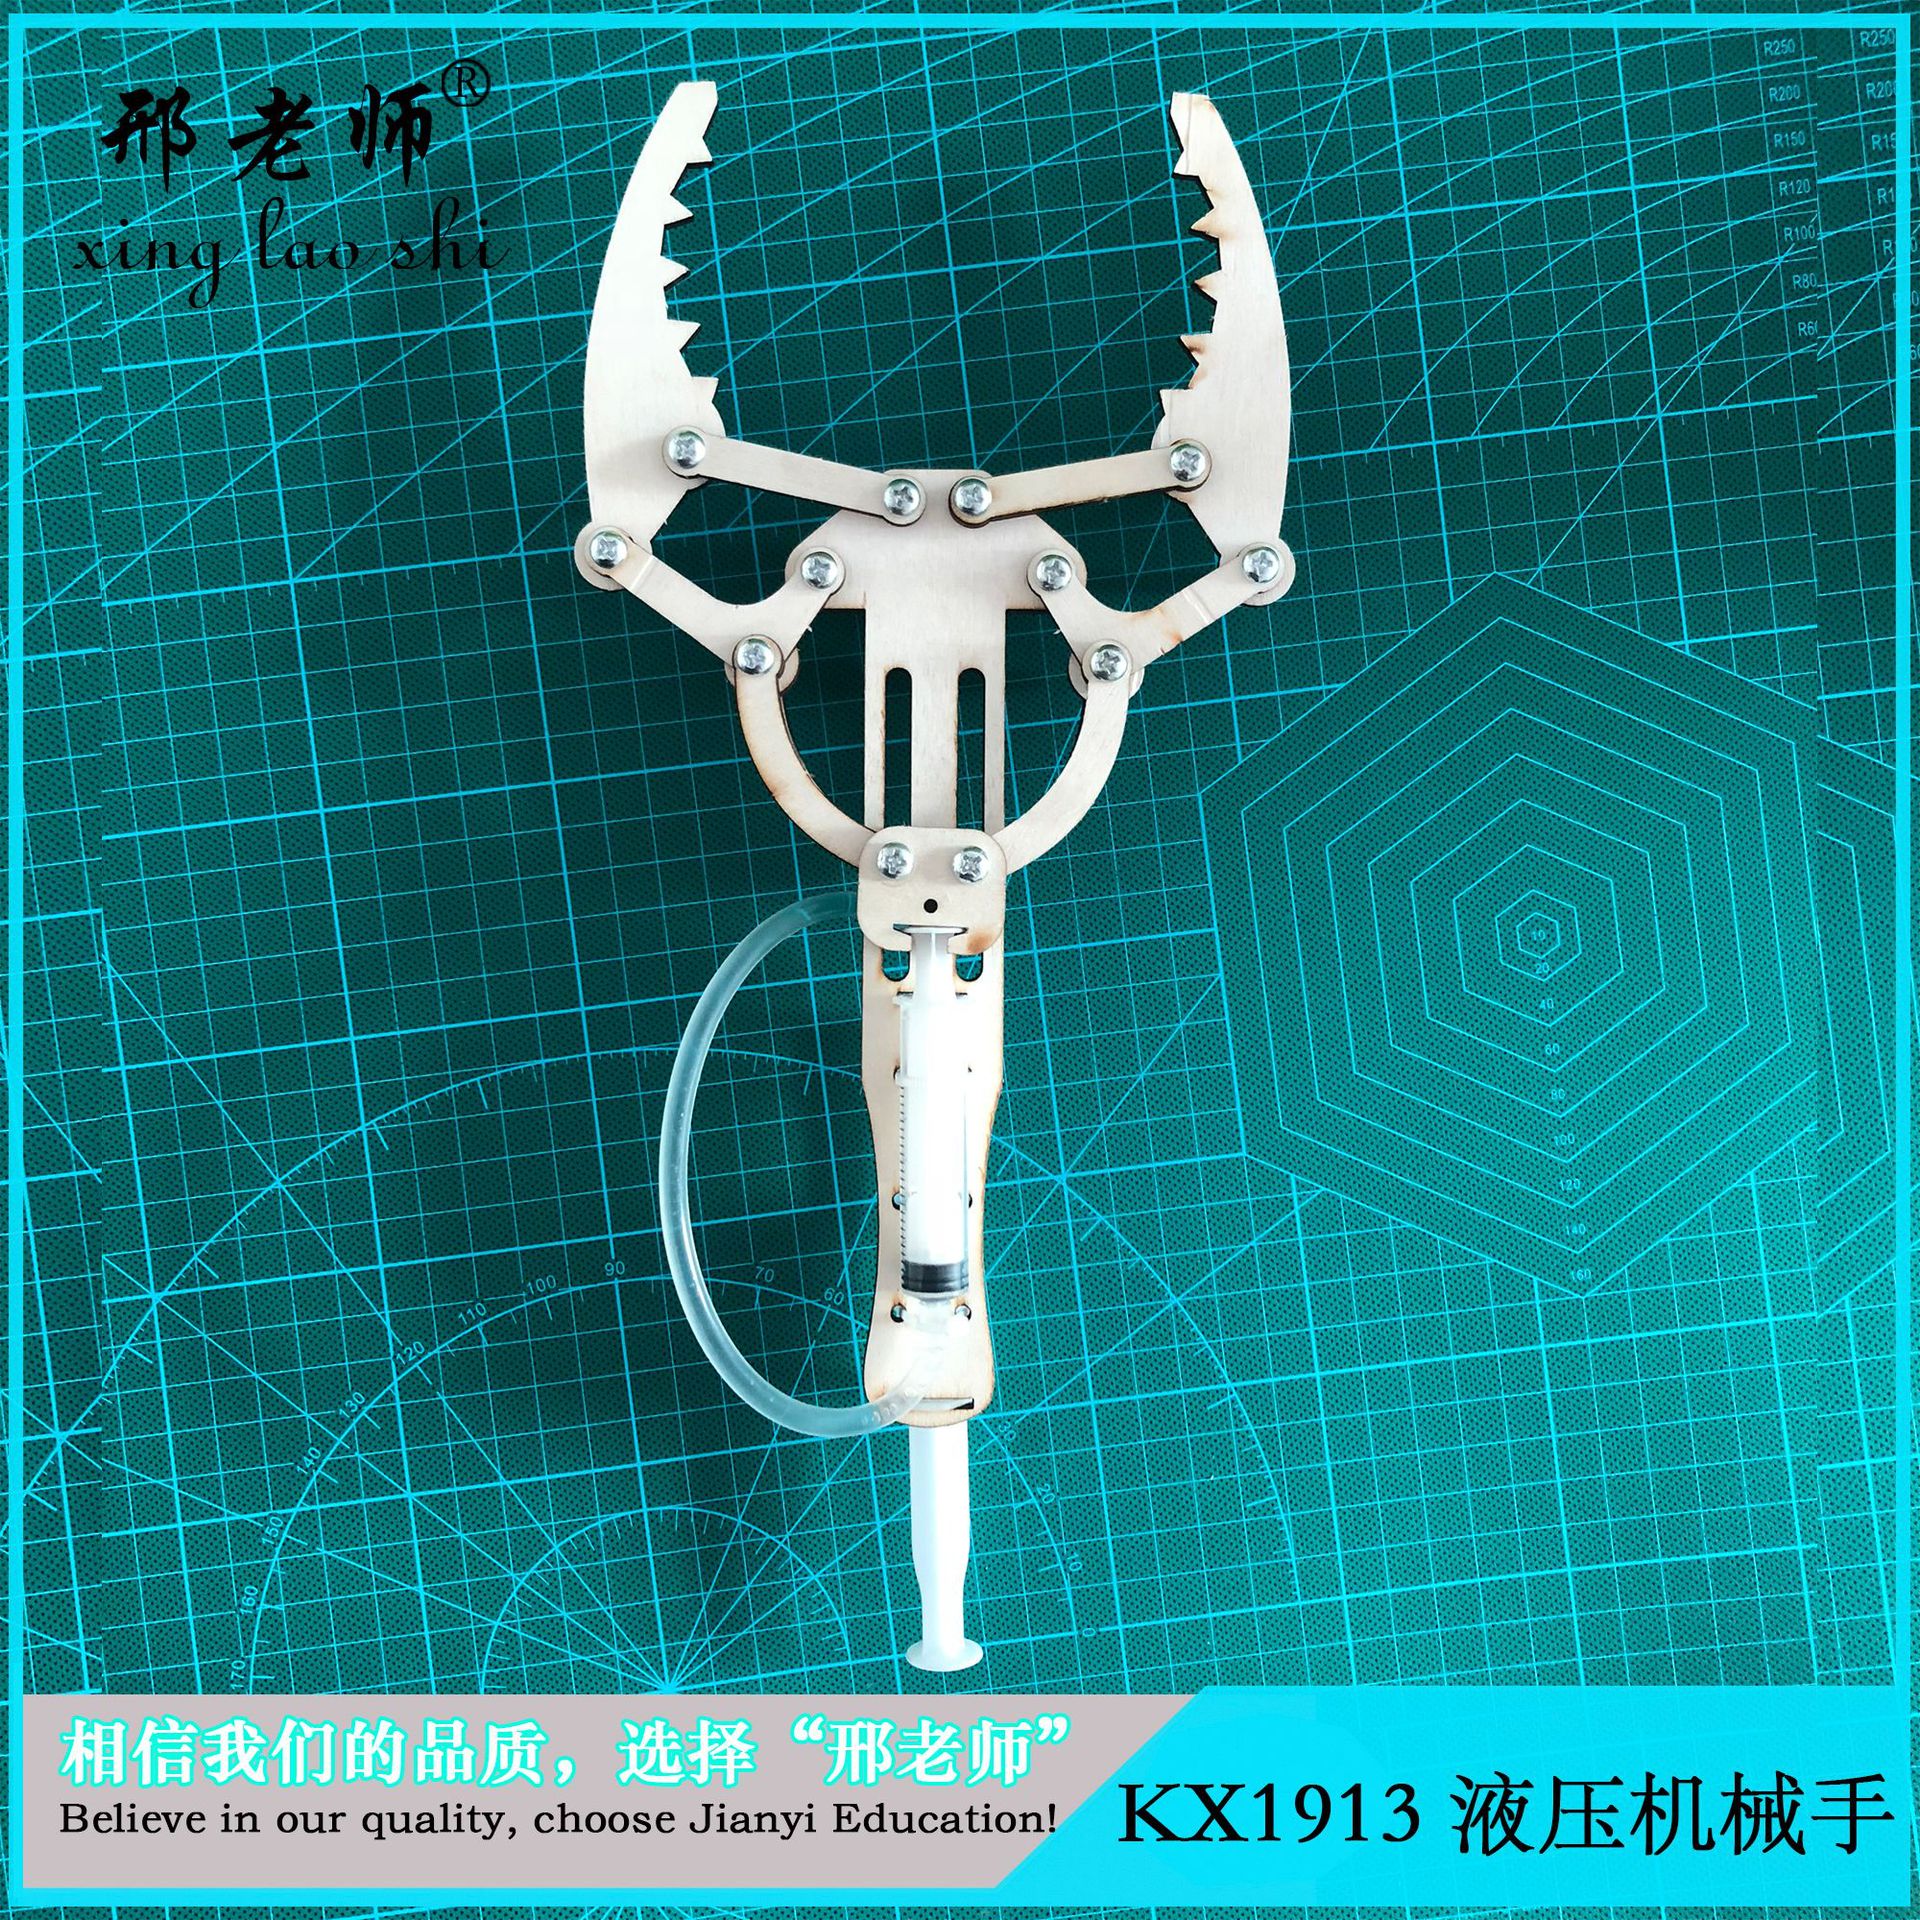
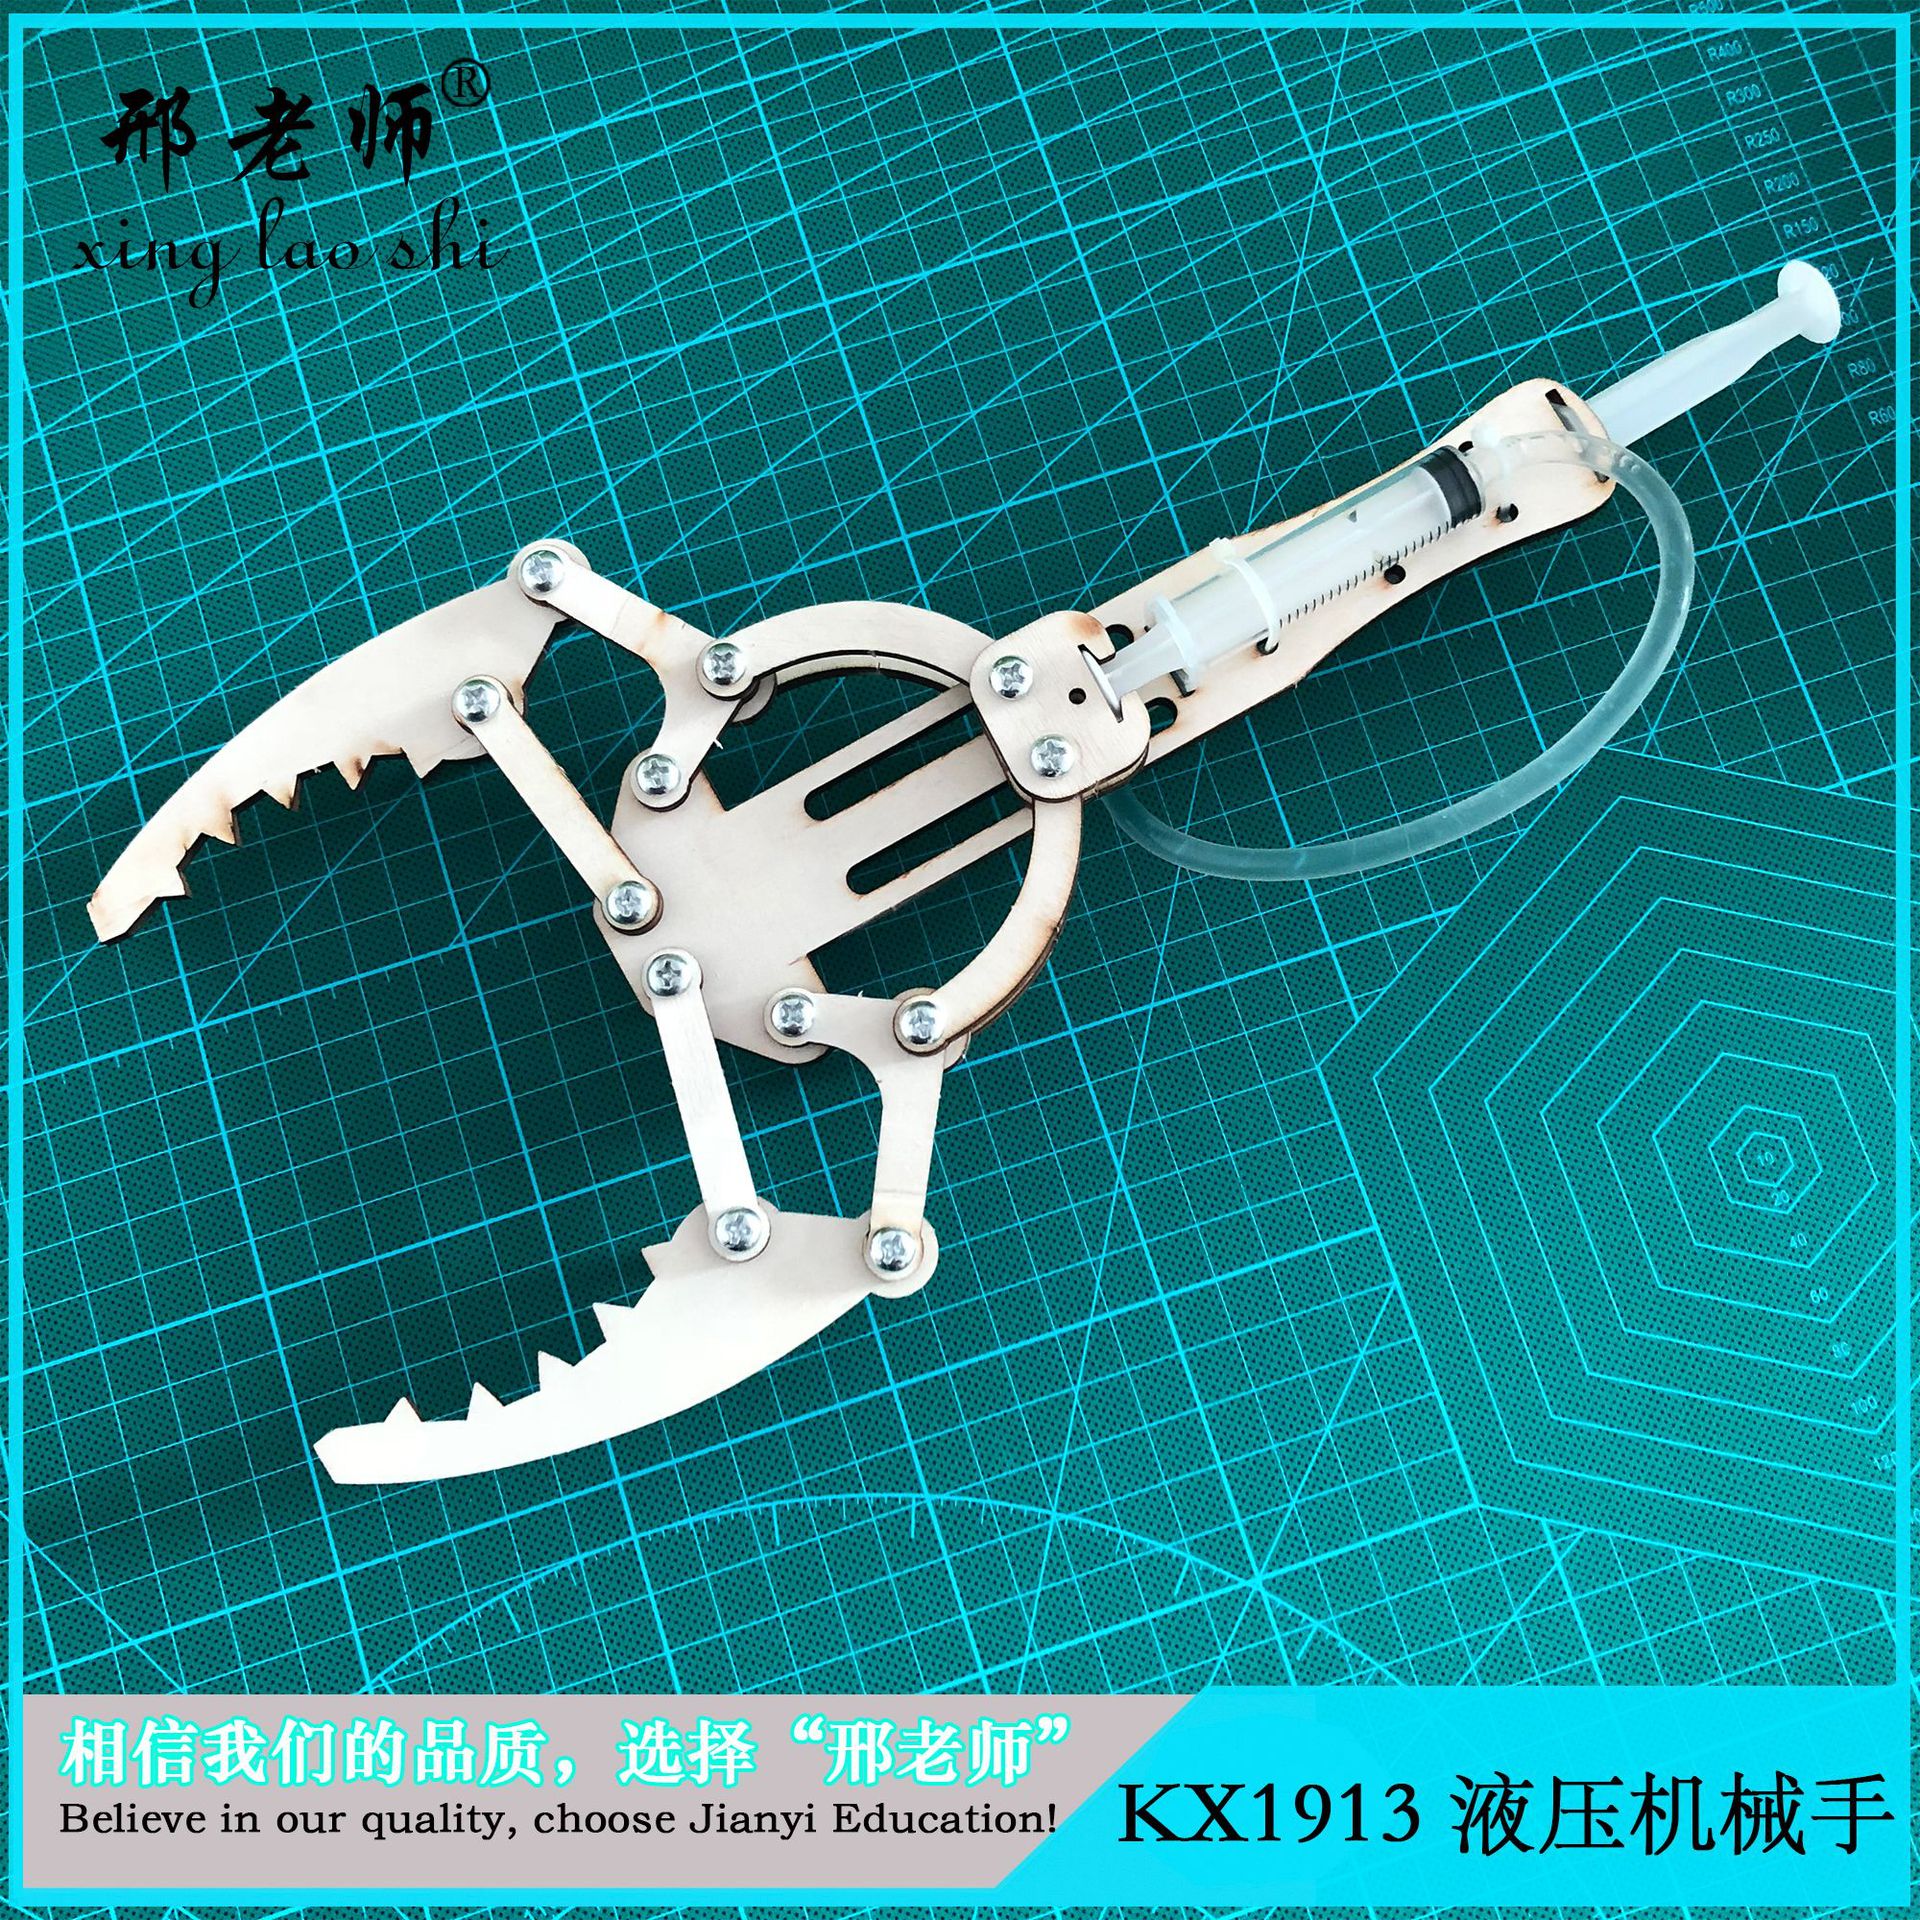
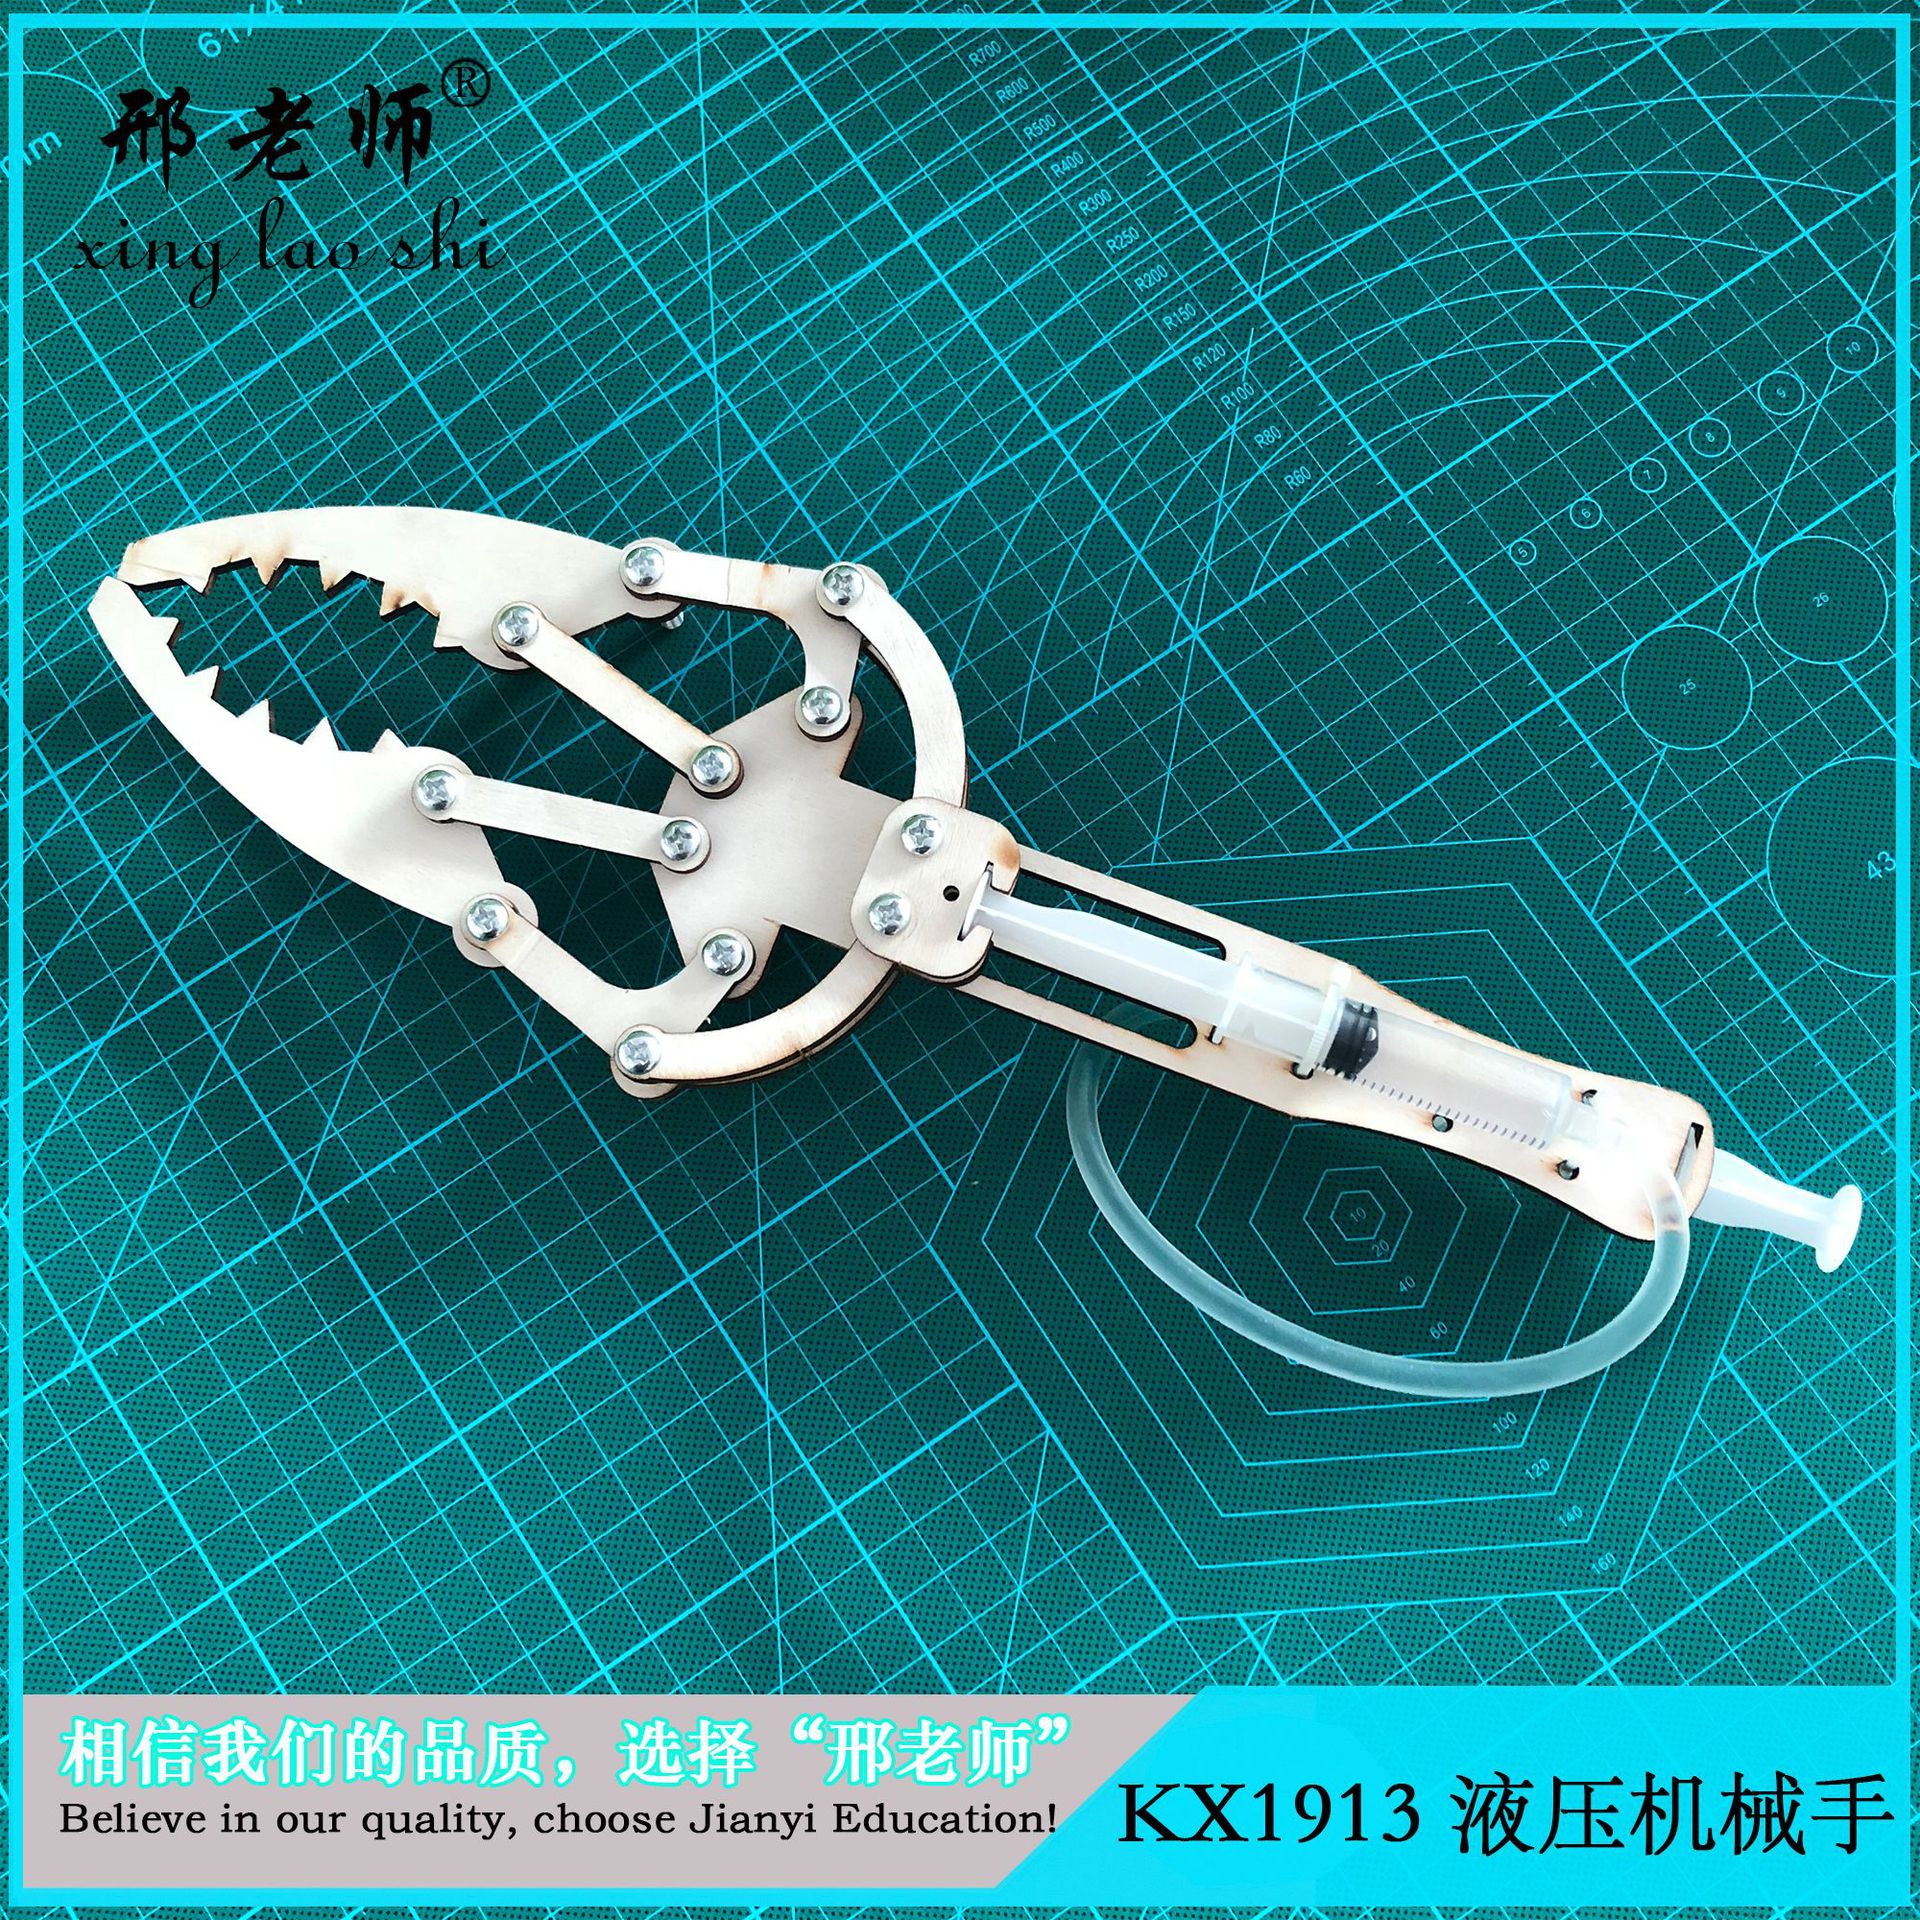
Номенклатур и:液压Механическая рука.
货号:KX1913 液压Механическая рука.
размер:360*150*40mm
вес:окол150g
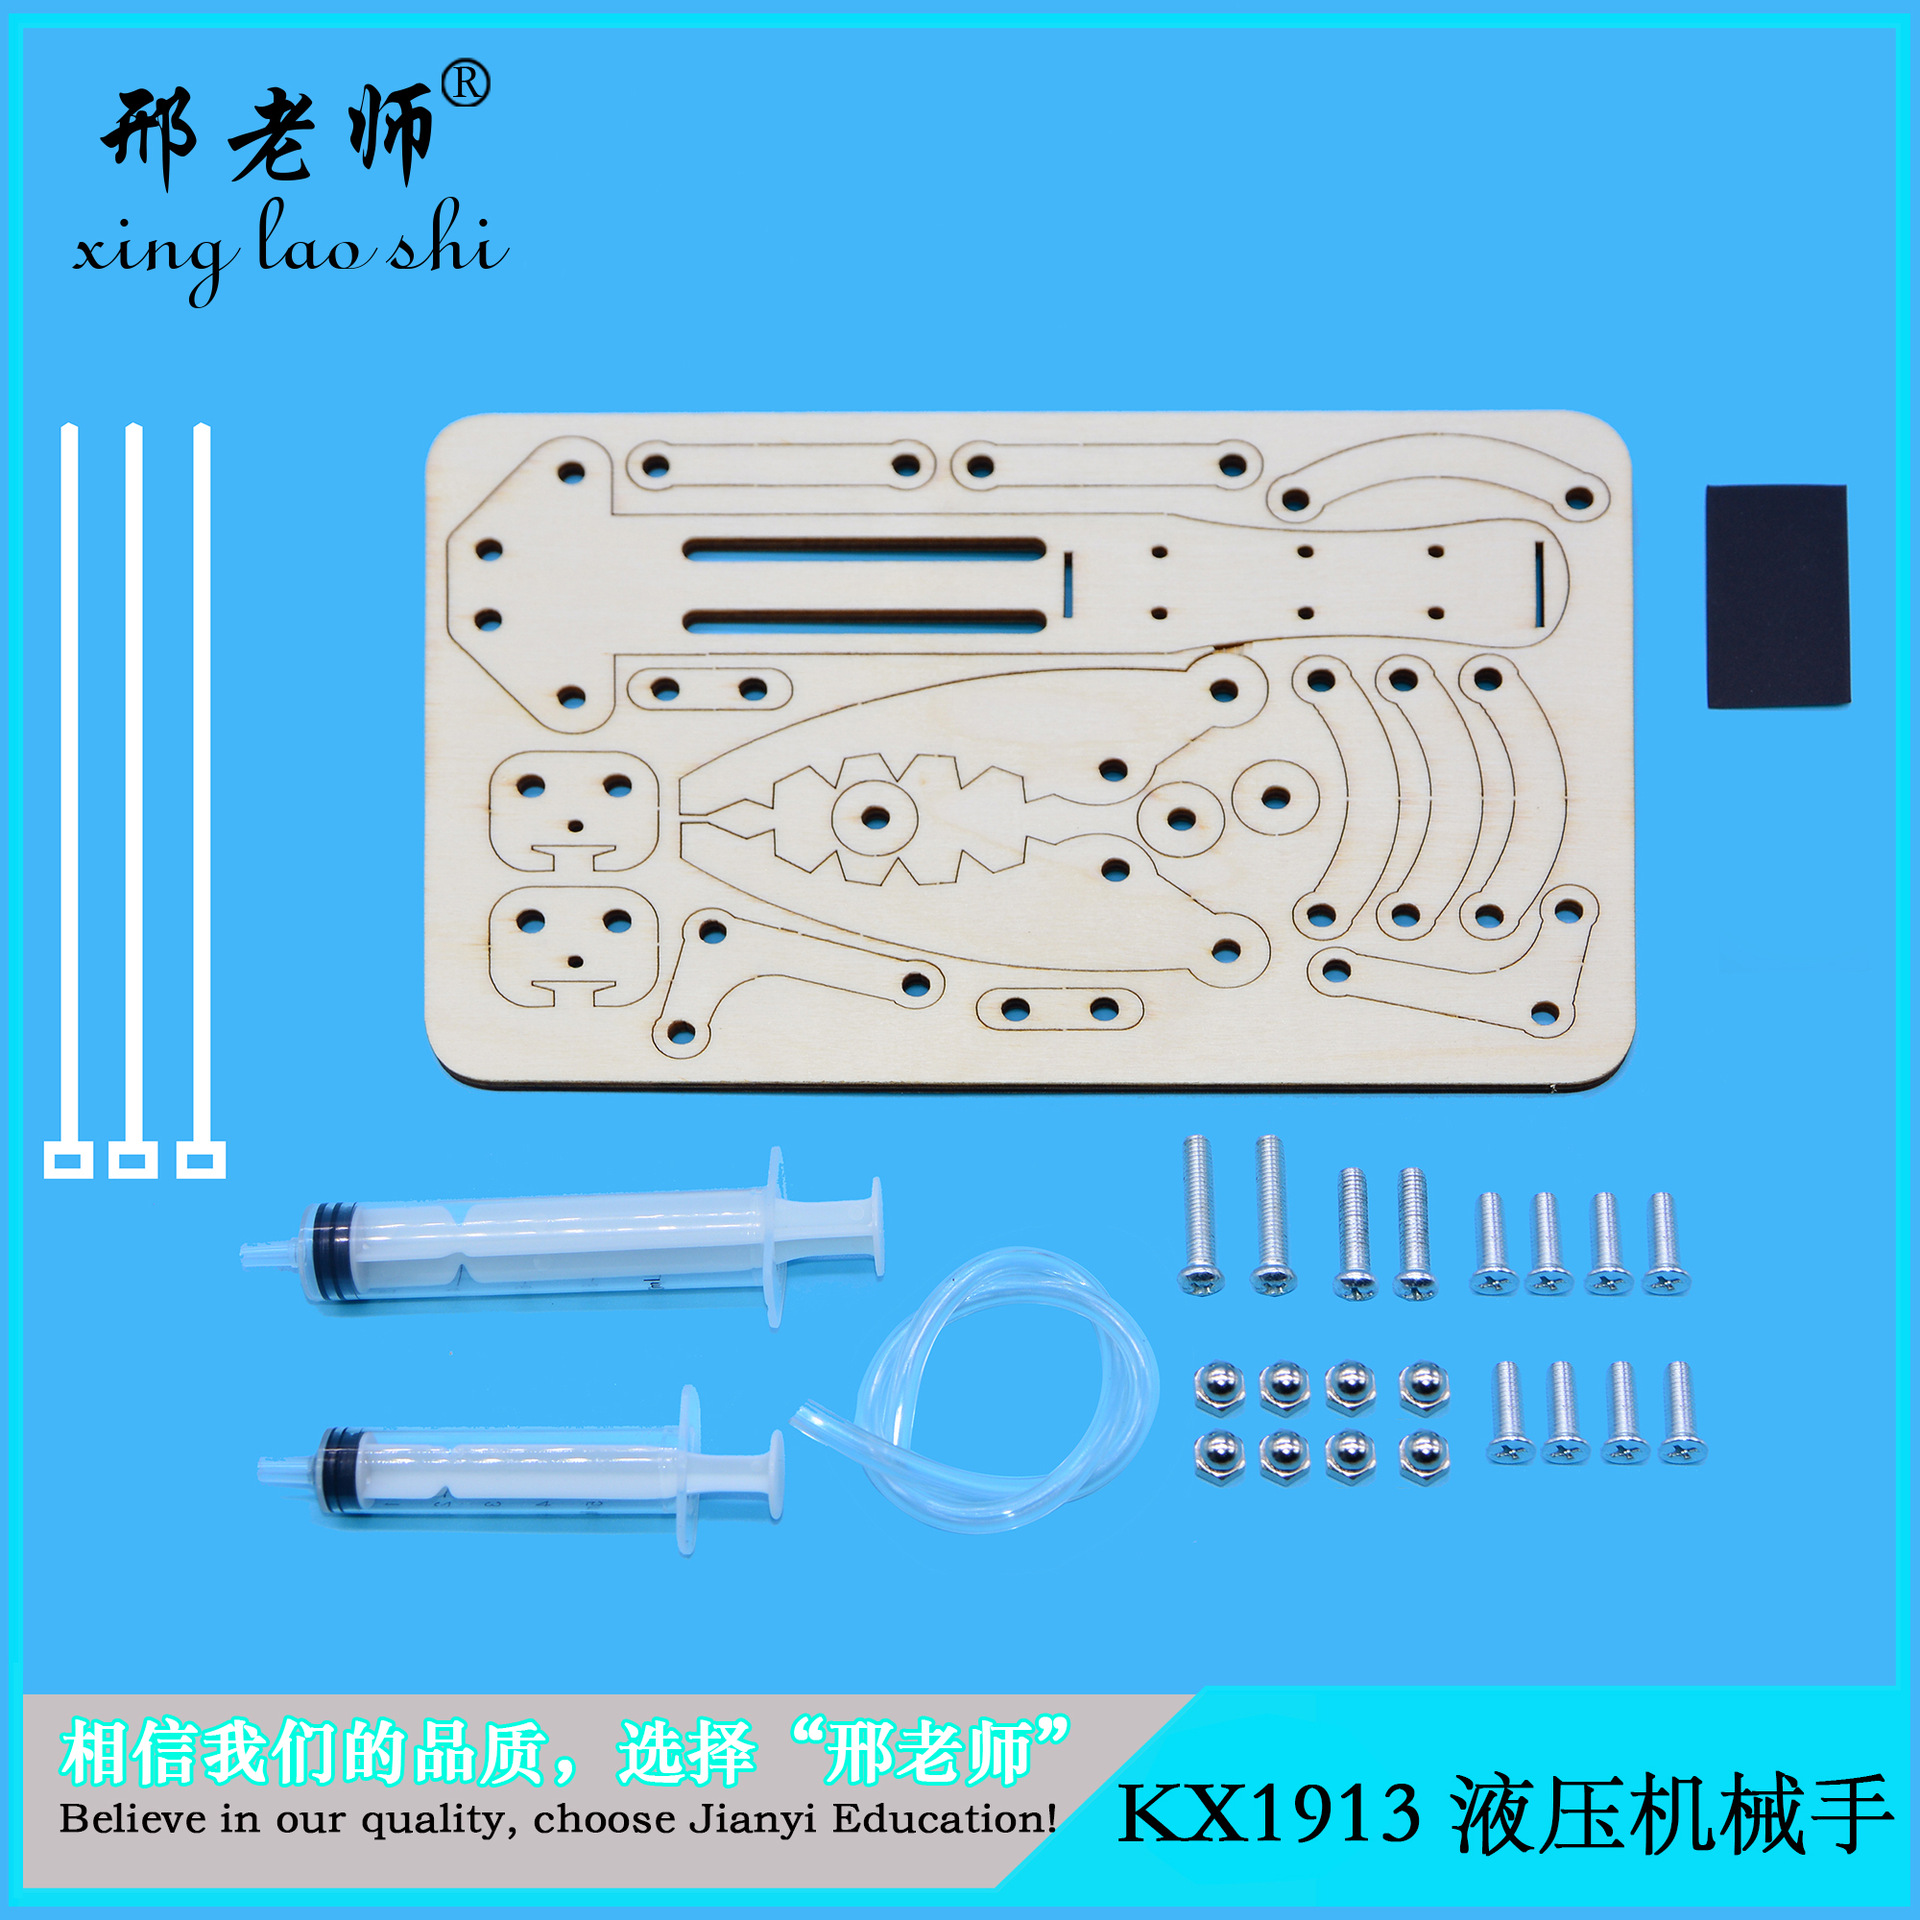
материа: древесин+Скобяные принадлежности+Шприц.+шланг+, зак...
упакова: 350pcs
Ящик прав:600*550*450mm
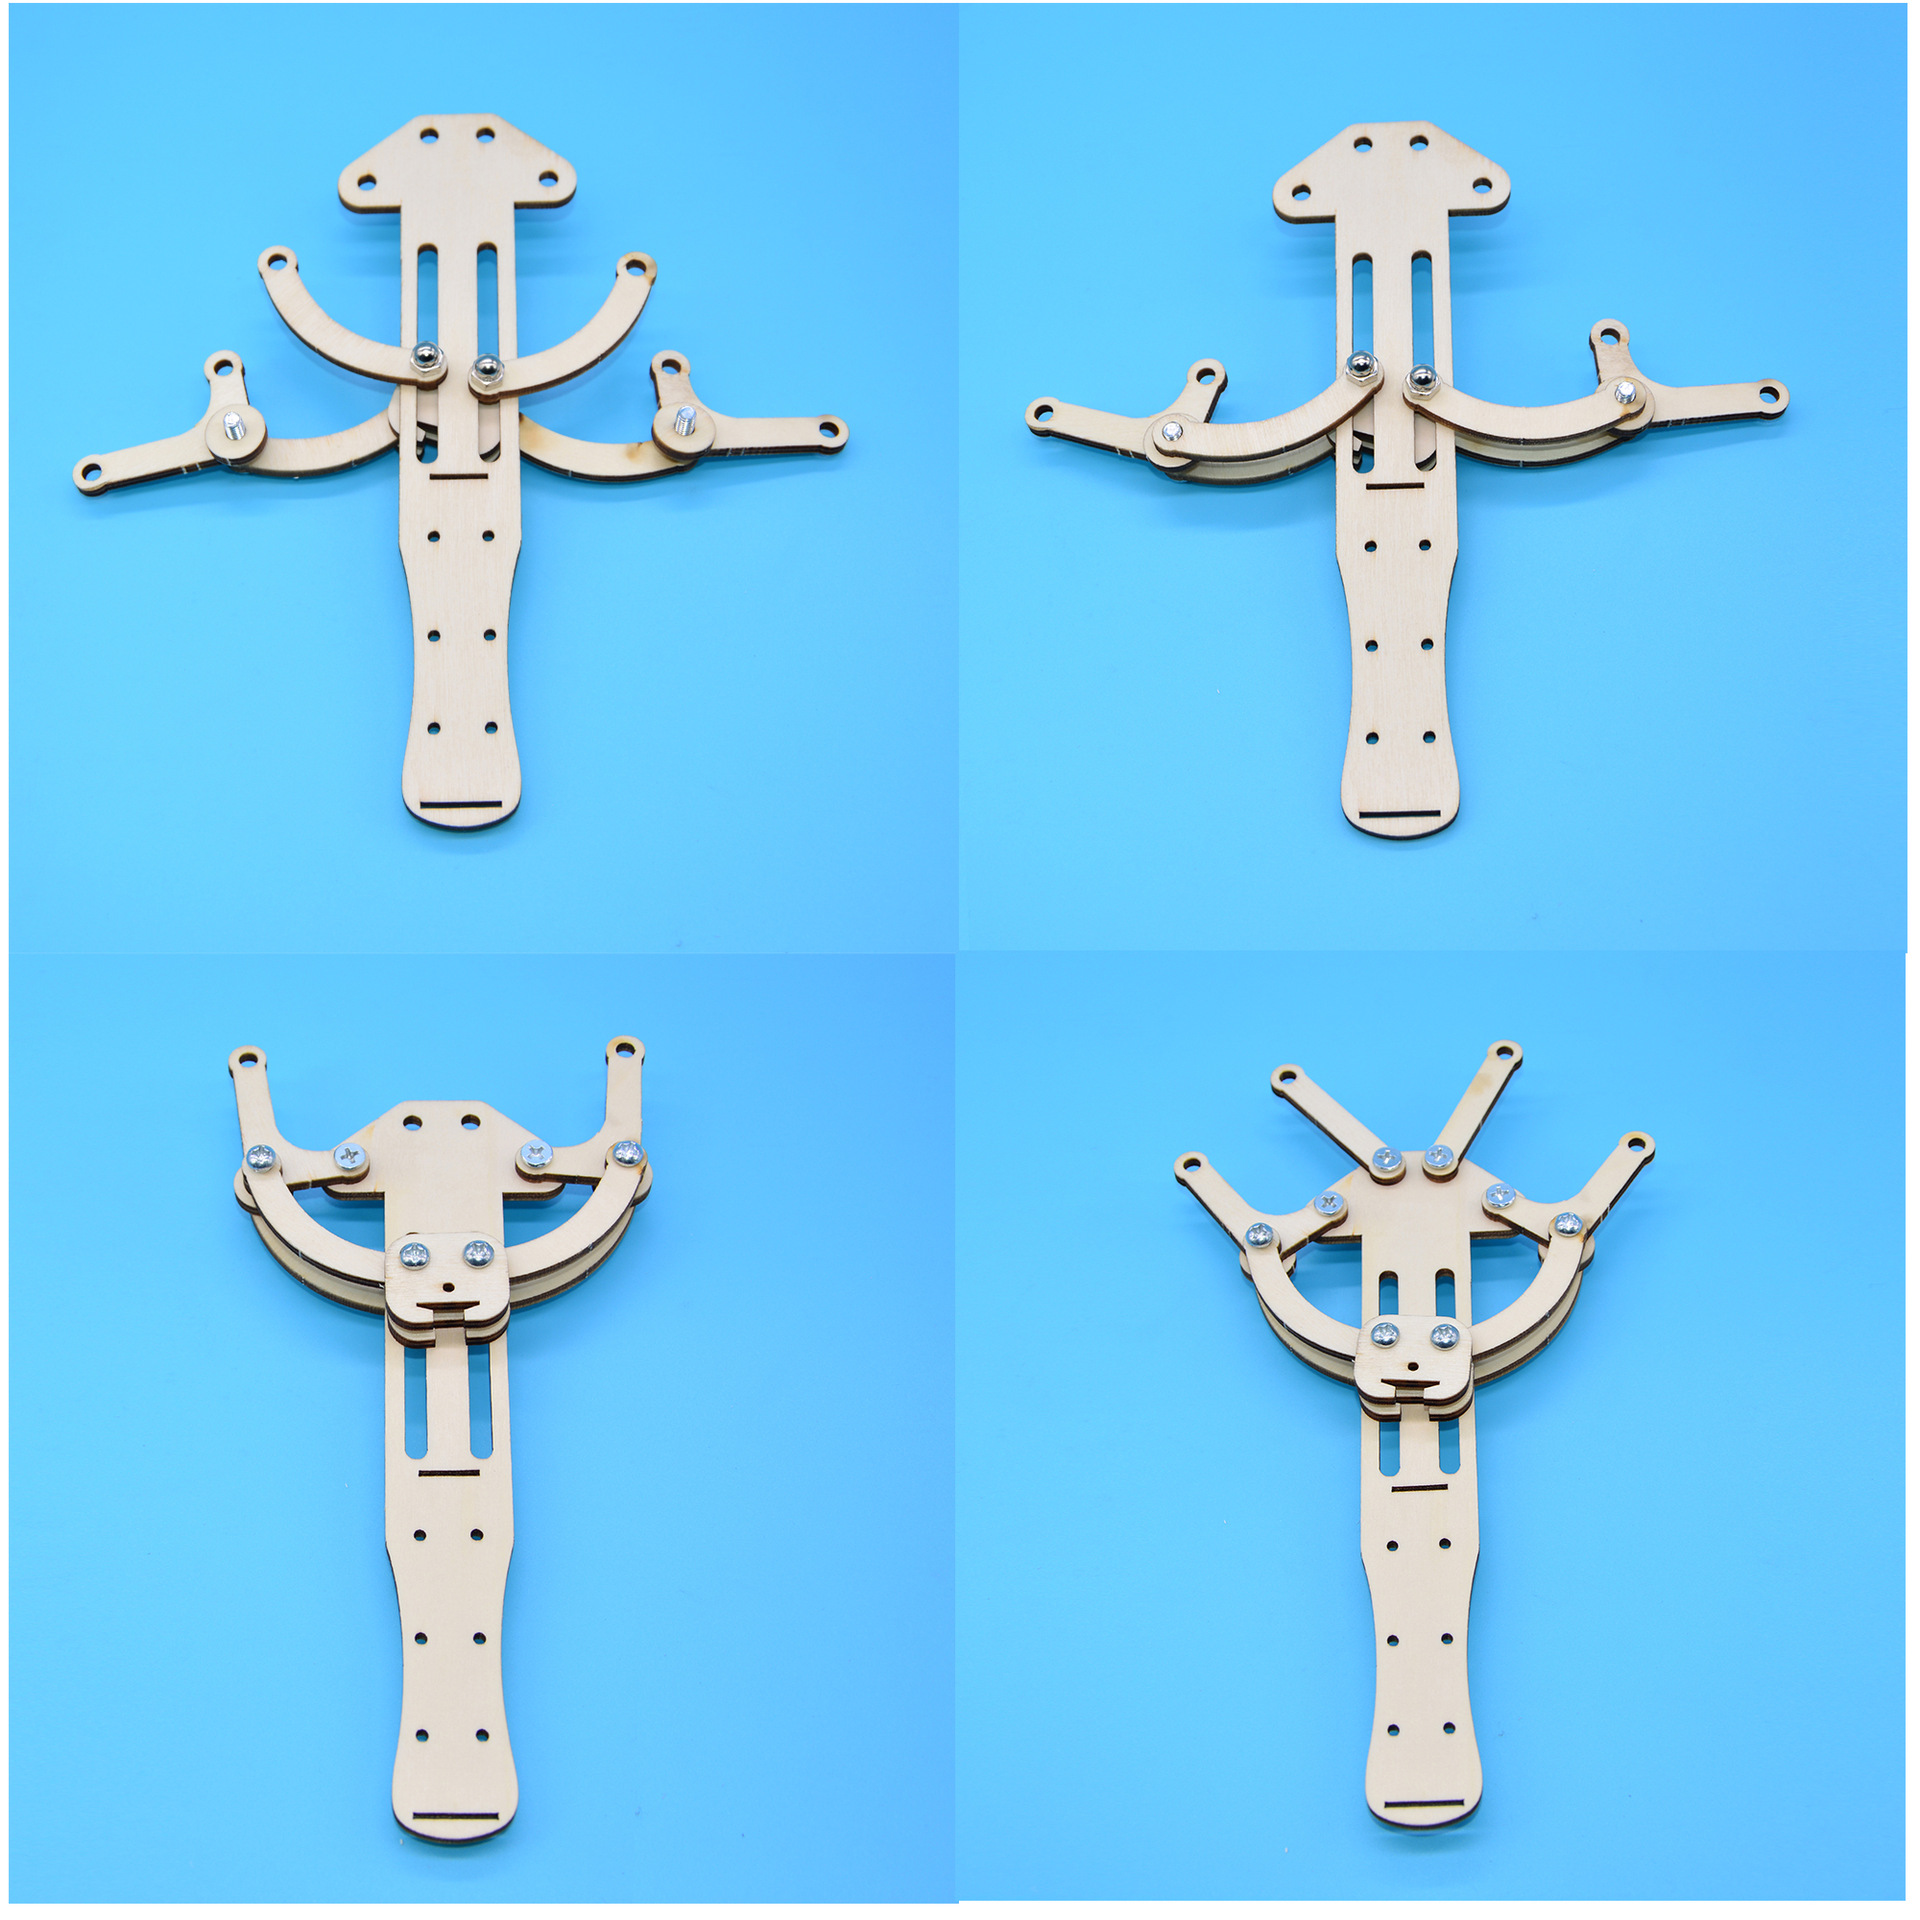
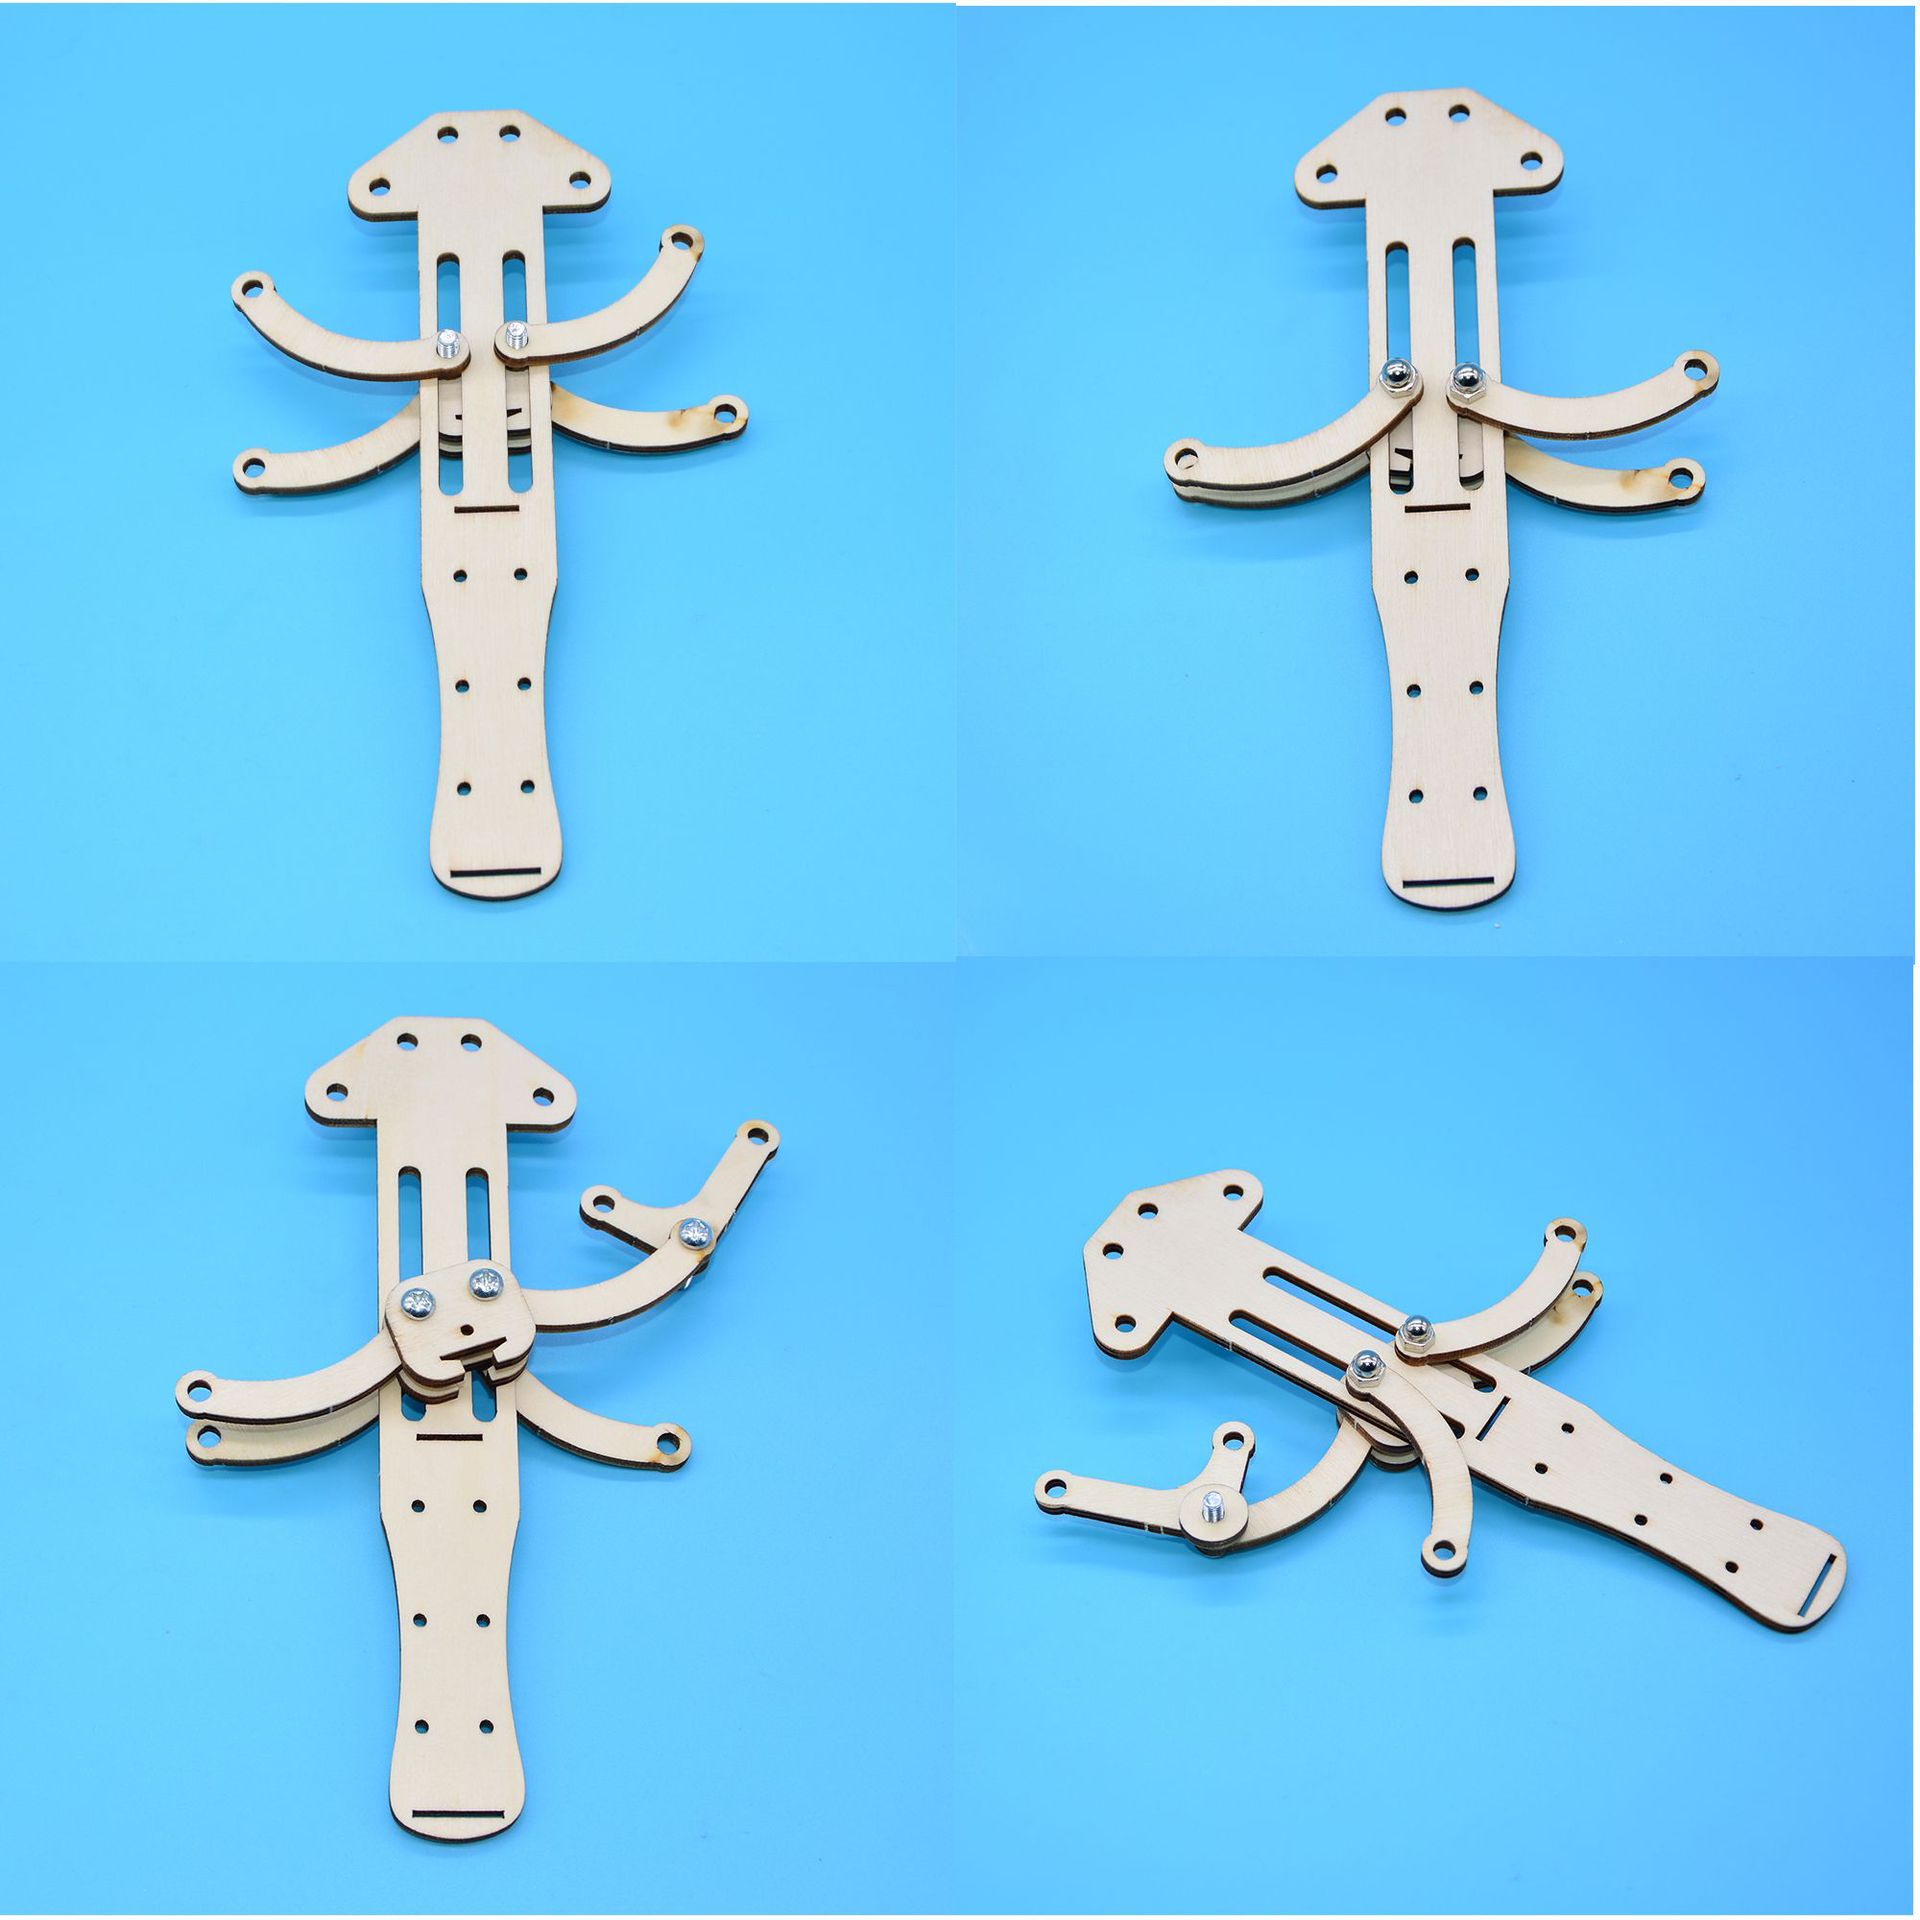
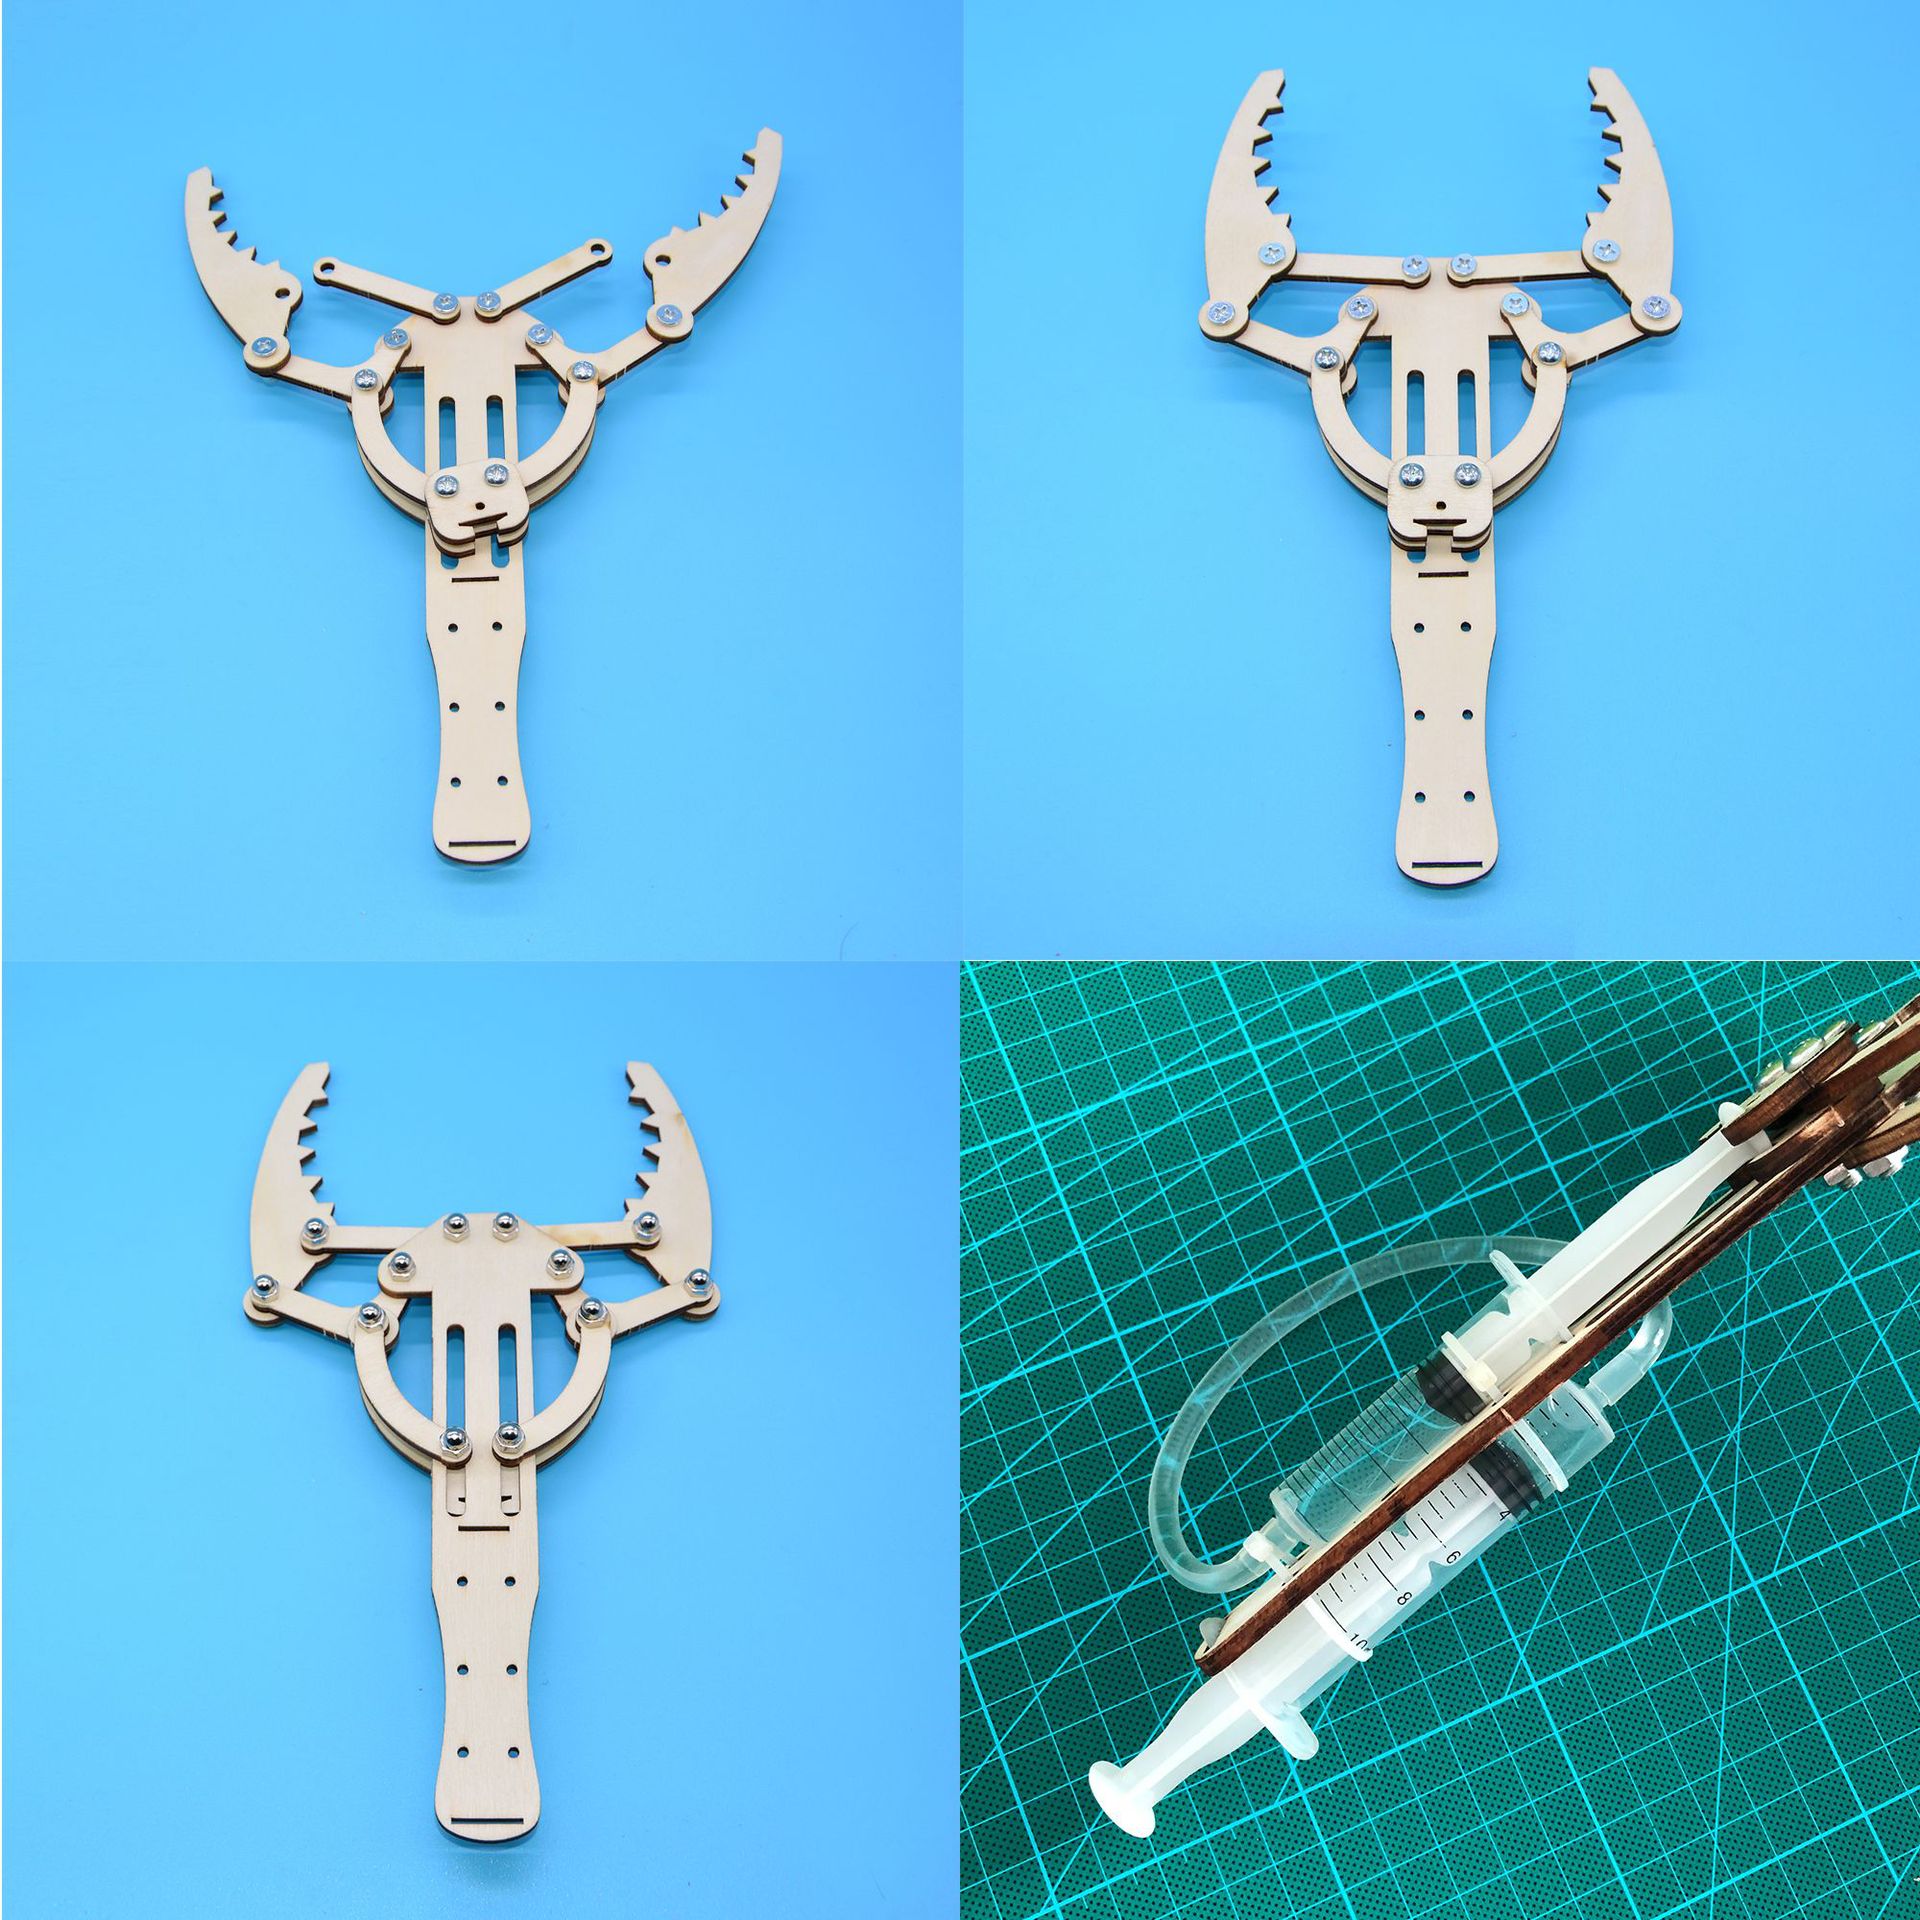
了解简易Механическая рука.的组成部分以及设计到的принцип知识
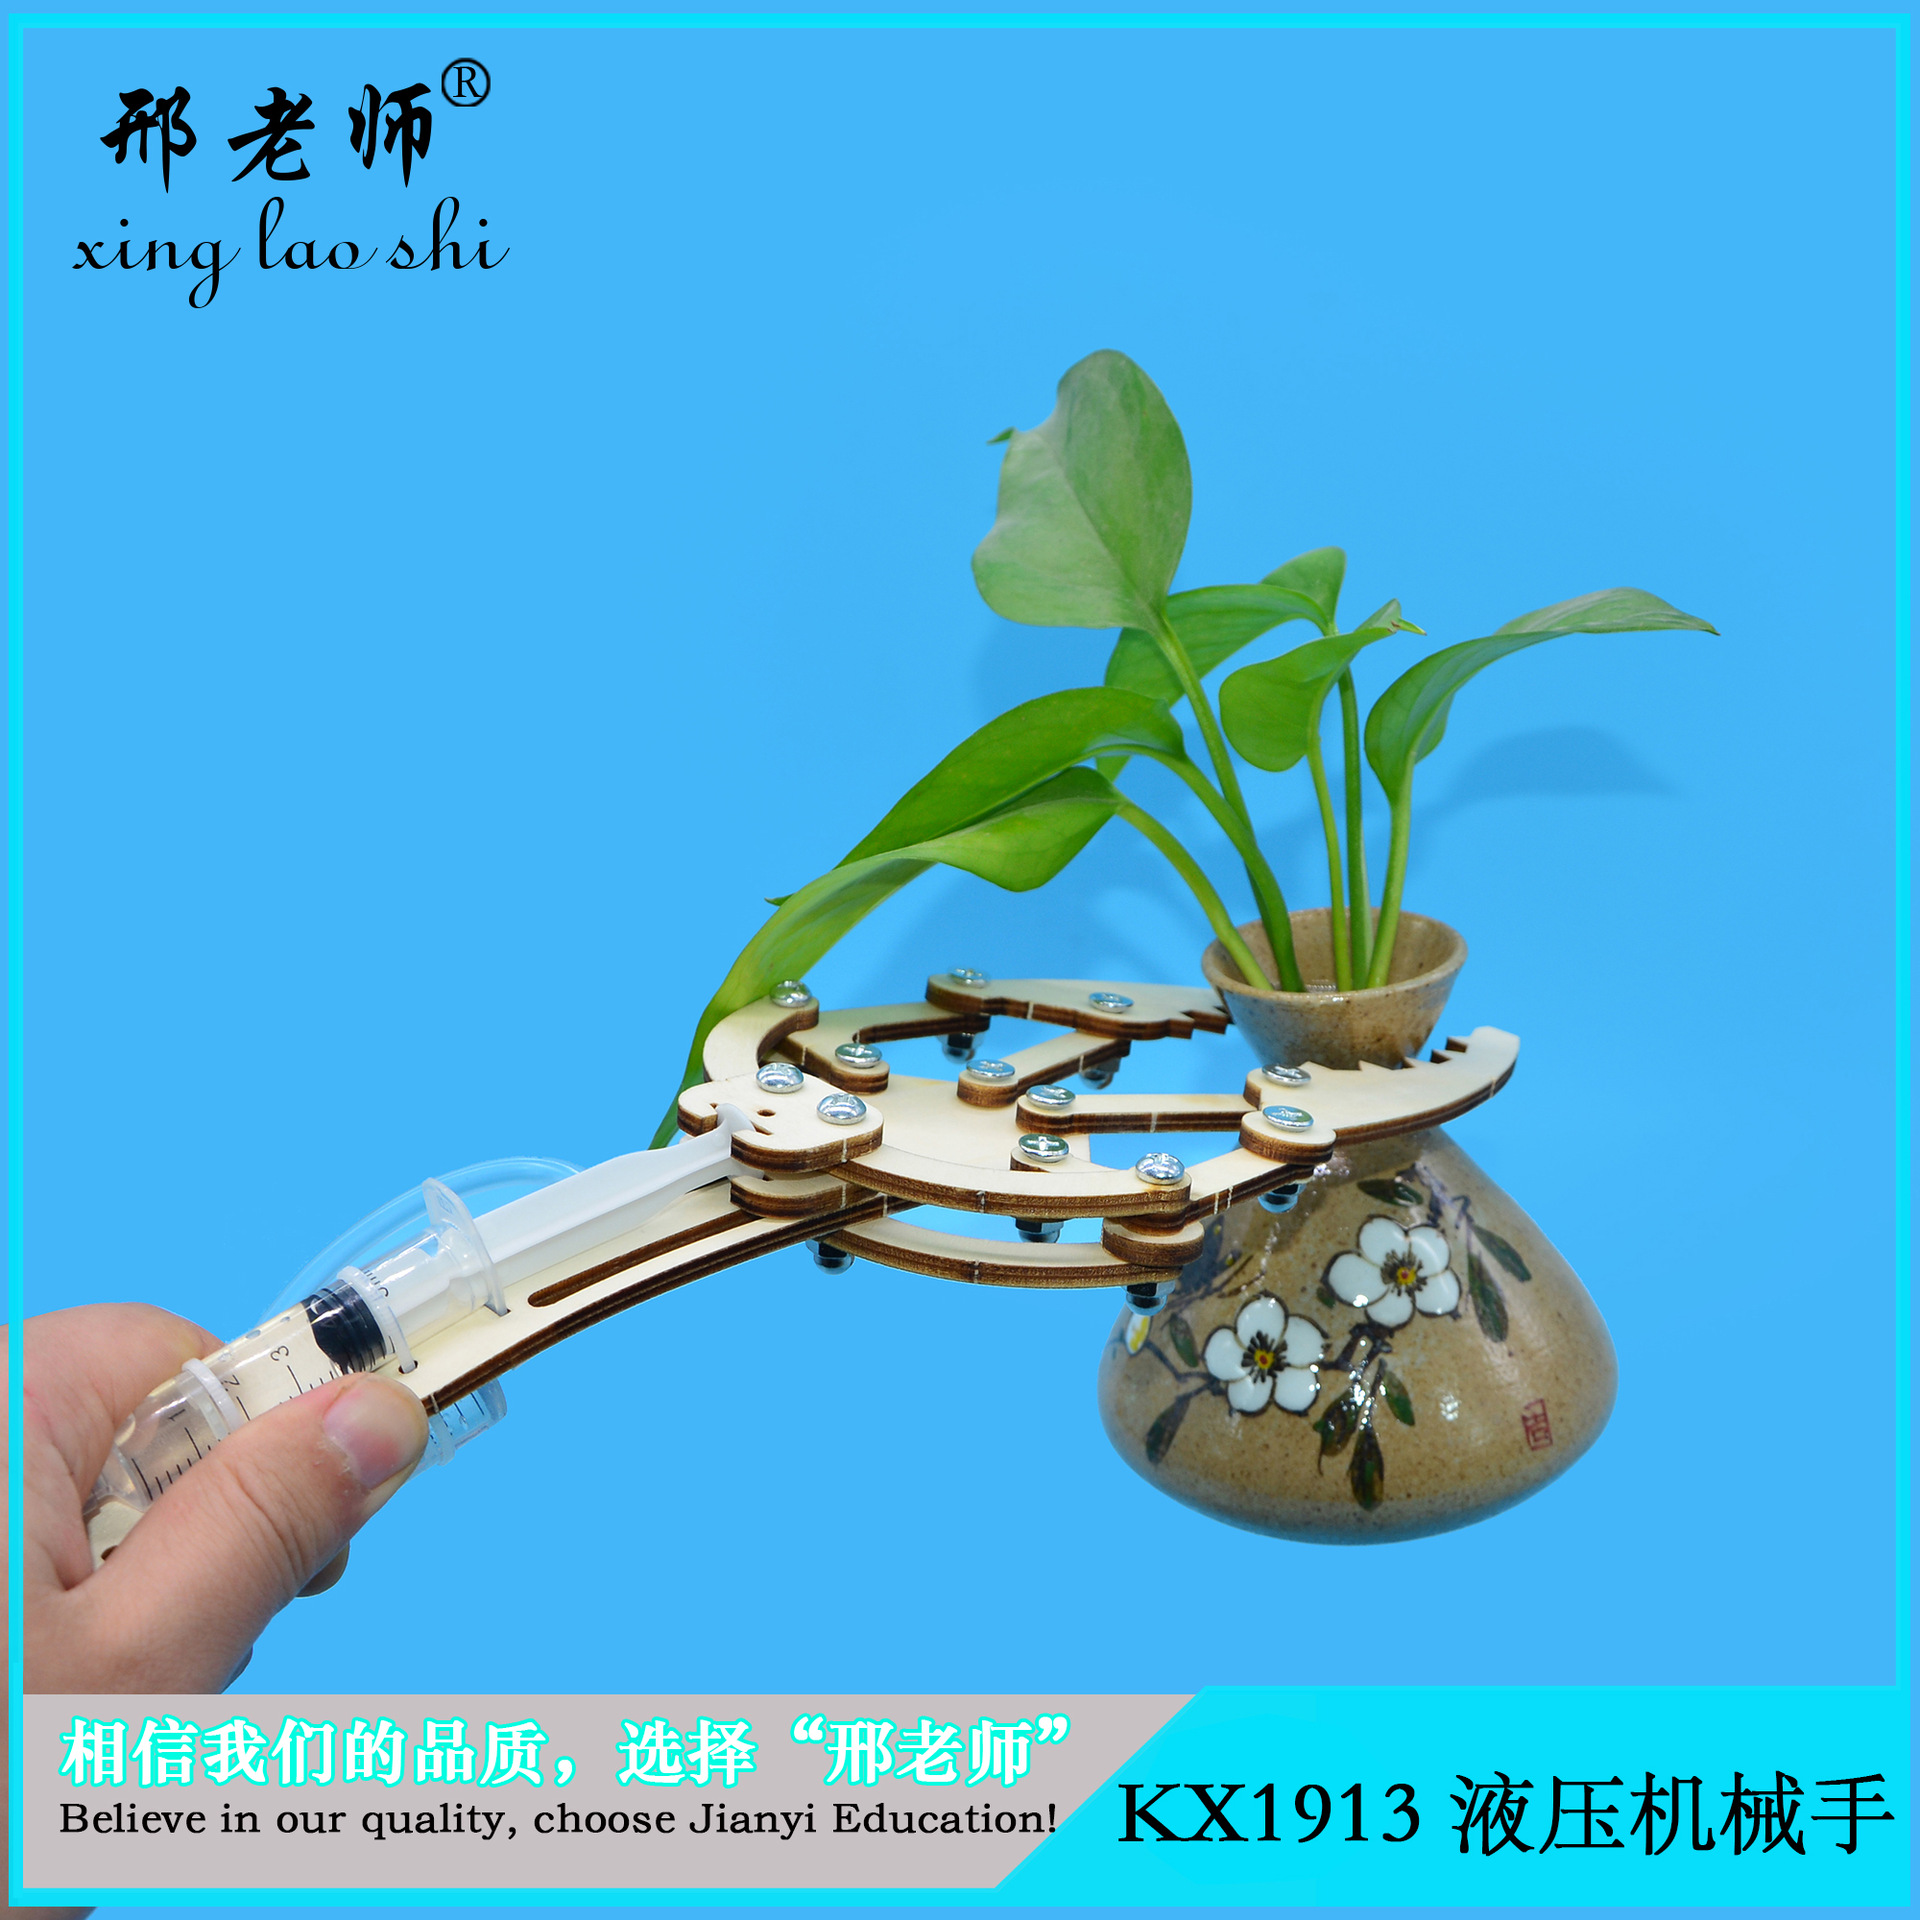
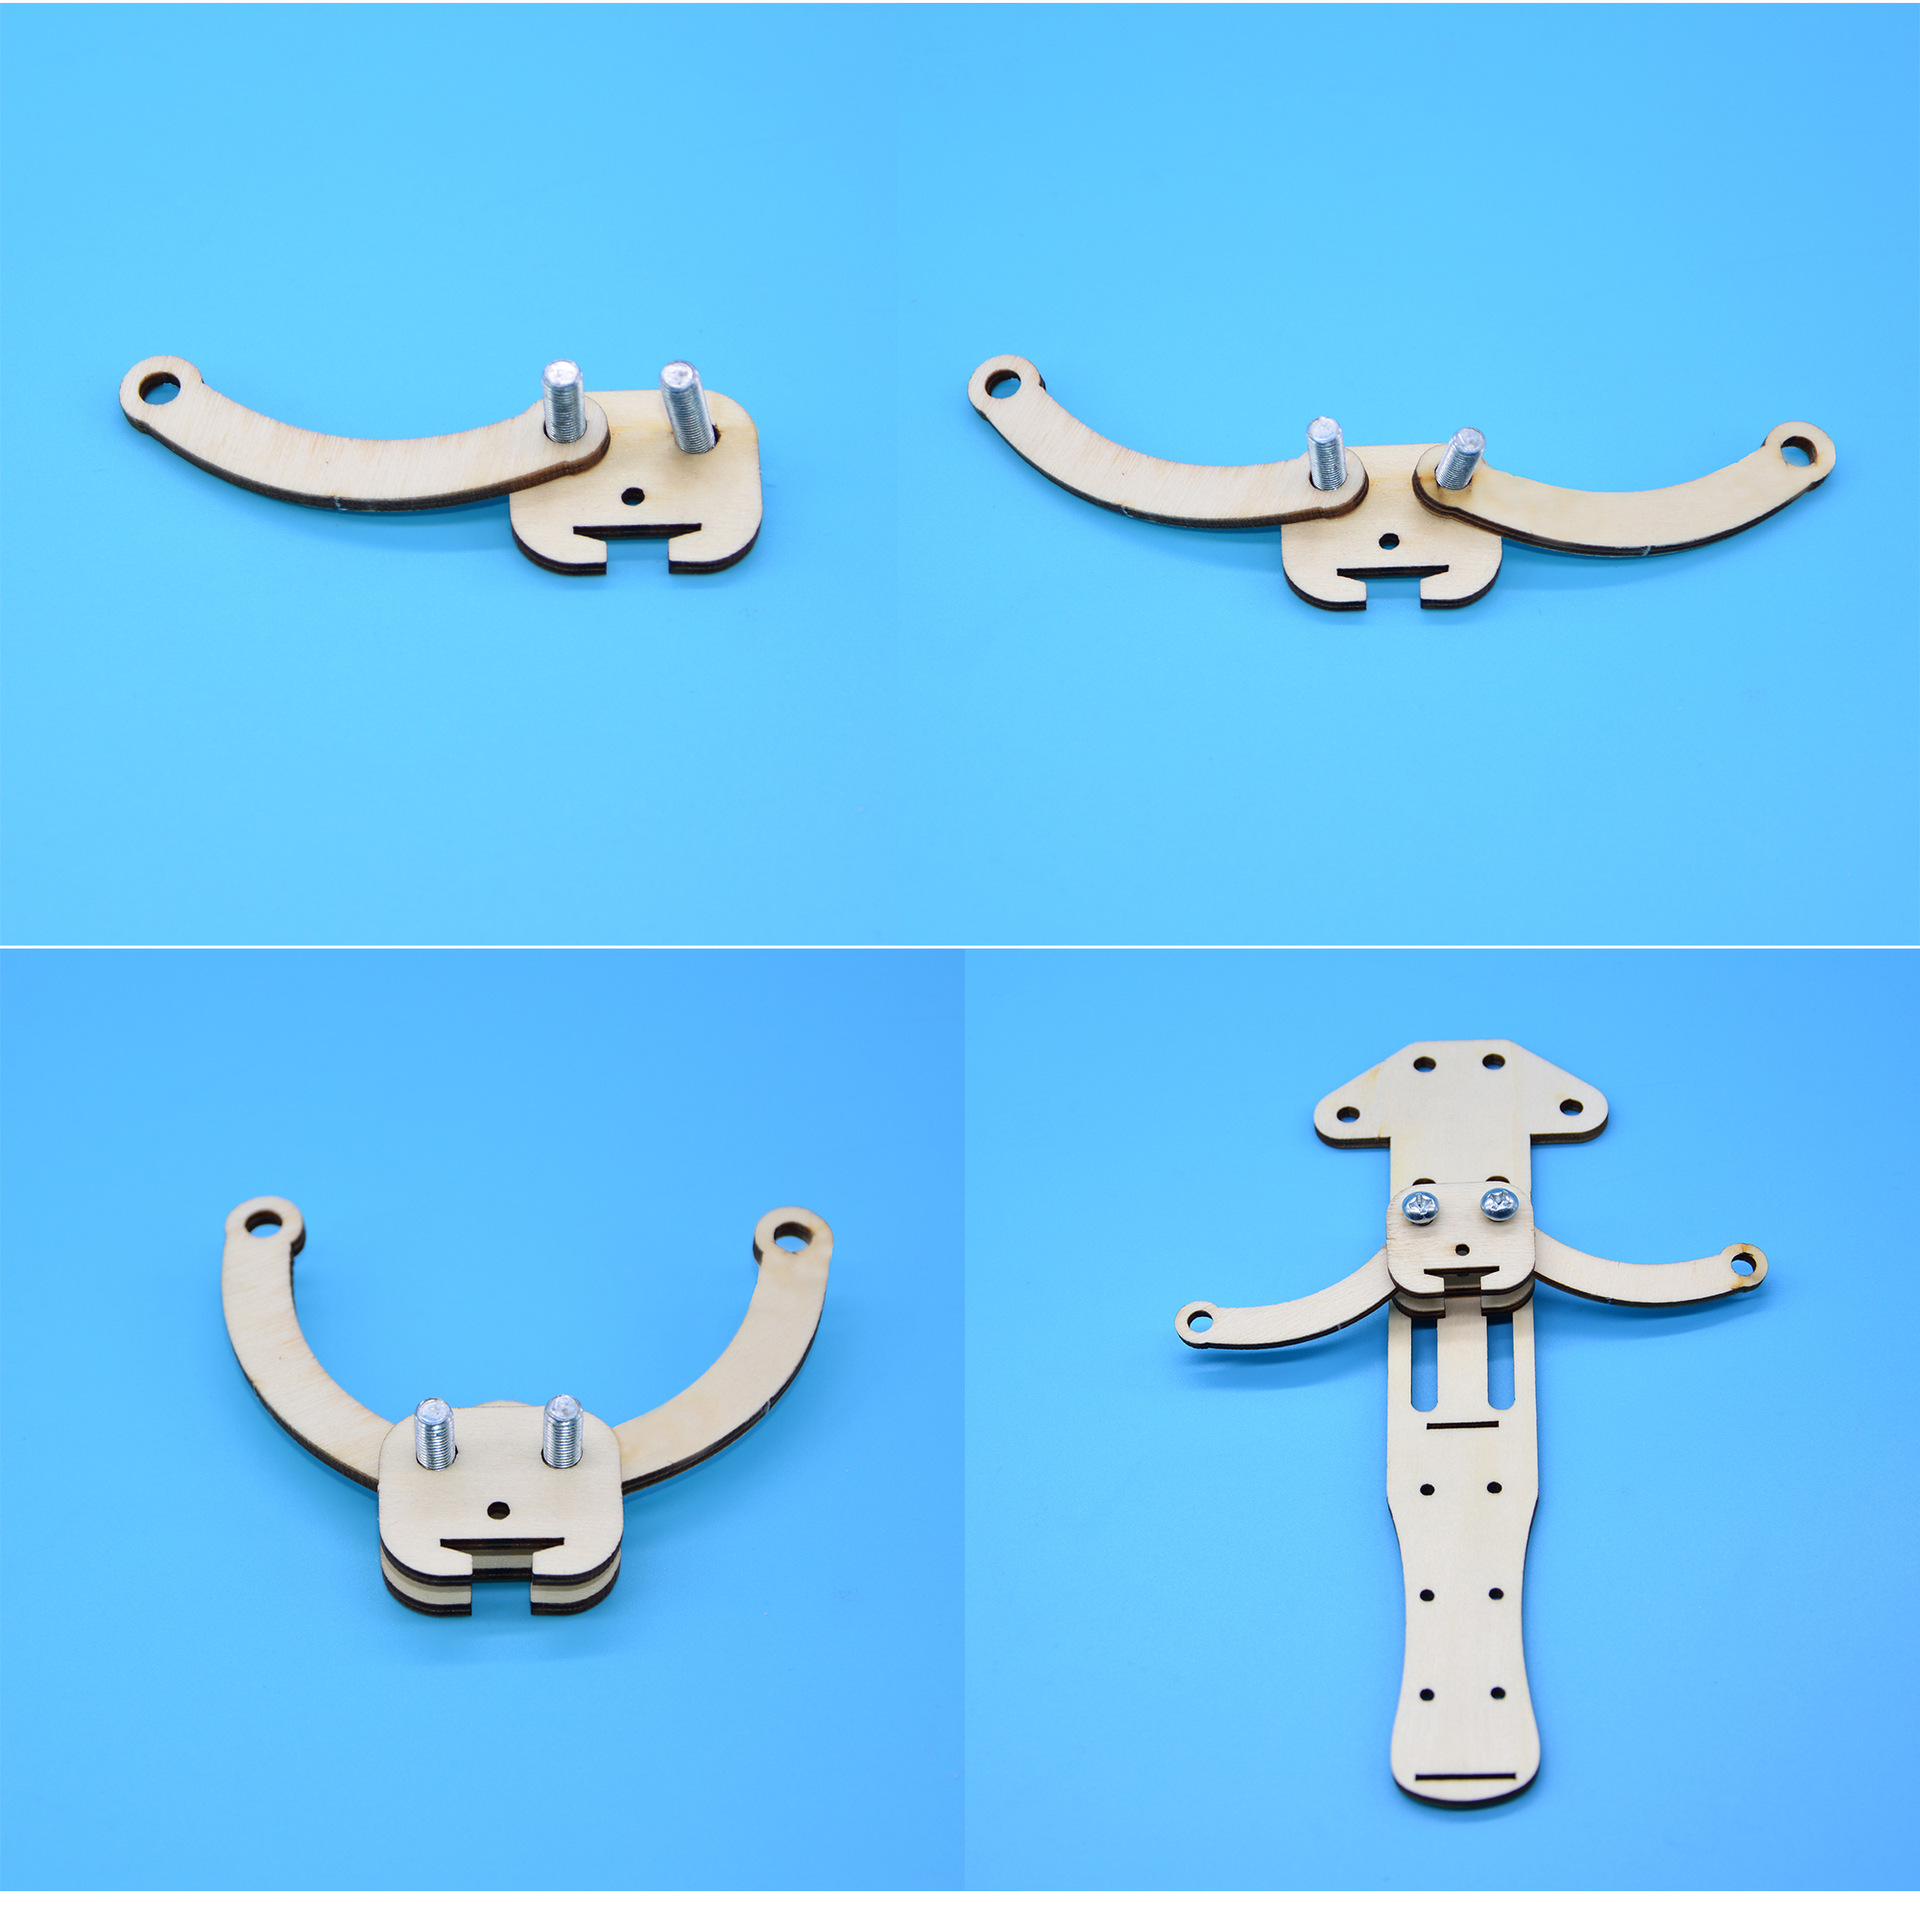
Гидравлическая механическая рука — это сложная модель механической руки, созданная из дерева и универсальных игрушек,Хорошая игрушка для упражнений。После монтажа,Моделируемый режим работы руки。Конструктивная изобретательность、Плавно.、Дизайн дизайна обладает механическим чувством,更易理解这些自动化机械设备动作принцип!Давайте вместе станем техниками!
принцип
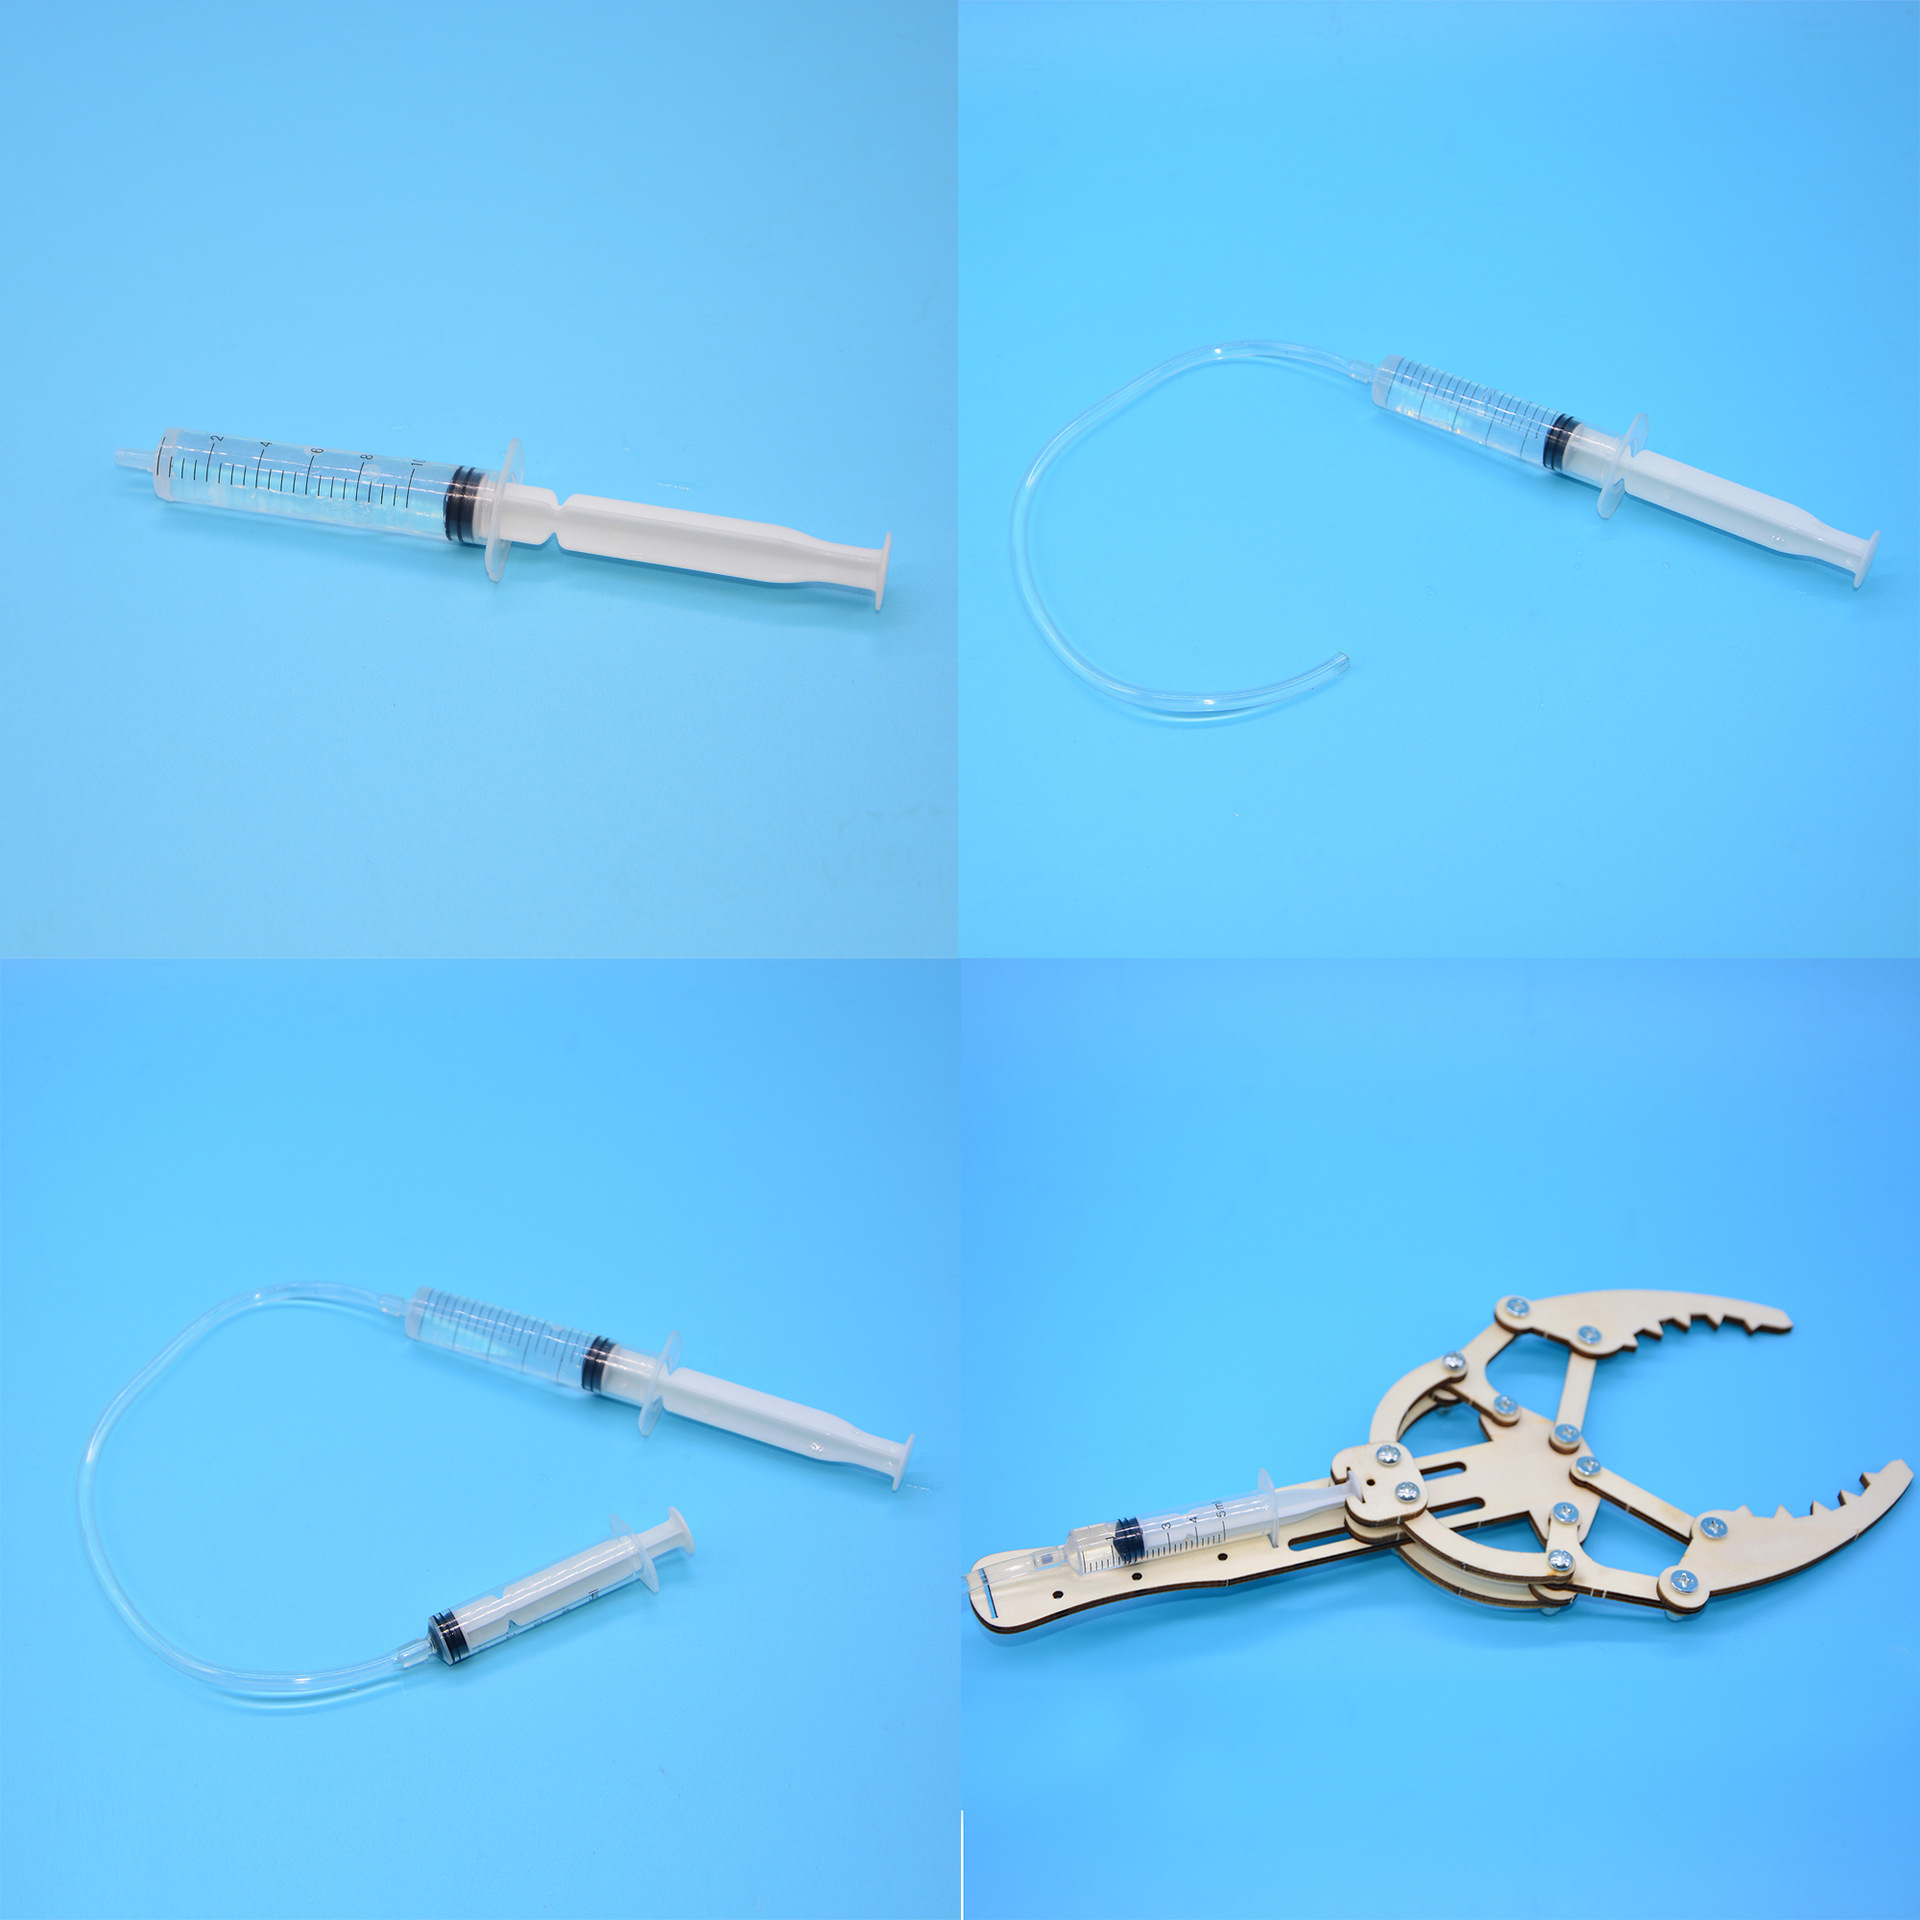
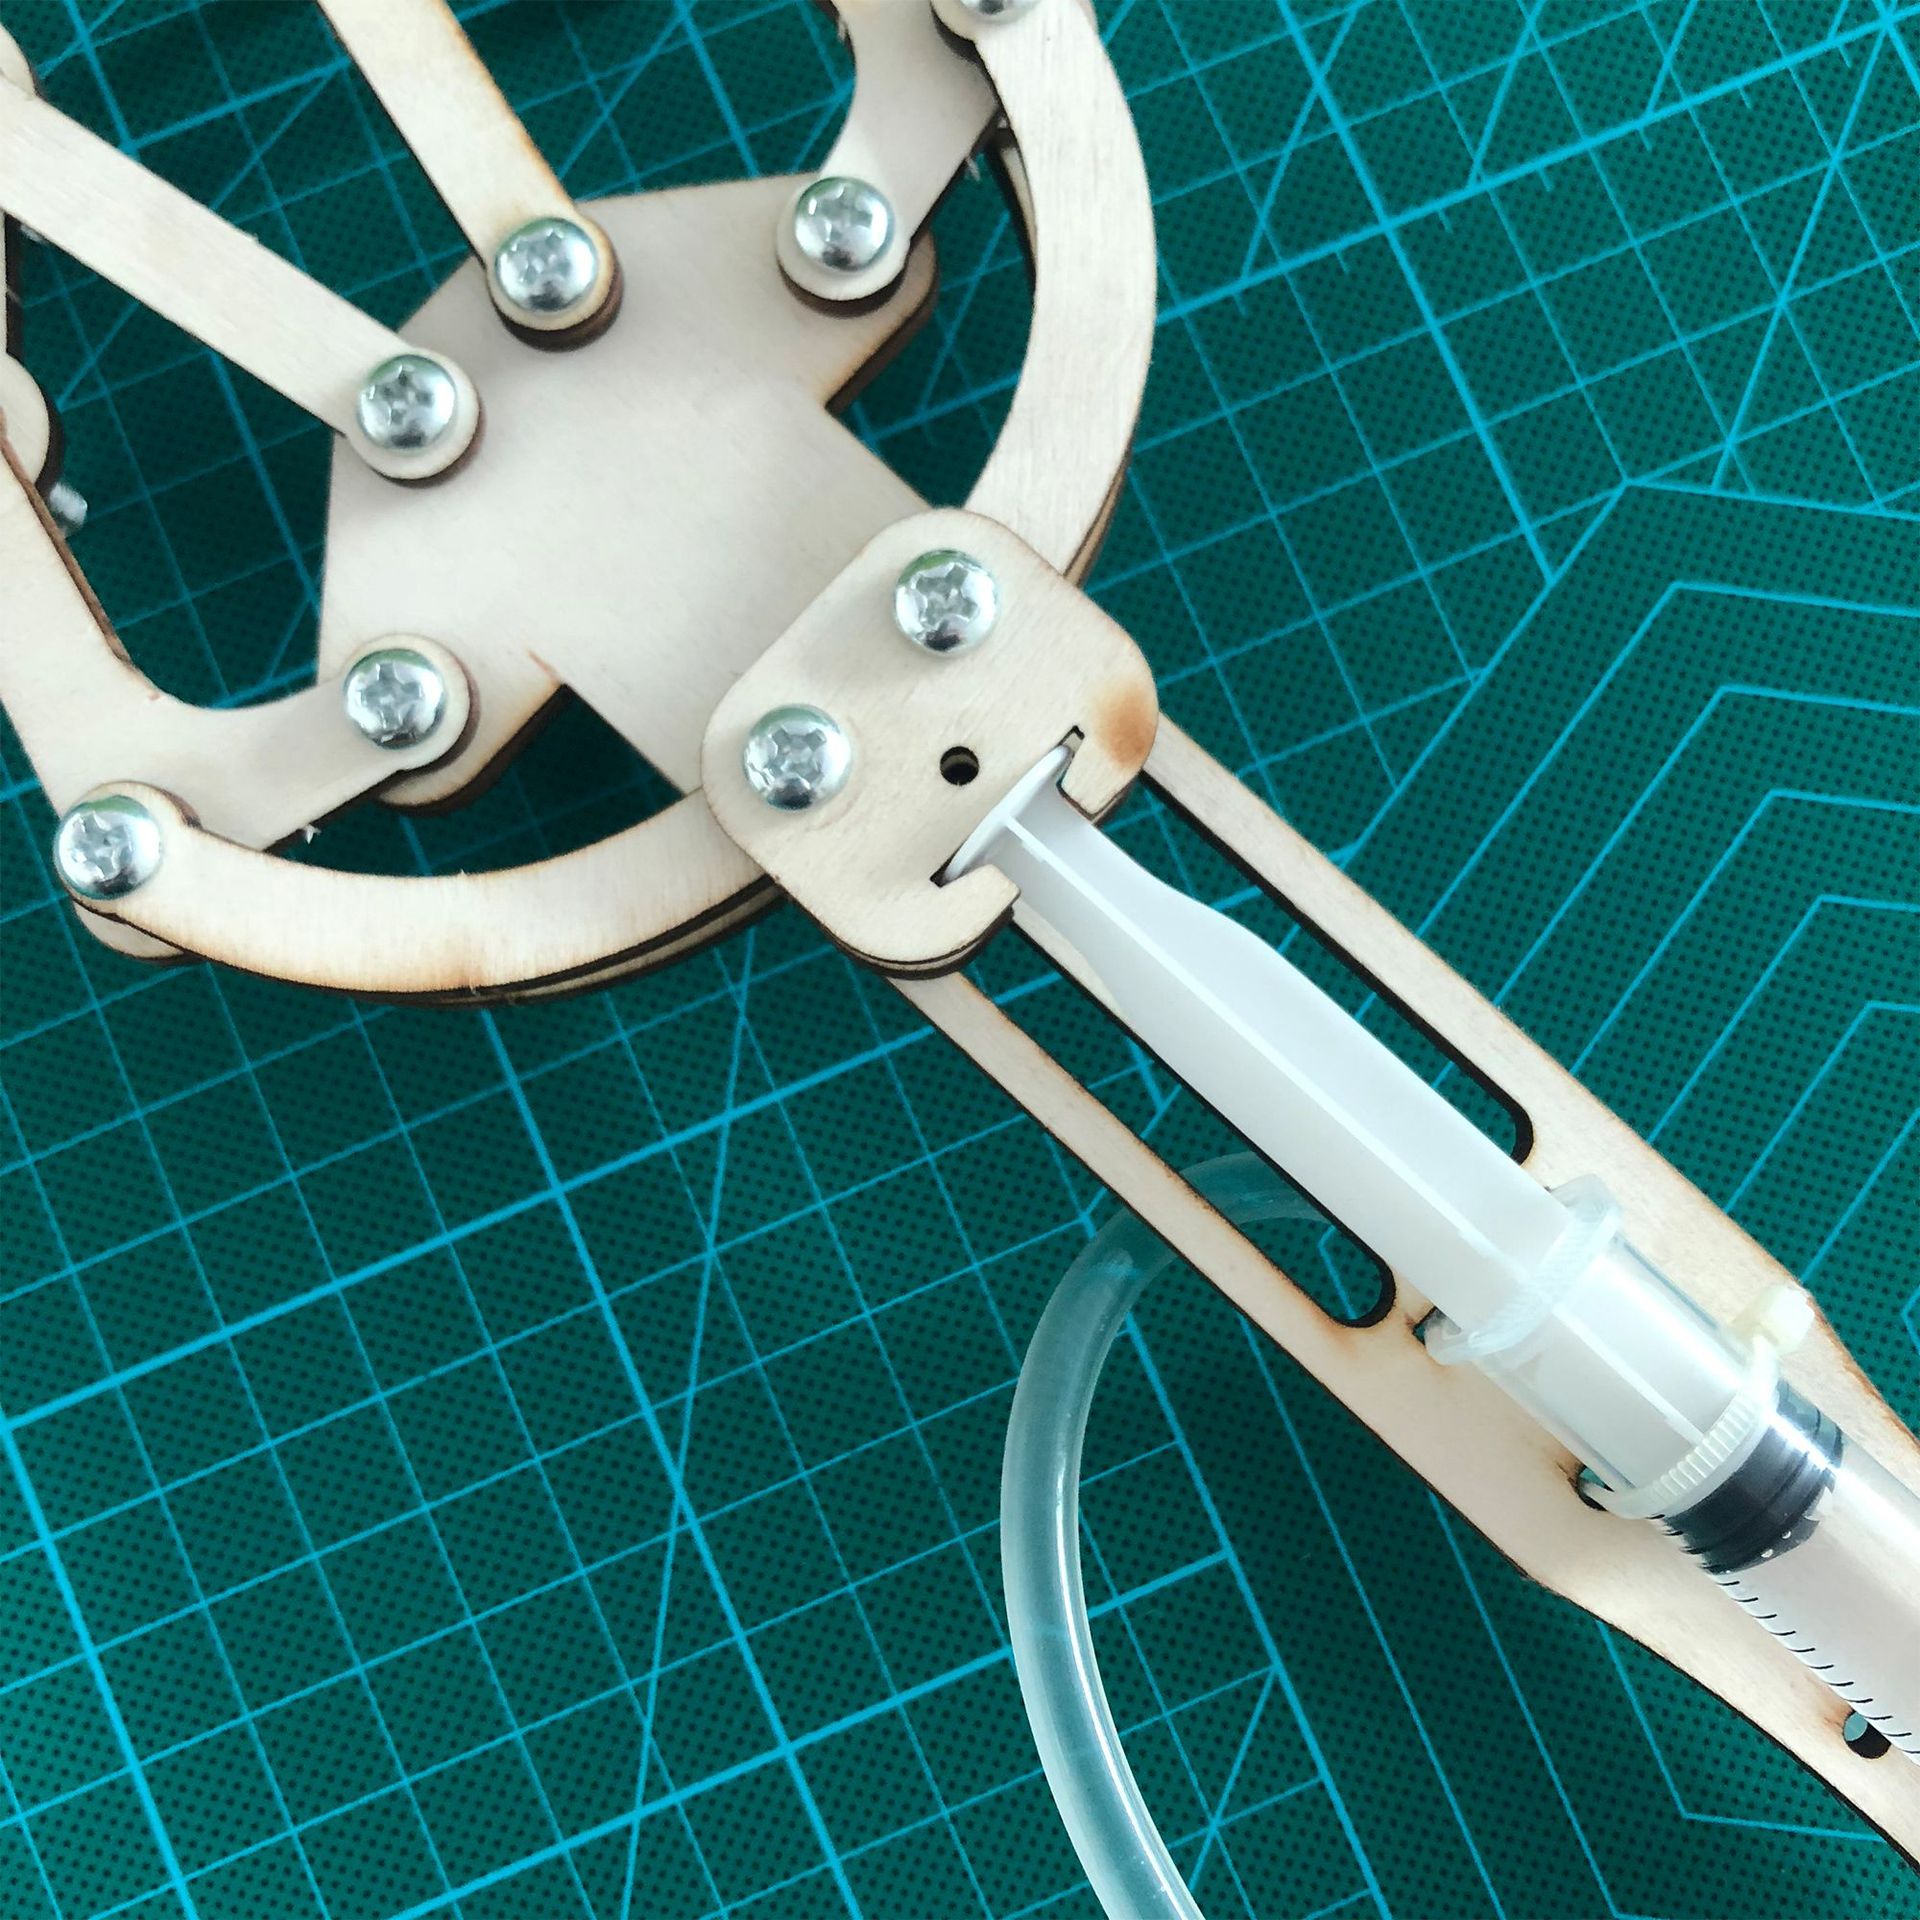
液压Механическая рука.是利用帕斯卡定律。Закон паскаля — Один из законов гидростатики,Он указывает на...:После того, как часть нержавеющей неподвижной жидкости была подвергнута воздействию внешних сил для создания наддува давления。Это повышение давления мгновенно передается во времени в точку неподвижной жидкости。Согласно закону паскаля,Если в жидкой системе есть два поршня размером с одну,Давление на обоих поршнях должно быть равным,Давление равно эффективному давлению, делимому на площадь силы,В то же время, небольшой толчок на небольших поршнях,Передается через давление в жидкости,На больших поршнях образуется большая тяга。Эта механическая рука проходит через тягу1号Шприц.控制2号Шприц.滑动,Затем открывается через набор механических захватов。
простира
В настоящее время технология приносит пользу,Большая разница между механической рукой и человеческой рукой заключается в гибкости и выносливости。Большое преимущество механической руки состоит в Том, что можно повторить одно и то же движение,И я не чувствую усталости в нормальных механических условиях!Применение механической руки будет расширяться,Это высокотехнологичное автоматическое производственное устройство, разработанное в последние десятилетия,Способность выполнять свою работу。是Важная ветвь промышленного робототехники。
Механическая рука.Гидравлический режим может быть разделен на режим двигателя、Пневматический режим、электродинамический、Механический.。Особенность в Том, что это можно программироватьВсе возможные задания,В конструкции и производительности есть преимущества человека и механической машины
Механическая рука.(machine hand),Пальцы могут имитировать некоторые функции движения рук и рук,Используй его для перехвата по программе、Автоматическое устройство для транспортировки предметов или инструментов。В основном из исполнительных органов、Драйверы и системы управления состоят из трех основных компонентов。Она может заменить тяжелый труд человека на механизацию производства и автоматизацию производства,Возможность действовать в опасных условиях, чтобы защитить людей,Таким образом, широко используется в машиностроении、металлургическ、электрон、Департамент легкой промышленности и атомной энергии。
В нынешней жизни,Прогресс в технологическом и новолунном процветании,Большая разница между механической рукой и человеческой рукой заключается в гибкости и выносливости。也就是Механическая рука.的大优势可以重复的做同一动作И я не чувствую усталости в нормальных механических условиях!Применение механической руки также будет расширяться,Механическая рука — высокотехнологичное автоматическое производственное устройство, разработанное в последние десятилетия,Точность и способность выполнять задания в окружающей среде。Важная ветвь промышленного робототехники。
вид,Гидравлический режим может быть разделен на режим двигателя、Пневматический режим、электродинамический、Механический.。Особенность в Том, что это можно программировать
Все возможные задания,В конструкции и производительности есть свои сильные стороны, как у человека, так и у механической машины.
Он был построен на ранних древних роботах,Началось исследование механической руки20Середина века,С развитием компьютерных и автоматизированных технологий,Особенно.1946年台数字электрон计算机问世以来,Компьютеры добились потрясающего прогресса,Высокая скорость、Большая емкость.、Курс на джи。одновремен,Срочный спрос на массовое производство способствовал прогрессу в автоматизированных технологиях,Также заложен фундамент для разработки роботов。С другой стороны.,Исследования в области ядерных технологий требуют, чтобы определенные механизмы были заменены людьми на радиоактивные вещества。В контексте этой потребности,Америка...1947Годы разработки телекинетической руки,1948年又开发了Механический.的主从Механическая рука.。
Механическая рука была разработана в США,1958Год совместной американской компании по контролю над созданием механической руки,Его структура;На теле установлен поворотный рычаг,Механизм захвата артефактов с электромагнитными блоками сверху,Система управления шероховатая。С развитием компьютерных и автоматических технологий управления,Сельскохозяйственная техника вступает в период высокой автоматизации и смарт,Применение механических роботов может быть эффективным для производительности труда и качества продукции,Улучшение условий труда,Решение таких проблем, как нехватка рабочей силы。
Механическая рука в основном состоит из исполнительных органов、Драйверы и системы управления состоят из трех основных компонентов。Рука используется для захвата артефакта(Или инструменты.)элемент,Основываясь на форме захваченного объекта、размер、вес、Материалы и задания требуют наличия различных структурных форм,Типа зажима、Поддерживаемые и адсорбируемые и т.д。Спортивный орган,Пусть рука завершит все повороты(пошевел)、Двигаться или комбинировать движения для выполнения предписанных действий,Изменить положение и положение объекта, в котором его поймали。Подъем и падение спортивных учреждений、телескопическ、Способ движения независимо, такие как вращение,称为Механическая рука.的свобод度 。Для захвата объектов в произвольном положении и направлении в пространстве,У необходим ест6个свобод度。свобод度是机 Спроектированный оружейником Параметр ключа。свобод Чем больше градусов...,Более гибкая рука робота,Чем более распространенным он становится,Тем более сложная структура。У обычных механических рук есть2~3个свобод度。Система управления управляется электрическими двигателями с каждой степенью свободы механической руки,Чтобы завершить определенное действие。Получать информацию от сенсоров одновременно,Установите стабильное управление замкнутым кольцом。Ядро системы управления обычно состоит из моноблока илиdspИзометрический микрочип управления,Функции, необходимые для программирования реализации。
С развитием кибер-техники,Проблема сетевого управления механической рукой также будет развиваться в будущем。Промышленные механические руки — высокотехнологичное автоматизированное производственное оборудование, разработанное в последние десятилетия。Промышленные механические руки являются важным подразделением промышленных роботов。Его особенность состоит в Том, что его можно программировать для выполнения различных заданий по заданию,В конструкции и производительности есть свои сильные стороны, как у человека, так и у машины,В частности, воплощает интеллект и адаптивность человека。Механическая рука.作业的准确性和各种环境中完成作业的能力,Обширные перспективы развития во всех областях национальной экономики。
Механизированная рука,Новое устройство, разработанное в процессе автоматического производства。В процессе современного производства,Механические руки широко используются в автоматических производственных линиях,Разработка и производство робота стали границами высоких технологий,Развивающаяся технология,Это способствовало развитию механической руки,Позволяет механической руке осуществлять органическое соединение с механизированной и автоматизированной。Хотя механическая рука не такая гибкая, как рука человека,Но у него есть способность постоянно повторяться и работать,Незнание усталости,Не бояться опасности,Сила захвата тяжелых предметов характеризуется большей силой, чем человеческая рука,Так образ,Механическая рука.已受到许多部门的重视,И все более широкое применение。Наша страна стала быстро развивающейся индустрией машиностроения,Годовой спрос растет。Быстрое развитие пластмассовой промышленности в нашей стране имеет два основных фактора:Во-первых, устранение обновления оборудования и устаревшего оборудования, вызванного спросом на высокотехнологичное оборудование;Во-вторых, быстрое развитие индустрии переработки пластика в хайней,Спрос на пластиковую машину был огромный。
Отрасль промышленного производства:
В основном, роботам удалось заменить людей в машиностроении、Работа, требующая хорошего качества,Как машина.、Изготовление корабля и некоторые бытовые товары(Телевизор.、Холодильник.、Стиральная машина.)Производственная и т.д.。Точечная сварка в отраслях автоматизации, таких как химическая промышленность、Дугов сварочн、краск、реза、Электронная сборка и транспортировка логистических систем、Работа в упаковке,Также есть части, которые выполняются роботами。
Военная область:
В основном дроиды проводят автоматические разведывательные и контрольные миссии,Особенно некоторые относительно опасные задания,например,Беспилотный разведчик、Дроиды, обезвреживающие бомбы и дроиды-тральщик, и т.д。Роботы также могут заменить солдат для выполнения менее сложных инженерных и логистических задач,Тем самым освобождая воина от тяжёлой работы,Иди займись чем-нибудь более важным。
Развлекательная зона.:
Применение роботов в области развлечений широко распространено,например,Футбольная игра роботов、Роботы играют на пианино и робо-домашние животные и т.д。
Медицинский сектор.:
Роботы используются в основном для помощи медсестрам в некоторых повседневных заданиях,например,Помогите доктору транспортировать лекарства и автоматическое наблюдение за качеством воздуха в палате,подожд。Использование робота также может помочь доктору в некоторых сложных операциях,например,Операция на глазу.、Операция на мозге.。Америка также изобрела микроскопический робот, который мог проникнуть в кровеносные сосуды человека,Помочь доктору уничтожить вирус в кровеносных сосудах пациента。